
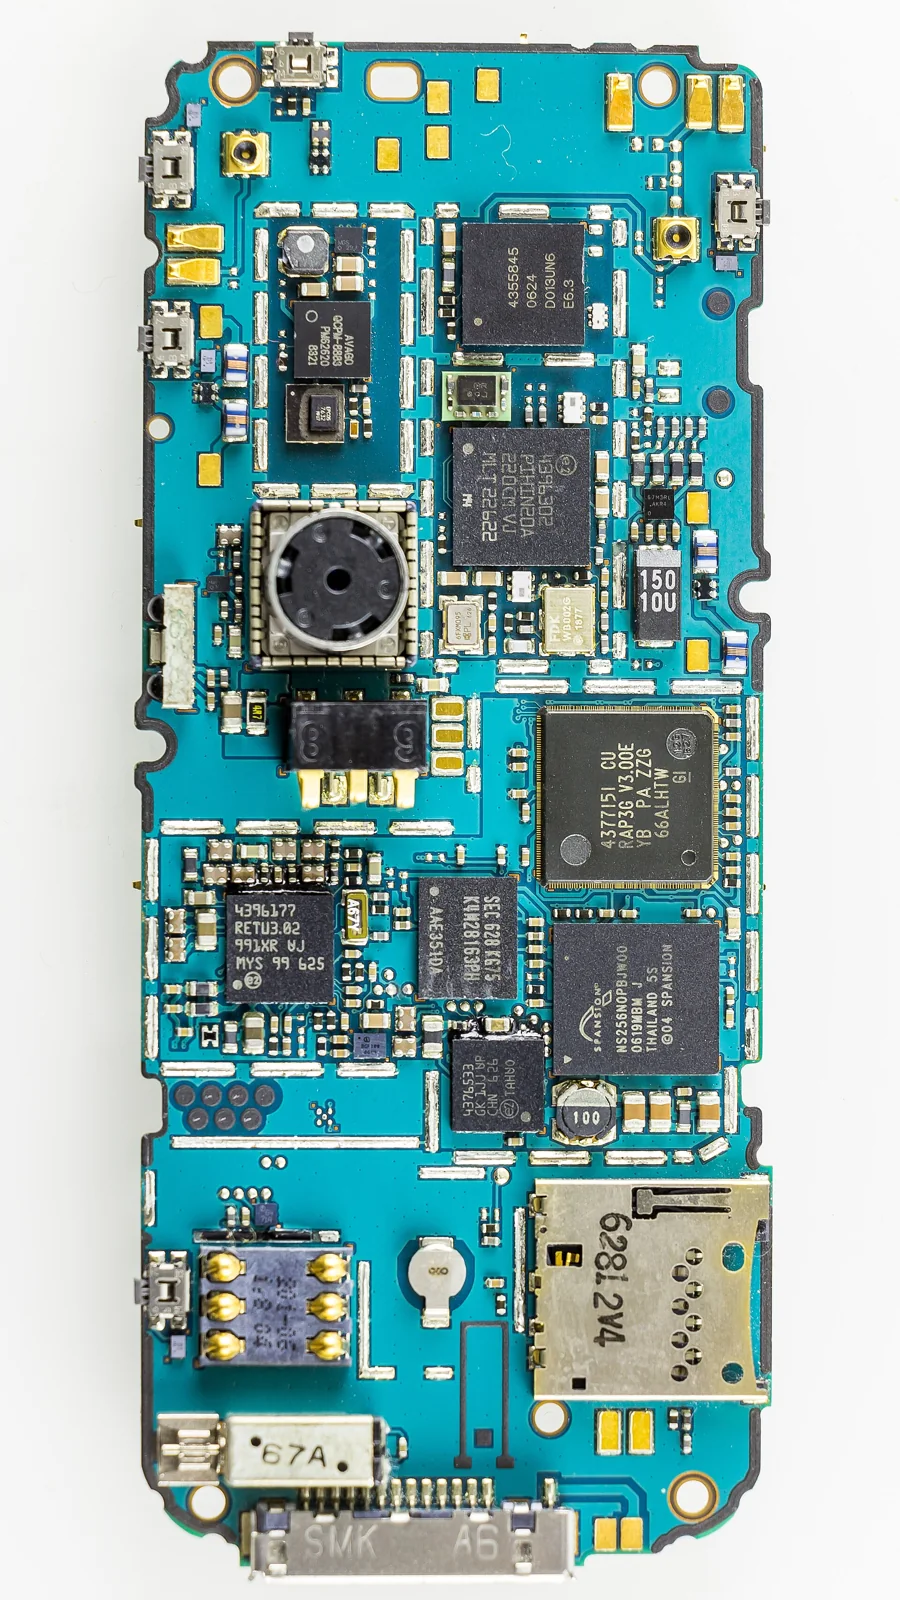
- من الأفضل مراجعة لوحة رؤية الآلة (machine vision PCB) كلوحة واجهة مستشعر عالية السرعة (high-speed sensor-interface board)، وليس كلوحة كاميرا عامة، لأن أصعب القيود تأتي من مستشعر الصورة ومسارات البيانات التي يغذيها.
- السؤال الأول على مستوى اللوحة هو ما إذا كانت المسارات (lanes) من المستشعر إلى المعالج تحافظ على أزواج تفاضلية متطابقة (matched differential pairs) ومسارات عودة مستمرة من موصل المستشعر وصولاً إلى FPGA أو المعالج.
- تقع نظافة الطاقة والساعة بجوار المستشعر مباشرة، لأن تموج الإمداد (supply ripple) وضوضاء المرجع يمكن أن تقترن في نفس مسار الإشارة الذي يحمل بيانات الصورة.
- تعد الموصلات وميزات التثبيت والواجهات الحرارية جزءًا من مراجعة اللوحة لأنها تغير الاستقرار الميكانيكي ومحاذاة المستشعر وسلوك الاتصال بعد التجميع.
- اجعل المراجعة في حدود اللوحة. فهي لا تدعي جودة الصورة، أو دقة الاكتشاف، أو معدل الإطارات (frame-rate)، أو شهادة الواجهة.
إجابة سريعة من الأفضل مراجعة
لوحة رؤية الآلةكلوحة يجب أن تتلقى بيانات مستشعر عالية السرعة، وتوجه مسارات تفاضلية متطابقة مع مسارات عودة نظيفة، وتوفر طاقة وساعات منخفضة الضوضاء، وتحافظ على استقرار الواجهات الميكانيكية من خلال التجميع. السؤال العملي قبل البناء ليس فقطهل يلتقط المخطط المستشعر و PHY؟بل هوهل تحافظ المسارات عالية السرعة على معاوقة (impedance)، وتطابق الأزواج، ومسار العودة بعد تأكيد التكديس (stackup)، والفتحات (vias)، والموصلات، والتثبيت؟
جدول المحتويات
- ما يجب أن تتعامل معه لوحة رؤية الآلة
- من أين تأتي قيود اللوحة
- قرارات التخطيط والسلامة التي تهم
- ما يجب تأكيده قبل الالتزام بالبناء
- الأسئلة الشائعة (FAQ)
- المراجع العامة
- معلومات المؤلف والمراجعة
ما يجب أن تتعامل معه لوحة رؤية الآلة
ابدأ من القيود التي تحملها اللوحة فعليًا، وليس من تسمية الكاميرا. تقع لوحة رؤية الآلة بين مستشعر صورة ومرحلة معالجة أو واجهة، وتقع معظم صعوبتها في أربعة مجالات مقترنة.
| مجال القيد | ما يجب تأكيده | لماذا هو مهم |
|---|---|---|
| واجهة المستشعر | يتم توجيه مسارات إخراج المستشعر (MIPI CSI، أو LVDS-class، أو sub-LVDS كهوية للواجهة) كأزواج تفاضلية ذات معاوقة متحكم بها مع الحفاظ على التطابق داخل الزوج (intra-pair) ومن مسار إلى مسار (lane-to-lane) وفقًا لنية توقيت المستشعر | رابط الالتقاط هو المكان الأول الذي تفشل فيه اللوحة بصمت؛ يحدد التطابق والمعاوقة ما إذا كانت البيانات تهبط بشكل نظيف |
| البيانات عالية السرعة | يحتفظ المسار من المستشعر إلى FPGA أو المعالج، بالإضافة إلى أي ذاكرة ومسارات جهاز إرسال واستقبال الإخراج (output transceiver)، بمستويات مرجعية (reference planes) مستمرة وانتقالات عبر الفتحات (via transitions) نظيفة | يمكن أن تبدو اللوحة مكتملة بينما يؤدي مسار عودة مقطوع واحد أو نهاية (stub) إلى تدهور مسار متعدد الجيجابت |
| نظافة الطاقة والساعة | يتم تقسيم إمدادات المستشعر التناظرية والرقمية وتصفيتها، ويتم إبقاء توزيع الساعة بعيدًا عن عقد التبديل (switching nodes) الصاخبة | يمكن أن يقترن تموج الإمداد وضوضاء المرجع في مسار الإشارة الملتقطة، وليس المنطق (logic) فقط |
| الموصلات والميكانيكا | تتم مراجعة هبوط الموصلات (Connector landings)، وواجهات القفل، وتثبيت المستشعر، والاتصال الحراري كجزء من اللوحة، وليس كأفكار لاحقة | تغير الواجهات الميكانيكية المحاذاة، وسلوك المشبك (clamp behavior)، واستقرار الاتصال بعد التجميع وركوب الدراجات (cycling) |
أقرب صفحة دعم على مستوى اللوحة لهذا المسار هي اللوحات عالية السرعة. بالنسبة لسياق التطبيق، فإن أقرب صفحات الصناعة هي لوحات معدات الاتصالات، و لوحات الروبوتات، و لوحات المعدات الأمنية، اعتمادًا على المكان الذي ستنتهي إليه الكاميرا.
من أين تأتي قيود اللوحة
يصبح عمل لوحة رؤية الآلة صعبًا لأن القيود موروثة، وليست مختارة. وهي تأتي من مصدرين: مستشعر الصورة وواجهة المضيف (host interface).
على جانب المستشعر، تقوم مستشعرات الصور CMOS ببث البيانات عبر واجهات تفاضلية مثل MIPI CSI، أو LVDS المتوازي، أو sub-LVDS كعائلات واجهة. يحمل كل منها الساعة والبيانات على أزواج متعددة، ويحدد ورقة بيانات المستشعر هدف المعاوقة (impedance target)، والتطابق داخل الزوج (intra-pair matching)، والانحراف من مسار إلى مسار (lane-to-lane skew) الذي يمكن أن يتحمله الرابط. هذه الأهداف ليست عامة؛ فهي تعتمد على المستشعر ومراجعة الواجهة والتكديس (stackup)، ويجب تأكيدها لكل تصميم بدلاً من نسخها من لوحة سابقة. تضيف طاقة المستشعر قيدًا خاصًا بها: غالبًا ما تحتاج السكك (rails) التناظرية والرقمية إلى تصفية منفصلة وتسلسل تشغيل (power-up sequence) محدد، لأن الإمداد الذي يغذي المستشعر يقع بالقرب جدًا من الإشارة التي ينتجها.
على جانب المضيف، يجب أن تسلم اللوحة بيانات الصورة عبر واجهة صناعية مثل GigE Vision، أو Camera Link، أو CoaXPress، أو USB3 Vision، والمسماة هنا بمستوى الهوية بدلاً من الإنتاجية (throughput). تجلب كل واجهة PHY الخاص بها، وعائلة الموصلات، وتوقع العزل، وانضباط التوجيه (routing discipline). لذلك، تعد مرحلة الإخراج مشكلة ثانية عالية السرعة متراكبة فوق رابط المستشعر، وغالبًا ما يشترك الاثنان في نفس منطقة اللوحة ونفس المستويات المرجعية (reference planes).
يشرح هذان المصدران سبب التعامل مع اللوحة على أنها مجموعة من المناطق المقترنة: واجهة المستشعر، ومسار المعالجة والذاكرة عالي السرعة، ومجال الطاقة والساعة، والموصل والتسليم الميكانيكي. إذا لم يتم إبقاء هذه المناطق مميزة، تميل المراجعة إلى أن تصبح رد فعل، حيث تضيف صبًا (pour) هنا وتتبع حرس (guard trace) هناك، والذي يعالج الأعراض بدلاً من القيد الموروث.
قرارات التخطيط والسلامة التي تهم
عائلة الآلية التي تقرر فئة اللوحة هذه هي سلامة الإشارة (signal integrity) على المسارات عالية السرعة، حيث يعمل التكديس (stackup) ومسار العودة كمكبر مباشر.
القرارات التي تحمل أكبر قدر من الوزن هي قرارات عملية ومادية:
- حدد المسارات ذات المعاوقة المتحكم بها مقابل التكديس الفعلي، بحيث يكون الهدف التفاضلي (differential target) خاصية تكديس وليس عرض تتبع متفائل. الصفحة المرافقة لذلك هي التحكم في معاوقة PCB، وأفضل طريقة لإصلاح التكديس نفسه هي مقابل تكديس PCB.
- حافظ على استمرارية المستويات المرجعية أسفل كل زوج عالي السرعة، وتعامل مع كل انتقال عبر (via transition) كمكان يجب أن يُحمل فيه مسار العودة عن عمد بدلاً من افتراضه.
- حافظ على التطابق داخل الزوج ومن مسار إلى مسار لنية توقيت المستشعر، مع إدراك أن التسامح الدقيق يعتمد على المستشعر والواجهة والتكديس ويجب تأكيده لكل تصميم.
- قم بتوجيه رابط المستشعر وأي مسارات لجهاز الإرسال والاستقبال بحيث لا تشترك في هروب صاخب (noisy escapes)، وحجز توجيهًا نظيفًا حول PHYs والموصلات ذات النغمة الدقيقة (fine-pitch). حيثما تفرض كثافة الهروب ذلك، يحافظ بناء HDI PCB على مسافة الهروب (escapes) هذه قصيرة.
- قم بتقسيم إمدادات المستشعر التناظرية والرقمية وإبقاء توزيع الساعة بعيدًا عن عقد التبديل (switching nodes)، بحيث يتم دمج نظافة الطاقة والساعة في مخطط الأرضية (floorplan) بدلاً من ترقيعها لاحقًا.
يجدر تسمية سلسلة فشل واحدة مباشرة، لأنها هي التي تختبئ. عندما يتم توجيه مسار واجهة مستشعر عالي السرعة (MIPI أو LVDS-class) مع مسار عودة مكسور أو تطابق زوجي ضعيف، تتدهور عين البيانات (data eye) ويمكن أن يأخذ الرابط أخطاء بتات (bit errors) متقطعة. قد يمر الفحص الوظيفي الأساسي على المنضدة على أي حال، لأنه لا يوجد شيء مثقل بالكامل ويعمل الرابط في معظم الأوقات. يمكن للوحة نفسها بعد ذلك أن تظهر فسادًا في الصورة أو إطارات مسقطة (dropped frames) في الميدان بمجرد أن يدفع الإجهاد الحراري والتداخل الكهرومغناطيسي (EMI) المسار الهامشي لتجاوز حده. الدرس المستفاد على مستوى اللوحة هو أن رابط الالتقاط "العامل" كهربائيًا لا يختلف عن رابط نظيف من حيث السلامة، ويتم تحديد الفرق من خلال مسار العودة، والتطابق، والتكديس بدلاً من تمريرة منضدة (bench pass) واحدة.
ما يجب تأكيده قبل الالتزام بالبناء
استخدم مراجعة مرحلية للوحة بدلاً من مطالبة نموذج أولي باكتشاف مشاكل السلامة على المنضدة.
| سؤال المراجعة | ما الذي تبحث عنه | لماذا هي مشكلة بناء |
|---|---|---|
| هل يتم تحديد المسارات عالية السرعة مقابل التكديس (stackup) الحقيقي؟ | ترتبط الأهداف التفاضلية للمستشعر والمخرج ببناء الطبقة الملتزم به، وليس بالعروض العامة | المعاوقة هي خاصية تكديس؛ نادرًا ما يصمد المسار المحدد بمعزل بعد التصنيع |
| هل كل مسار عودة مستمر؟ | المستويات المرجعية ضمن الأزواج عالية السرعة غير منقطعة، وتحمل انتقالات المسار (via transitions) عودتها عن عمد | يمكن أن يؤدي العائد المقطوع الواحد إلى تدهور المسار الذي يبدو مكتملًا بخلاف ذلك في المخطط |
| هل يتم الحفاظ على تطابق الزوج لنية المستشعر؟ | يعكس التطابق داخل الزوج ومن مسار إلى مسار توقيت المستشعر والواجهة، والذي تم تأكيده لكل تصميم | يظهر الانحراف (Skew) الذي يتجاوز تحمل الرابط كأخطاء التقاط متقطعة، وليس فشلًا نظيفًا |
| هل يتم الحفاظ على نظافة الطاقة والساعة بالقرب من المستشعر؟ | يتم تقسيم وتصفية السكك التناظرية والرقمية، ويتم توجيه الساعات بعيدًا عن ضوضاء التبديل | يمكن أن تقترن ضوضاء الإمداد والمرجع بمسار الإشارة الملتقط، وليس المنطق فقط |
| هل تتم مراجعة الموصلات والتركيب كواجهات ميكانيكية؟ | يتم فحص هبوط الموصلات (Connector landings)، وميزات القفل، ومحاذاة المستشعر، والاتصال الحراري من خلال الهياكل عالية السرعة القريبة | تغير الواجهات الميكانيكية المحاذاة والاتصال بعد التجميع وركوب الدراجات (cycling) |
| هل لا تزال لغة التحقق على مستوى اللوحة؟ | تظل المراجعة في DFM، ونية التكديس، والمعاوقة، وتخطيط الاختبار، وليس على جودة الصورة أو شهادة الواجهة | لا ينبغي إساءة قراءة إصدار اللوحة على أنه أداء أو دليل امتثال للكاميرا النهائية |
بالنسبة للغة التحقق والفحص على جانب PCBA، أقرب صفحة دعم هي الاختبار والجودة، ويغطي اختبار FCT التخطيط على المستوى الوظيفي. إذا كانت حزمة الإصدار لا تزال بحاجة إلى محاذاة ملاحظة التصنيع أو التكديس، فالمورد المرافق هو إرشادات DFM.
عند تحديد المسارات عالية السرعة والتكديس والواجهات الميكانيكية وتريد قراءة على مستوى اللوحة قبل البناء، شارك بيانات التصنيع مع نية التكديس (stackup intent)، والوضع الذي يجعل مناطق المستشعر و PHY قابلة للقراءة، وسياق BOM للمستشعر والأجزاء عالية السرعة، والمراجع الميكانيكية للموصلات والتركيب من خلال صفحة عروض الأسعار.
الأسئلة الشائعة (FAQ)
هل يثبت مقال لوحة رؤية الآلة جودة الصورة أو دقة الاكتشاف؟
لا. يمكن أن يشرح دليل على مستوى اللوحة كيفية مراجعة واجهات المستشعر، والمسارات عالية السرعة، وقرارات السلامة، ولكن جودة الصورة، ودقة الاكتشاف، ومعدل الإطارات (frame-rate) تعتمد على نظام الكاميرا الكامل ولا يتم الادعاء بها من خلال مقال اللوحة.
لماذا يتم التعامل مع واجهة المستشعر على أنها أصعب جزء في اللوحة؟
لأن المستشعر يضع قيودًا موروثة. تأتي الأهداف الخاصة بالمعاوقة، والتطابق المزدوج، والانحراف (skew) من مسار إلى مسار من المستشعر والواجهة، ورابط الالتقاط هو المكان الأول الذي تفشل فيه اللوحة بصمت إذا لم يتم الالتزام بها.
هل يمكن للوحة أن تجتاز فحصًا أساسيًا على المنضدة وتظل بها وصلة ضعيفة عالية السرعة؟
نعم. يمكن أن يحمل المسار ذو مسار العودة المكسور أو التطابق الضعيف أخطاء متقطعة (intermittent bit errors) قد يمر بها فحص وظيفي أساسي، ثم يظهر فساد الصورة أو الإطارات المتساقطة (dropped frames) تحت الإجهاد الحراري أو EMI في المجال.
هل يجب إصلاح أرقام المعاوقة والمطابقة (matching) من لوحة سابقة؟
ليس عادة. تعتمد المعاوقة الدقيقة والتطابق داخل الزوج والتسامح الانحرافي (skew) على المستشعر ومراجعة الواجهة والتكديس، ومن الأفضل تأكيدها لكل تصميم بدلاً من ترحيلها.
كيف يتم التعامل مع واجهات المضيف (host interfaces) على مستوى اللوحة؟
تتم مراجعة واجهات مثل GigE Vision، أو Camera Link، أو CoaXPress، أو USB3 Vision على مستوى الهوية لتوجيه PHY، وعائلة الموصلات، والعزل، وسلامة الإشارة (signal integrity). لا يدعي دليل اللوحة الإنتاجية أو زمن الانتقال أو شهادة الواجهة.
ما الحزمة التي تجعل مراجعة اللوحة أكثر فائدة؟
بيانات التصنيع ذات القصد من التكديس (stackup intent)، وتحديد المواضع الذي يكشف عن مناطق المستشعر و PHY، وسياق BOM للمستشعر والأجزاء عالية السرعة، والمراجع الميكانيكية للموصلات والتركيب، كل ذلك يتيح لفريق اللوحة التعليق على مشكلة السلامة الحقيقية.
المراجع العامة
اللوحات عالية السرعة سياق صفحة الدعم للتوجيه عالي السرعة وسلامة الإشارة و EMC على مستوى اللوحة.
التحكم في معاوقة PCB سياق صفحة الدعم لتعريف المعاوقة المتحكم بها مقابل تكديس (stackup) ملتزم به.
تكديس PCB سياق صفحة الدعم لبناء التكديس وتخطيط تعيين الطبقات.
لوحة HDI سياق صفحة الدعم لهروب (escapes) عالي الكثافة حول أجهزة الاستشعار ذات النغمة الدقيقة (fine-pitch) و PHYs والموصلات.
الاختبار والجودة سياق صفحة الدعم لفحص والتحقق ولغة التخطيط للاختبار على مستوى اللوحة.
معلومات المؤلف والمراجعة
- المؤلف: فريق تحرير APTPCB
- المراجعة التقنية (Technical review): فريق المراجعة الهندسية لواجهة PCB للتصوير/الواجهة عالية السرعة
- نطاق المراجعة (Review scope): سلامة واجهة المستشعر على مستوى اللوحة، نية المسار والتكديس (stackup) عالي السرعة، تقسيم الطاقة والساعة، وملاءمة الواجهة الميكانيكية، وتناسق حدود التحرير (release-boundary).