الروبوتات / الحركة والتغذية الراجعة والتحكم
إلكترونيات الروبوت.إغلاق حلقة التحكم.
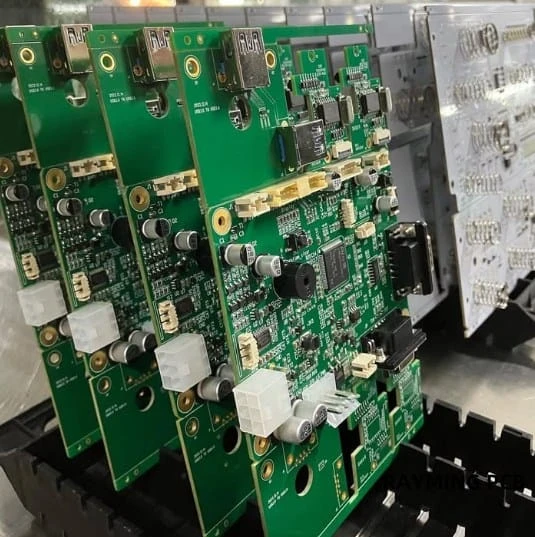
تعمل لوحات التحكم والقيادة والاستشعار والطاقة داخل آلة واحدة. راجع متطلبات تصنيعها مع مراعاة الحركة والتغذية الراجعة وقيود التكامل.
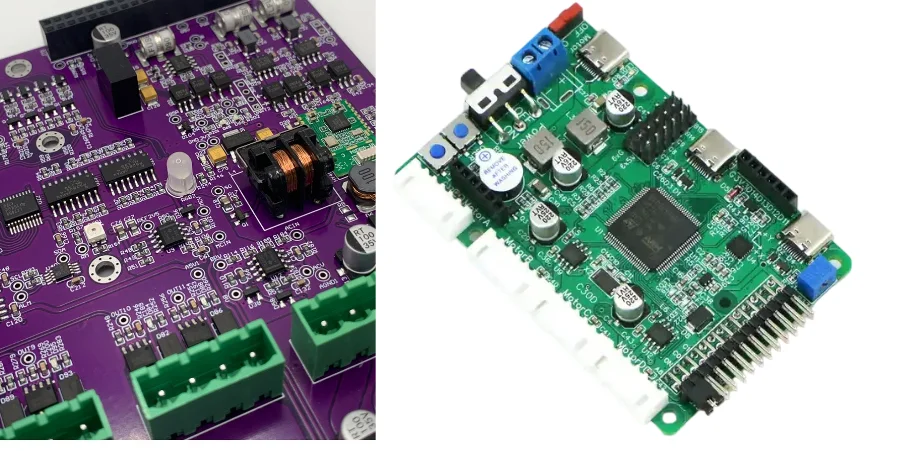
01 / عبر حلقة التحكم
استشعار. قرار. حركة.
- 01
استشعار حالة الآلة
توفر المشفرات ووحدات القياس بالقصور الذاتي والكاميرات وواجهات قياس المسافة التغذية الراجعة والإدراك.
- 02
تنسيق الاستجابة
تجمع لوحات التحكم بين المعالجة في الوقت الحقيقي والناقل الميداني والإدخال والإخراج وتنسيق الحركة.
- 03
التحريك وإعادة الإشارة
توفر مراحل القدرة تيار المحرك، بينما تُغلق التغذية الراجعة والاتصالات حلقة التحكم.
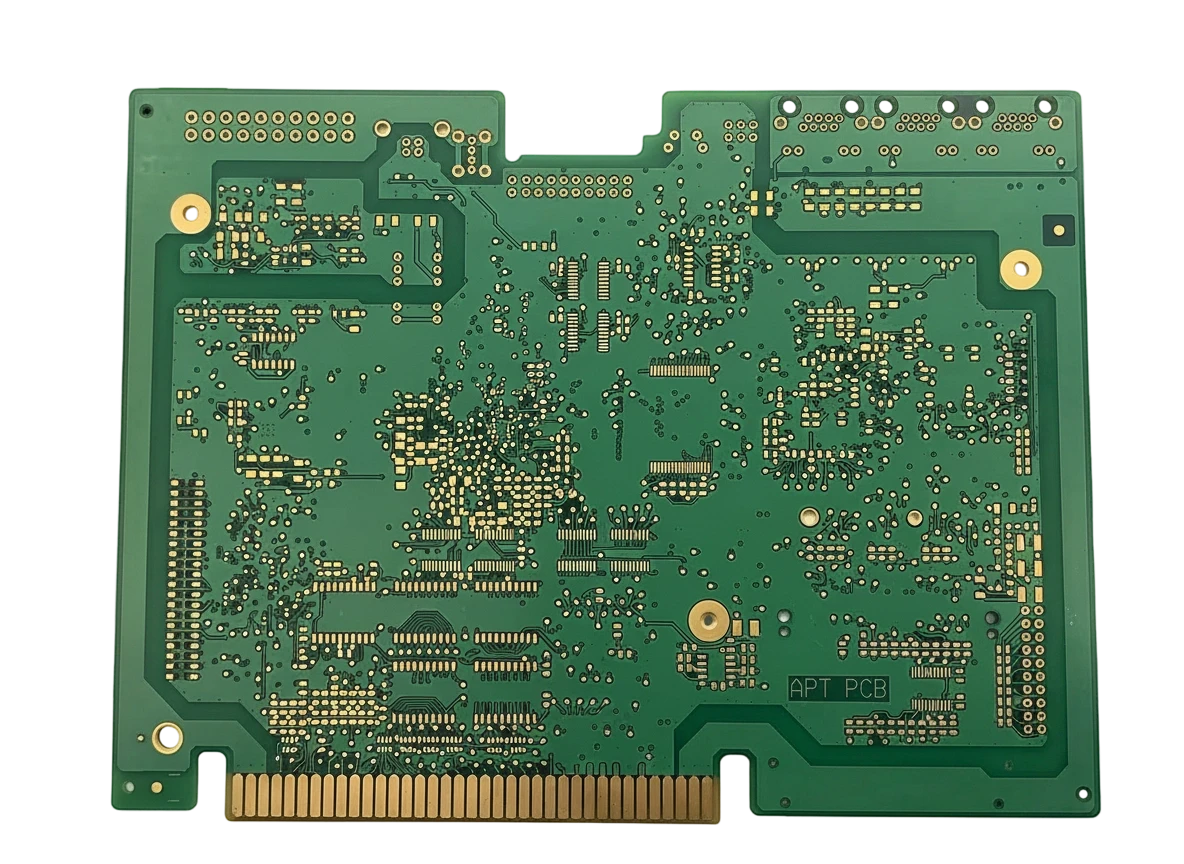
حلول PCB وPCBA لمتحكم الروبوت ووحدة التحكم الرئيسية

دعم اتصالات متعددة الناقلات:
تصميم IO وواجهات قوي:
تصاميم الظهر والوحدات:
PCBs الاستشعار والإدراك والتغذية الراجعة للروبوتات
واجهات حساسات منخفضة الضوضاء:
واجهات رؤية وLiDAR عالية السرعة:
لوحات دمج الحساس والمعالجة المسبقة:
اعتبارات بيئية وميكانيكية:
PCBs الاتصال وFieldbus والشبكات للروبوتات

واجهات الاتصال الصناعية:
الاتصال اللاسلكي:
PCBAs بوابة ووحدة تحكم حافة:
العزل والحماية:
02 / عند المفاصل والعجلات
تبديل القدرة بجوار إشارات التغذية الراجعة الحساسة.

PCBs محرك السيرفو والتحكم بالمحرك ومرحلة الطاقة
تصميم تيار وفولتية عاليين:
تكامل مرحلة الطاقة:
تكامل التغذية الراجعة والتحكم:
تخطيط واعٍ لـ EMI/EMC:
تشغيل موثوق في بيئات روبوتية ديناميكية
03 / طاقة المنصات المتنقلة
تتبع متطلبات البطارية والشحن احتياجات المنصة المتنقلة.
PCBs البطارية وإدارة الطاقة والشحن للروبوتات المتنقلة

أنظمة إدارة البطارية:
DC/DC وتوزيع الطاقة:
محطات الشحن والإرساء:
الحماية والسلامة:
أبرز مجالات تطبيق PCB للروبوتات
متحكمات الروبوت واللوحات الرئيسية:
محركات السيرفو والتحكم بالمحرك:
وحدات الاستشعار والإدراك:
الاتصال والشبكات:
واجهات HMI ووحدات التعليم واللوحات التشغيلية:
السلامة وتوسعة IO:
أنظمة الطاقة والبطارية والشحن:
04 / واجهات الإنسان والآلة
راجع وحدات إدخال وإخراج السلامة ووحدة التعليم كتجميعات منفصلة.
PCBs السلامة وIO ووحدات التوسعة للروبوتات
دوائر الإيقاف الطارئ والسلامة:
وحدات IO القياسية:
لوحات واجهة الأداة والنهاية:
العزل والحماية والتشخيص:
PCBs واجهات HMI ووحدات التعليم ولوحات الروبوت
تكامل العرض والإدخال:
بناء بمستوى صناعي:
واجهات الاتصال والطاقة:
تغذية المستخدم الراجعة والمؤشرات:
05 / أدلة بدء التشغيل
اختبر الواجهات التي ستُستخدم عند بدء تشغيل الروبوت.
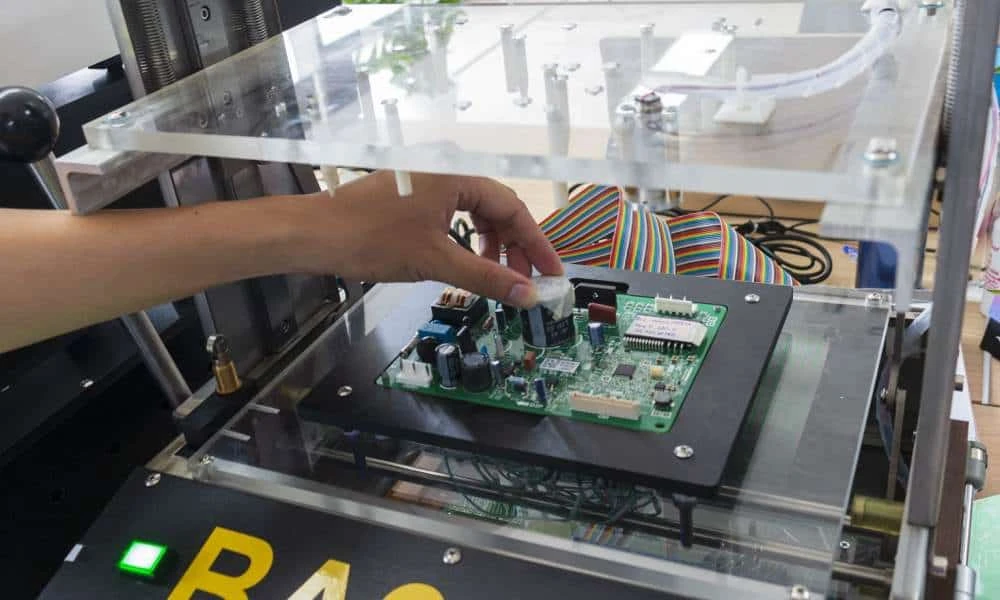
الاختبار والتحكم بالجودة لـ PCBAs الروبوت

SPI (فحص معجون اللحام):
AOI (الفحص البصري الآلي):
فحص الأشعة السينية (حسب الحاجة):
اختبار داخل الدائرة (ICT) / الفحص الطائر (عند التصميم):
الاختبار الوظيفي (FCT):
الفحص النهائي للجودة والتتبع:
مرجع هندسي
معلومات إضافية عن المورد من النموذج الأولي إلى الأسطول
من النموذج الأولي إلى نشر الأساطيل: شراكة مع APTPCB لمشاريع PCB الروبوت
PCB + PCBA من مصدر واحد:
أحجام مرنة:
التعاون الهندسي:
جودة مستقرة وقابلة للتكرار:
أسئلة عملية
الأسئلة الشائعة
ما تطبيقات الروبوت التي تغطونها؟
ما أنواع PCB/PCBA التي تبنونها للروبوتات؟
كيف تضمنون الموثوقية في البيئات الروبوتية؟
هل يمكنكم دعم الاتصال الصناعي واللاسلكي؟
هل يمكنكم التعامل مع التسارع السريع من النموذج الأولي إلى الأساطيل؟
ما هي المتطلبات والمعايير لتجميع لوحات دوائر الروبوتات الصناعية وأنظمة التحكم بالروبوت؟
كيف تدعمون تجميع لوحات الدوائر المخصصة للروبوتات وحساسات الروبوت الدقيقة؟
مراجعة الهندسة والإنتاج
راجع إلكترونيات روبوتك
شارك الإصدار الحالي ومتطلبات التطبيق لمراجعة نطاق التصنيع والاختبار.
- منصة الروبوت ووظائف اللوحات
- متطلبات المحرك والطاقة والتغذية الراجعة
- قيود الميكانيكا والموصلات والكابلات
- ملفات التصنيع والبرامج الثابتة واختبارات بدء التشغيل