
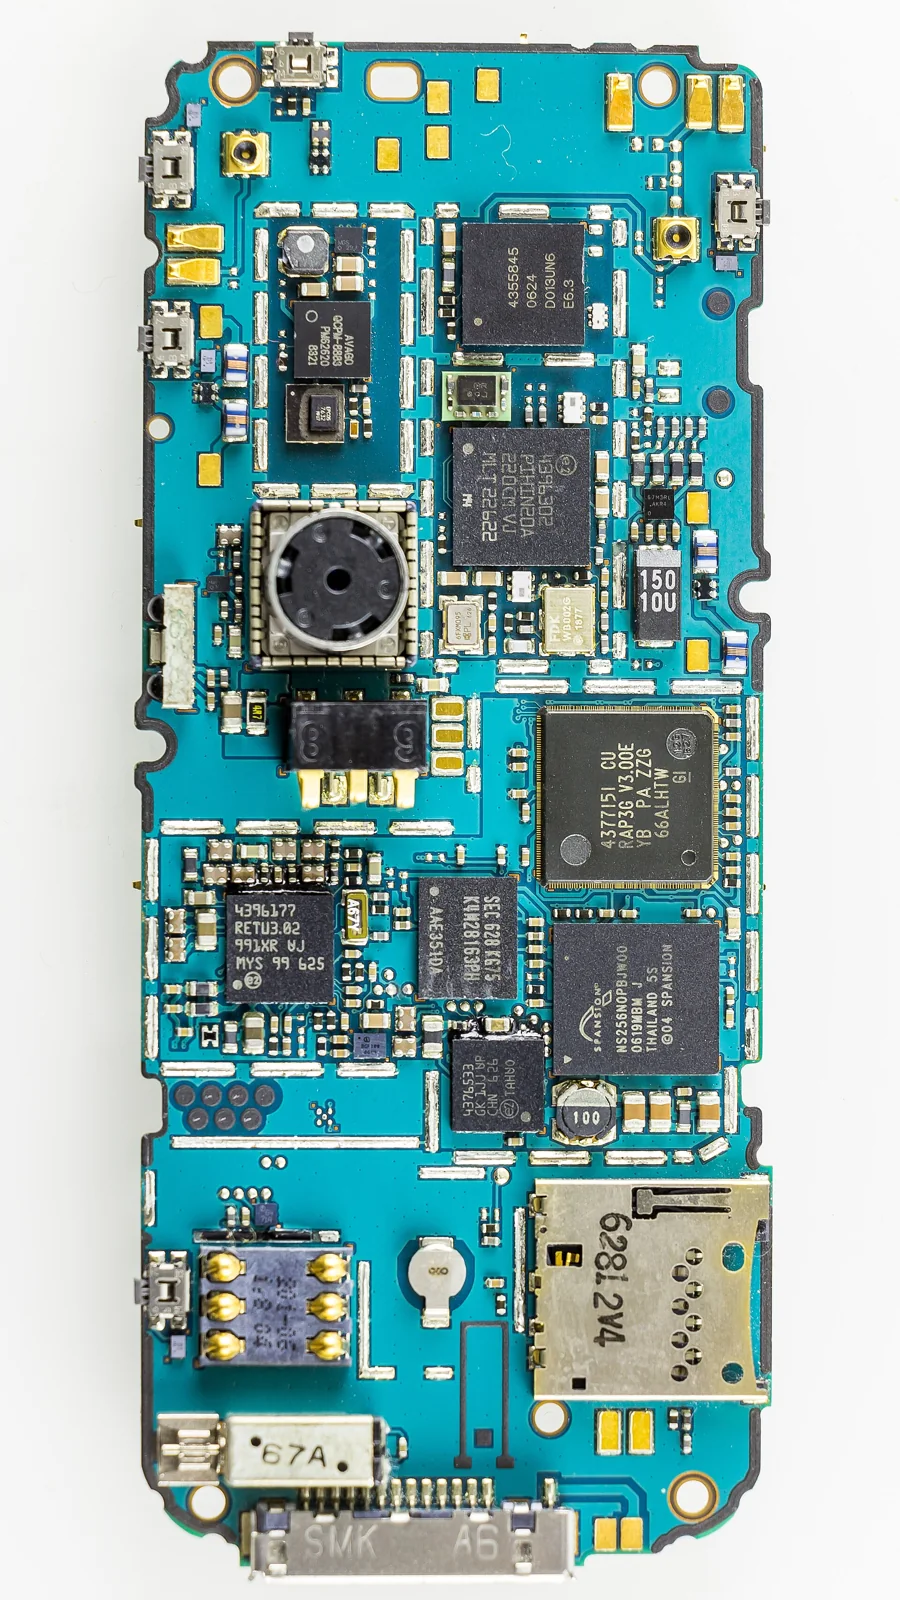
- Друковану плату машинного зору найкраще аналізувати як високошвидкісну плату інтерфейсу сенсора, а не як звичайну плату камери, оскільки найжорсткіші обмеження виникають безпосередньо від сенсора зображення та ліній передачі даних, які він живить.
- Перше питання рівня друкованої плати полягає в тому, чи забезпечують лінії від сенсора до процесора узгоджені диференційні пари та безперервні шляхи зворотного струму на всьому шляху від роз'єму сенсора до FPGA або процесора.
- Чистота ліній живлення та тактового сигналу є критичною безпосередньо біля сенсора, оскільки пульсації живлення та шум опорного джерела можуть наводитися на той самий сигнальний тракт, яким передаються дані зображення.
- Роз'єми, елементи кріплення та теплові інтерфейси є невіддільною частиною аналізу плати, оскільки вони визначають механічну стабільність, точність юстування сенсора та надійність контактів після монтажу.
- Інженерний аналіз фокусується на межах друкованого вузла. Він не підміняє собою оцінку кінцевої якості зображення, алгоритмічної точності розпізнавання, частоти кадрів або сертифікації інтерфейсів системи.
Коротка відповідь
Плата машинного зору (machine vision PCB)вимагає аудиту як пристрій, призначений для прийому високошвидкісних потоків даних сенсора, трасування узгоджених диференційних ліній із чистими шляхами зворотного струму, подачі низькошумного живлення і тактових сигналів та забезпечення механічної стабільності інтерфейсів під час складання. Практичне питання перед запуском у виробництво звучить не просто як «Чи відображає принципова схема сенсор і мікросхему PHY?». Воно полягає в наступному: «Чи зберігають високошвидкісні лінії свій цільовий імпеданс, фазове узгодження пар і безперервний шлях повернення після повної фіксації стека шарів, перехідних отворів, роз'ємів і механічних кріплень?».
Зміст
- Що повинна забезпечувати плата машинного зору
- Звідки беруться обмеження для друкованої плати
- Критичні рішення щодо топології та цілісності сигналів
- Що перевірити перед передачею проєкту у виробництво
- Часті запитання (FAQ)
- Відкриті джерела та стандарти
- Інформація про автора та рецензію
Що повинна забезпечувати плата машинного зору
Аналіз слід розпочинати з реальних фізичних обмежень, які несе на собі плата, а не з маркетингової назви камери. Плата машинного зору розташована між сенсором зображення та каскадом первинної обробки або передачі даних, і основна складність її проєктування зосереджена у чотирьох взаємопов'язаних областях.
| Область обмежень | Що необхідно перевірити | Чому це критично |
|---|---|---|
| Інтерфейс сенсора | Вихідні лінії сенсора (MIPI CSI, клас LVDS або sub-LVDS) розведені як диференційні пари з контрольованим імпедансом, а розбіжність довжин усередині пари та між лініями відповідає часовим допускам сенсора | Тракт захоплення даних — це перше місце, де плата може непомітно деградувати; узгодження та імпеданс визначають коректність прийому бітів |
| Високошвидкісні дані | Тракт від сенсора до FPGA або процесора, включно з шинами пам'яті та лініями вихідних трансиверів, зберігає суцільні опорні площини та коректні переходи через отвори | Плата може виглядати закінченою, але єдиний розрив зворотного шляху або паразитний шлейф (stub) здатен зруйнувати мультигігабітний канал |
| Чистота живлення й тактування | Аналогові та цифрові кола живлення сенсора розділені та фільтруються, а лінії тактування віддалені від шумних імпульсних вузлів | Пульсації шин живлення та шум опорних ліній можуть наводитися безпосередньо на сигнальний тракт захоплення, а не лише на логіку |
| Роз'єми та механіка | Контактні площадки роз'ємів, фіксувальні замки, монтаж сенсора та тепловий контакт розглядаються як частина конструкції плати, а не другорядні елементи | Механічні інтерфейси безпосередньо впливають на оптичне центрування, зусилля затиску та стабільність контактів після паяння й термоциклування |
Найбільш відповідною базовою сторінкою для цього напрямку є Високошвидкісні друковані плати (High-Speed PCB). Залежно від кінцевого застосування камери, суміжними галузевими розділами виступають Плати для комунікаційного обладнання, Плати для робототехніки та Плати для систем безпеки.
Звідки беруться обмеження для друкованої плати
Труднощі під час розробки плат машинного зору (machine vision PCB) виникають тому, що ключові вимоги є успадкованими, а не обраними розробником довільно. Вони диктуються двома першоджерелами: сенсором зображення та хост-інтерфейсом.
З боку сенсора сучасні CMOS-матриці передають дані через швидкісні диференційні інтерфейси, такі як MIPI CSI, паралельний LVDS або сімейство sub-LVDS. Кожен із них передає тактовий сигнал і дані кількома диференційними парами, а в технічній документації (datasheet) сенсора суворо регламентовано цільовий імпеданс, фазове узгодження всередині пари (intra-pair skew) та допустимий зсув між лініями (lane-to-lane skew). Ці значення не є універсальними: вони залежать від моделі матриці, ревізії інтерфейсу та структури шарів плати, тому їх слід розраховувати й перевіряти індивідуально для кожного дизайну, а не копіювати з попередніх плат. Живлення сенсора створює власні вимоги: аналогові та цифрові шини зазвичай потребують роздільної фільтрації та суворої послідовності подачі напруг (power-up sequencing), оскільки каскади живлення розташовані в безпосередній близькості до чутливого вихідного сигналу.
З боку хоста плата повинна передавати оброблений потік зображення через промисловий інтерфейс, як-от GigE Vision, Camera Link, CoaXPress або USB3 Vision (що розглядаються тут на рівні топологічних вимог, а не просто пропускної здатності). Кожен інтерфейс має власний контролер фізичного рівня (PHY), сімейство роз'ємів, вимоги до гальванічної ізоляції та власні правила трасування. Вихідний каскад є ще однією високошвидкісною задачею, накладеною поверх каналу зчитування сенсора, і ці два вузли часто ділять спільну площу друкованої плати та спільні опорні шари заземлення.
Саме ці два фактори пояснюють, чому плату найкраще проєктувати як сукупність функціональних зон: інтерфейс сенсора, високошвидкісний тракт обробки та пам'яті, домен живлення і тактування, а також зона роз'ємів і механічного сполучення. Якщо ці зони змішані без чіткого зонування, інженерний процес зводиться до постійних спроб усунути симптоми — локального додавання полігонів чи захисних провідників замість системного вирішення успадкованих обмежень.
Критичні рішення щодо топології та цілісності сигналів
Вирішальним фактором працездатності плати цього класу є цілісність сигналів (Signal Integrity, SI) у високошвидкісних лініях, де структура шарів і безперервність шляху зворотного струму відіграють роль прямого мультиплікатора якості.
Найважливіші практичні та фізичні рішення включають:
- Розрахунок ліній із контрольованим імпедансом безпосередньо під фактичний стек матеріалів, щоб диференційний опір був параметром реальної структури шарів, а не просто розрахунковою шириною провідника з калькулятора. Спеціалізований матеріал наведено на сторінці Контроль імпедансу друкованих плат, а сам стек фіксується у відповідності до Стек шарів друкованої плати (PCB Stack-Up).
- Забезпечення суцільних опорних площин під кожною високошвидкісною парою та суворий контроль переходів між шарами: кожен перехідний отвір розглядається як точка, де шлях зворотного струму повинен бути свідомо організований (через сусідні перехідні отвори заземлення GND vias), а не залишений на волю випадку.
- Дотримання вимог до узгодження довжин усередині пари та між парами згідно з часовою специфікацією сенсора, пам'ятаючи, що точні допуски диктуються конкретною парою сенсор-процесор і конфігурацією плати.
- Розведення інтерфейсу сенсора та ліній вихідного трансивера без перетину шумних ділянок перехідних отворів живлення, а також збереження простору для «чистого» трасування навколо компонентів із дрібним кроком (BGA, QFN) і роз'ємів. Якщо висока щільність монтажу ускладнює вихід провідників, застосовують технологію HDI PCB (плати високої щільності), яка мінімізує довжину перехідних виводів.
- Поділ аналогових і цифрових кіл живлення сенсора та винесення ліній розподілу тактових частот подалі від імпульсних силових ключів, щоб електромагнітна чистота була закладена в початкове компонування, а не виправлялася доопрацюваннями.
Окремо слід зазначити характерний прихований сценарій відмови. Якщо високошвидкісна лінія інтерфейсу сенсора (MIPI або LVDS) розведена з розривом площини повернення або поганим фазовим узгодженням пари, очна діаграма сигналу стискається, і в каналі виникають періодичні бітові помилки. Базова перевірка функціональності на лабораторному стенді при цьому може пройти успішно: компоненти не перевантажені, а канал працює більшу частину часу. Проте в реальних умовах експлуатації під впливом підвищеної температури або електромагнітних завад гранично працююча лінія втрачає пакети, що проявляється у вигляді спотворення артефактів на зображенні або випадання кадрів (dropped frames). Головний висновок для розробника: електрично «працездатний» канал передачі кадрів не тотожний сигналу з високим запасом за цілісністю, а різниця визначається шляхами повернення струму, вирівнюванням довжин і структурою шарів, а не просто успішним тестовим увімкненням.
Що перевірити перед передачею проєкту у виробництво
Використовуйте поетапний аудит проєкту замість спроб виявити проблеми цілісності сигналів на вже зібраному дослідному зразку.
| Питання для перевірки | На що звернути увагу | Чому це виробничий ризик |
|---|---|---|
| Чи розраховані високошвидкісні лінії під реальний стек шарів? | Диференційний імпеданс сенсора та виходу прив'язаний до погодженого з виробником препрегу та діелектрика, а не до теоретичних значень | Імпеданс є характеристикою фізичного стека; провідник, розрахований ізольовано, рідко потрапляє в допуск після пресування плати |
| Чи є шлях повернення струму безперервним для кожної пари? | Опорні площини під диференційними парами не мають вирізів і розривів, а біля сигнальних перехідних отворів встановлені GND-переходи | Єдиний розрив зворотного шляху здатен деградувати лінію, яка на принциповій схемі виглядає ідеально |
| Чи дотримано вирівнювання пар за специфікацією сенсора? | Узгодження довжин усередині пари та між парами відповідає часовим допускам сенсора й перевірено інструментами САПР | Зсув фаз, що перевищує допуск приймача, призводить до плаваючих помилок захоплення замість стабільного збою |
| Чи забезпечено низький рівень шумів у зоні сенсора? | Аналогові та цифрові шини живлення розділені й мають відповідні фільтри, а тактові сигнали ізольовані від імпульсних перешкод | Пульсації джерел і шум опорних потенціалів проникають безпосередньо в аналогову частину матриці та сигнальний тракт |
| Чи перевірено роз'єми та кріплення як механічні інтерфейси? | Контактні площадки, замки фіксації, кріплення сенсора та тепловий контакт узгоджені з розташованими поруч високошвидкісними колами | Механічні зусилля та напруження після монтажу й термоциклів змінюють геометрію контакту та оптичну вісь |
| Чи залишається мова валідації в межах друкованої плати? | Аудит зосереджений на вимогах DFM, стеку шарів, імпедансі та тестопридатності, а не на абстрактній роздільній здатності чи сертифікації готової камери | Вихідна документація на виготовлення плати не повинна підміняти собою паспортні випробування готового оптико-електронного виробу |
Для узгодження критеріїв вихідного контролю та монтажу PCBA використовуйте розділ Тестування та контроль якості (Testing & Quality), а планування функціональної верифікації описано в статті Функціональне тестування (FCT Test). Якщо виробничий пакет потребує коригування технологічних приміток або стека шарів, ознайомтеся з Рекомендаціями DFM.
Коли високошвидкісні канали, стек шарів і механічні сполучення визначені, і вам потрібна професійна інженерна перевірка перед запуском у серію, надайте дані Gerber/ODB++ із зазначенням стека шарів, креслення розміщення із зонами сенсора й PHY, специфікацію BOM для критичних компонентів та механічні креслення через форму запиту вартості.
Часті запитання (FAQ)
Чи підтверджує стаття про друковані плати машинного зору якість зображення або точність розпізнавання?
Ні. Посібник для рівня друкованої плати пояснює, як оптимізувати інтерфейси сенсорів, швидкісні лінії та забезпечити цілісність сигналів, проте якість кінцевої картинки, точність роботи нейромереж та частота кадрів визначаються всією оптико-електронною та програмною системою в цілому.
Чому інтерфейс сенсора вважається найскладнішою частиною такої плати?
Оскільки сенсор висуває суворі успадковані обмеження. Цільовий імпеданс, допустима різниця фаз у парах і міжпарний зсув диктуються кристаллом матриці та специфікацією інтерфейсу, і саме тракт первинного захоплення даних є найвразливішим до прихованих збоїв.
Чи може плата пройти базовий лабораторний тест, маючи прихований дефект високошвидкісного каналу?
Так. Лінія з пошкодженим шляхом повернення струму або порушеним узгодженням може давати поодинокі бітові помилки, які не призведуть до аварійного завершення базового тесту, але викличуть випадання кадрів або шум на зображенні під час нагрівання чи впливу промислових ЕМЗ.
Чи можна просто перенести значення імпедансу та довжин із попереднього проєкту?
Зазвичай ні. Точні значення хвильового опору, внутрішньопарного узгодження та фазового зсуву залежать від конкретної моделі сенсора, покоління інтерфейсу та застосованого діелектрика, тому їх потрібно підтверджувати для кожного проєкту окремо.
Як інтерфейси зв'язку з хостом розглядаються на рівні друкованої плати?
Такі інтерфейси, як GigE Vision, Camera Link, CoaXPress або USB3 Vision, розглядаються крізь призму трасування мікросхем PHY, підбору роз'ємів, організації гальванічної ізоляції та цілісності сигналів. Керівництво для друкованої плати не гарантує системну пропускну здатність чи протокольну сертифікацію.
Який склад проєкту робить аудит плати перед виробництвом найбільш ефективним?
Файли виробництва (Gerber/ODB++) із зазначенням вимог до стека шарів, складальні креслення з видимими зонами сенсора й PHY, специфікація BOM для швидкісних компонентів та механічні креслення роз'ємів і вузлів фіксації дозволяють технологам і розробникам всебічно оцінити надійність фізичного каналу.
Відкриті джерела та стандарти
Високошвидкісні друковані плати (High-Speed PCB) Контекст правил трасування, цілісності сигналів та забезпечення ЕМС на рівні друкованої плати.
Контроль імпедансу друкованих плат (PCB Impedance Control) Розрахунок та забезпечення цільового хвильового опору на базі погодженого стека шарів.
Стек шарів друкованої плати (PCB Stack-Up) Принципи вибору матеріалів, конфігурації діелектриків та розподілу сигнальних і опорних шарів.
Плати високої щільності (HDI PCB) Рекомендації щодо проектування виводів мікросхем із високою щільністю контактів (BGA/QFN), сенсорів та компактних роз'ємів.
Тестування та контроль якості (Testing & Quality) Методи контролю, інспекції (AOI, X-ray) та планування випробувань друкованих вузлів.
Інформація про автора та рецензію
- Автор: Редакційна колегія APTPCB
- Технічна рецензія: Інженерна група з високошвидкісних інтерфейсів та оптико-електронних плат
- Обсяг перевірки: Цілісність сигналів сенсорних інтерфейсів на рівні плати, контроль стека шарів та імпедансу, розділення живлення й тактування, механічне сполучення інтерфейсів та валідація виробничих меж DFM