
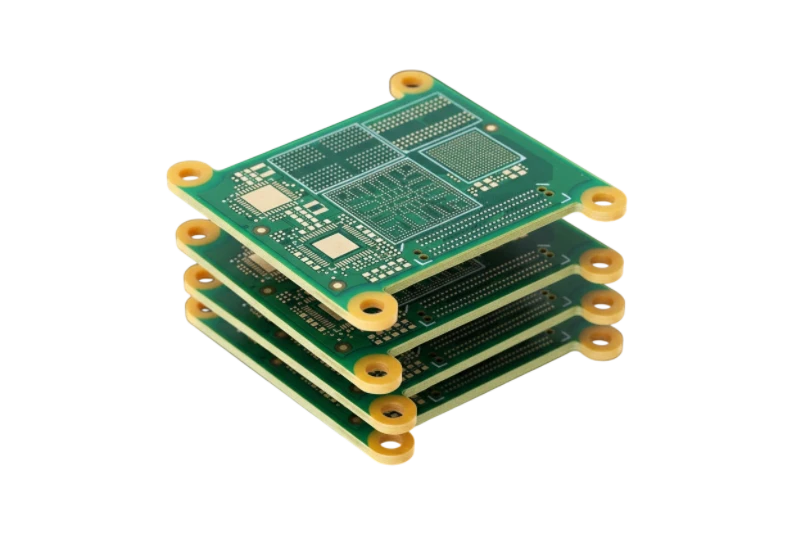
Друкована плата голосового асистента робота (Robot Voice Assistant PCB) повинна розроблятися як невіддільна частина єдиної акустичної, схемотехнічної, механічної та програмної системи, а не просто як окрема плата-носій мікрофонів. До остаточного затвердження трасування необхідно визначити, де саме виконується цифрова обробка звуку (DSP), як мікрофони акустично пов'язані з корпусом робота, які силові приводи генерують електромагнітні шуми та які випробування підтверджують готовність виробу до серійного випуску.
Для більшості серійних робототехнічних комплексів головним викликом є не просто здатність плати записувати голос на лабораторному столі. Критично важливо, щоб характеристики мікрофонної решітки залишалися стабільними та повторюваними після паяння оплавленням, монтажу в пластиковий корпус, під час вібрації від крокових моторів і сервоприводів, перепадів вологості та оновлень вбудованого програмного забезпечення.
У цьому посібнику наведено інженерну матрицю прийняття рішень для переходу від макетної мікрофонної решітки до високотехнологічної серійної платформи голосового керування роботами.
Готовий модуль чи власна розробка плати голосового асистента?
Розробка власної друкованої плати виправдана тоді, коли механічна геометрія корпусу робота, взаємне просторове розташування мікрофонів, цифрові шини, герметизація або обсяги виробництва не можуть бути ефективно реалізовані за допомогою стандартних модулів із ринку.
Вибір повинен базуватися на вимогах усієї системи, а не лише на абстрактних обсягах тиражу.
| Фактор вибору | Готовий покупний модуль кращий, якщо… | Власна розробка плати краща, якщо… |
|---|---|---|
| Механічна інтеграція | Доступні габарити модуля вільно вміщуються в корпус | Розташування мікрофонів та контур плати мають точно повторювати анатомію голови робота |
| Акустична геометрія | Достатньо ненаправленого вловлювання голосу з близької відстані | Алгоритми формування діаграми спрямованості (Beamforming) вимагають точного кроку мікрофонів |
| Інтерфейси зв'язку | Достатньо стандартного підключення через USB або Bluetooth | Потрібні прямі швидкісні шини PDM, I2S/TDM, SPI без додаткових затримок перетворення |
| Ризики розробки | Головне завдання — швидкий макет для демонстрації інвесторам | Архітектура робота стабільна та вимагає оптимізованого серійного рішення |
| Кліматичний захист | Рівень захисту корпусу модуля задовольняє ТЗ | Акустичні канали, герметичні мембрани та конформні лаки проектуються як єдине ціле |
| Сервісна стратегія | Допускається повна заміна блоку вузлом | Аудіомодуль повинен мати діагностичні порти та можливість швидкої заміни в польових умовах |
| Собівартість продукту | Витрати на інжиніринг перевищують економію на комплектуючих | Економія на BOM, виключенні зайвих рознімів та збиранні повністю окупає витрати на R&D |
Архітектурне розділення голосового тракту до початку трасування
Найважливіше проектне рішення — визначення фізичних меж аудіопідсистеми. У робототехніці зазвичай обирають одну з трьох концепцій:
- Винесена плата мікрофонної решітки (тільки MEMS-сенсори).
- Плата мікрофонів із інтегрованим багатоканальним аудіокодеком (ADC/Codec).
- Повнофункціональна плата голосової обробки, що містить локальний сигнальний процесор (DSP) або нейромережевий прискорювач (NPU).
Винесення ресурсомістких процесорів подалі від мікрофонів спрощує теплову та електричну ізоляцію чутливих акустичних кіл. Локальна цифрова обробка зменшує кількість сирих потоків аудіоданих через рухомі шарніри робота, проте вносить локальне нагрівання, високочастотні наводки пам'яті DDR та імпульсні шуми вторинних стабілізаторів живлення безпосередньо біля мембран мікрофонів.
Для рухомих механічних вузлів зчленування розгляньте застосування технологій виробництва гнучко-жорстких друкованих плат (Rigid-Flex), які повністю виключають дорогі та ненадійні джгути дротів.
Проектування друкованої плати навколо акустичного каналу
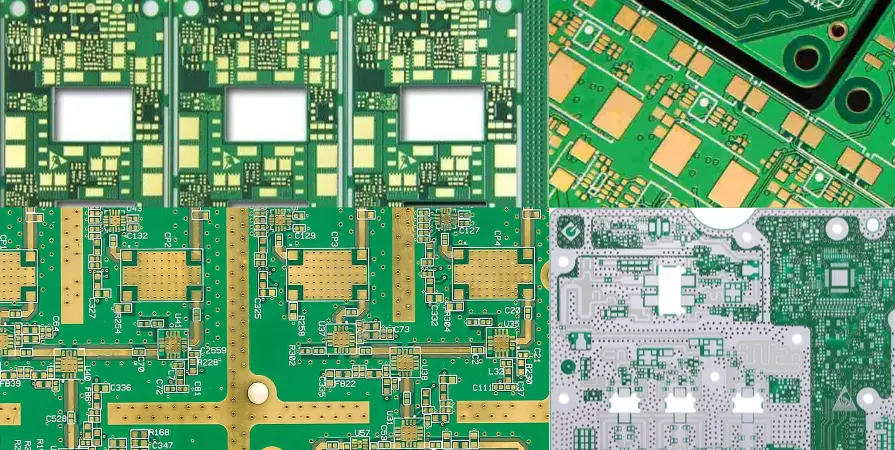
У разі використання MEMS-мікрофонів із нижнім акустичним портом (Bottom-Port) друкована плата стає частиною акустичного хвилеводу. Отвір у платі, геометрія паяного шва, еластична прокладка та канал у пластиковому корпусі робота утворюють єдину акустичну резонансну камеру.
- Розміри отвору та паяльних майданчиків повинні строго відповідати рекомендаціям виробника конкретної серії мікрофонів.
- Матеріал паяльної маски не повинен напливати на кромку акустичного порту.
- Будь-яке зміщення мікрофонів або похибка товщини герметизуючої прокладки порушують калібрування фазових затримок решітки, що призводить до втрати фокусування на джерелі мови.
У виробничій документації чітко позначайте заборонені зони для нанесення захисних вологозахисних лаків, щоб краплі полімеру не заблокували акустичні мембрани датчиків.
Захист аудіотракту від шумів двигунів та цифрової електроніки
Робот створює екстремальні електромагнітні завади, які ніколи не зустрічаються в побутових розумних колонках: потужні імпульси ШІМ моторів пересування, струмові кидки сервоприводів маніпуляторів, перешкоди імпульсних перетворювачів DC-DC, камери технічного зору роботів (Robot Vision RGBD PCB), модулі Wi-Fi/5G, силові ланцюги заряджання та плати обігріву батарей роботів (Robot Battery Heater PCB).
Стратегія захисту:
- Надайте мікрофонній частині суцільну та чисту площину опорного заземлення без розривів.
- Ніколи бездумно не розрізайте полігон заземлення — порушення зворотного шляху струму посилює електромагнітне випромінювання.
- Трасуйте цифрові шини мікрофонів (PDM, I2S) як лінії з контрольованим імпедансом, розрахованим за допомогою інженерного калькулятора імпедансу.
- Обов'язково проводьте спільне функціональне тестування, записуючи аудіопотік під час одночасного руху всіх приводів робота на максимальних прискореннях.
Матриця виявлення та усунення виробничих ризиків
| Ризик | Можлива першопричина | Що перевіряти на стенді | Підтверджувальний доказ для випуску |
|---|---|---|---|
| Блокування акустичного отвору мікрофона | Затікання припою, флюсу, лаку або зміщення силіконової прокладки | Прохідність акустичного каналу після збирання | Оптична інспекція порту та вимірювання АЧХ мікрофона |
| Гул і тріск від роботи моторів | Наводки через спільне заземлення або електромагнітне поле кабелів | Спектральний аналіз шуму під час руху робота | Відсутність паразитних гармонік ШІМ у звуковому тракті |
| Розбалансування мікрофонної решітки | Похибка позиціонування датчиків або деформація корпусу | Ідентичність амплітуди та фази між каналами | Протокол багатоканального вимірювання звуку в безлунній камері |
| Пошкодження мембрани MEMS при пайці | Перевищення швидкості наростання температури або чищення стисненим повітрям | Справність датчика після завершення монтажу | Логи вихідного електричного та акустичного тестування |
| Збої контактів рознімів від вібрації | Вібраційні перевантаження, відсутність замків фіксації | Безперервність кіл під час роботи приводів | Протокол вібровипробувань на вібростенді |
| Потрапляння лаку в акустичний порт | Порушення зон маскування під час лакування плати | Якість захисту отворів перед нанесенням покриття | Інспекція в УФ-світлі та перевірка чутливості |
Захисне покриття та вологозахист (IPX4 / IP65)
Вимоги захисту класу IPX4 стосуються корпусу робота в зборі, а не окремої друкованої плати. Плата підтримує вологозахист шляхом нанесення конформного покриття, герметизації рознімів та встановлення еластичних ущільнювачів навколо мікрофонів.
Ознайомтеся з технологіями нанесення захисних вологозахисних покриттів (Conformal Coating), завчасно визначивши зони заборони лакування (порти мікрофонів, контакти рознімів, тестові точки).
Етапи валідації перед серійним запуском
- EVT (Інженерне макетування): Перевірка життєздатності концепції: робота інтерфейсів PDM/I2S, стабільність тактової частоти, базовий рівень шумів у спокої та при роботі приводів.
- DVT (Валідація конструкції): Випробування в робочому діапазоні температур, перевірка стійкості до вібрації, контроль процедури відновлення прошивки «по повітрю» (OTA) та стійкість мікрофонів до перепадів тиску.
- PVT (Пілотне виробництво): Випуск партії за допомогою серійного оснащення: перевірка повторюваності часу циклу тестування, аналіз пустотності пайки BGA на рентгені (AXI) та калібрування діагностичних стендів через діагностичні плати роботів (Robot Diagnostics Connector PCB).
Для складних обчислювальних плат ознайомтеся з можливостями виробництва плат високої щільності HDI та послугами контрактного монтажу «під ключ».
Поширені запитання (FAQ)
Чи обов'язково встановлювати DSP-процесор безпосередньо на мікрофонній платі?
Ні. Якщо центральний комп'ютер робота розташований поруч і довжина цифрового шлейфа не перевищує 10–15 см, сирі потоки PDM можна транслювати безпосередньо на центральний процесор. Локальний DSP потрібен, якщо потрібно розвантажити основну систему та зменшити кількість провідників у рухомому суглобі шиї робота.
Чи можна розмістити на одній платі голосовий асистент і камеру глибини?
Лише за умови, якщо це не створює теплових або шумових колізій. Камера глибини (RGBD) містить швидкісні шини MIPI та процесори обробки зображення, які виділяють значне тепло та можуть випромінювати перешкоди в аналогові кола живлення мікрофонів.
Як оновлення прошивки OTA впливає на розробку плати?
Апаратна частина повинна гарантувати захист від «оцеглинення» під час аварійного вимкнення живлення в момент запису: необхідна наявність подвійної пам'яті (Dual Boot Flash), стабільне резервне живлення та надійний апаратний таймер Watchdog.
Висновок
Створення надійної серійної друкованої плати голосового асистента робота досягається тоді, коли вимоги акустики, електродинаміки, механіки та технології монтажу взаємно узгоджені.
Завод APTPCB забезпечує кваліфікований інженерний DFM-аналіз проектів для робототехніки, точне фрезерування акустичних каналів, бездоганний монтаж мікроелектромеханічних сенсорів MEMS та нанесення сертифікованих вологозахисних покриттів. Надішліть нам виробничі файли для розрахунку вартості та технічної експертизи вашого проекту.