
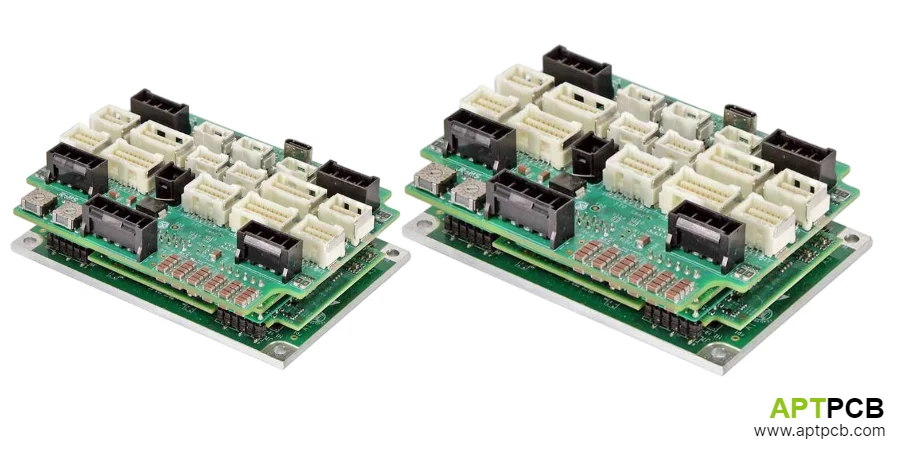
Друкована плата сервопривода є апаратним серцем будь-якої замкненої системи прецизійного керування рухом. Вона повинна перетворювати цифрові команди позиціонування на точний крутний момент електродвигуна, одночасно гарантуючи мікронну точність зчитування енкодера, динамічну стабільність контуру регулювання струму, електромагнітну сумісність (ЕМС) та багаторічну експлуатаційну надійність.
На відміну від звичайних плат керування двигунами, плати сервоконтролерів поєднують на одному модулі сильнострумову імпульсну комутацію, високочутливі аналогові вимірювальні тракти, швидкісні промислові польові шини та апаратні контури функціональної безпеки. Успішний проект вимагає системного балансу між смугою пропускання контурів регулювання, питомою потужністю, тепловим режимом та технологічністю серійного монтажу.
У цьому посібнику розглянуто ключові інженерні рішення, що визначають характеристики друкованих плат сервоприводів для верстатів із ЧПК, промислових роботів-маніпуляторів, обладнання напівпровідникового виробництва та високошвидкісних автоматизованих ліній.
Зміст посібника
- Як обрати архітектуру плати сервопривода?
- Проектування інтерфейсів зворотного зв'язку енкодерів
- Вимоги до друкованої плати для швидкодії контуру струму
- Особливості проектування силового каскаду сервопривода
- Вплив ЕМС та цілісності сигналів на точність позиціонування
- Теплове проектування та апаратна функціональна безпека
- Критерії аудиту та вибору заводу-виробника плат сервоприводів
Як обрати архітектуру плати сервопривода?
Архітектура плати сервопривода визначається робочою напругою шини DC, піковим струмом двигуна, смугою регулювання, типом зворотного зв'язку, мережевим протоколом та сертифікаційними вимогами безпеки. Топологія повинна суворо розмежовувати три електричні домени:
| Домен плати | Основна функція | Ключові інженерні вимоги |
|---|---|---|
| Силовий каскад (Power Stage) | Комутація фаз мотора, гальмівний чопер і рекуперація | Контури з ультранизькою індуктивністю, товста мідь, повітряні ізоляційні зазори |
| Секція керування (Control) | Цифрова обробка: DSP, MCU, FPGA, вибірка АЦП | Малошумні шини живлення, прецизійне тактування, фазова синхронність |
| Зворотний зв'язок та інтерфейси | Енкодери, шини EtherCAT, PROFINET, CANopen | Цілісність швидкісних сигналів, гальванічна розв'язка, завадостійкість |
Високопродуктивний сервопривод зазвичай реалізує трирівневу ієрархію регулювання: швидкий внутрішній контур струму (моменту), середній контур швидкості та зовнішній контур положення. Трасування плати має задовольняти вимоги щодо мінімальних затримок кожного контуру.
Матриця вибору пріоритетів проектування:
| Застосування привода | Пріоритети проектування друкованої плати |
|---|---|
| Шпинделі та осі верстатів із ЧПК | Сильнострумове розведення, стійкість енкодера до вібрацій, термоциклічна надійність |
| Суглоби роботів-маніпуляторів | Компактний багатошаровий стек-ап, мінімальні затримки, механічна міцність |
| Устаткування для виробництва мікроелектроніки | Ультранизький рівень шумів датчиків, повторюваність вибірки, захист від пилу |
| Пакувальні автомати | Швидкі цикли прискорення/гальмування, розсіювання рекуперативної енергії |
Проектування інтерфейсів зворотного зв'язку енкодерів
Точність позиціонування ротора безпосередньо залежить від якості обробки сигналів енкодера. Інкрементальні, абсолютні оптичні чи магнітні енкодери та резольвери висувають специфічні вимоги до топології плати.
Високороздільні інкрементальні енкодери передають диференціальні квадратурні сигнали (RS-422) на частотах понад 10 МГц. Вхідний диференціальний приймач плати повинен зберігати крутизну фронтів і ефективно пригнічувати синфазні промислові шуми.
Протоколи абсолютних цифрових енкодерів (BiSS-C, EnDat 2.2, Hiperface DSL) працюють на швидкостях до 10–12 Мбіт/с. Такі лінії вимагають дотримання правил проектування високошвидкісних друкованих плат:
- погоджені диференціальні термінальні навантаження безпосередньо біля приймача;
- суворий контроль хвильового опору диференціальних пар (100–120 Ом);
- заземлення екрана кабелю безпосередньо біля металевого розніму шасі;
- фільтри нижніх частот для відсікання радіочастотних перешкод без завалу фронтів;
- апаратний моніторинг обриву ліній зв'язку та втрати кадрів даних.
Вимоги до друкованої плати для швидкодії контуру струму
Контур струму є найбільш швидкодіючим і безпосередньо формує динаміку крутного моменту. У серійних сервоприводах частота оновлення контуру струму становить 10–20 кГц, а в передових приводах прямого руху досягає 50–100 кГц.
Точність регулювання моменту залежить від усього вимірювального тракту: прецизійного шунта, ізольованого операційного підсилювача, джерела опорної напруги, фази дискретизації АЦП та розведення плати.
Типові метрологічні вимоги:
- похибка вимірювання струму фази не гірше ±0,5%;
- час встановлення вихідного сигналу датчика струму менше 1 мкс;
- стійкість до синфазних перехідних перешкод (CMTI) понад 50–100 кВ/мкс для оптично розв'язаних підсилювачів;
- паразитна індуктивність вимірювального шунта менше 5 нГн.
Топологія вимірювальних трактів друкованої плати повинна повністю ізолювати слабкострумові аналогові ланцюги від силових комутаційних полігонів.
Особливості проектування силового каскаду сервопривода
Силовий інверторний міст сервопривода працює в чотириквадрантному режимі: під час розгону, реверсу, гальмування та активної рекуперації кінетичної енергії механіки назад у шину постійного струму (DC Bus).
Використання багатошарових друкованих плат із товстою міддю дозволяє мінімізувати паразитну розподілену індуктивність шини живлення, одночасно гарантуючи необхідні ізоляційні зазори.
Критичні фактори силового каскаду:
- підбір поліпропіленових та керамічних конденсаторів шини DC для прийому високочастотного струму пульсацій ШІМ;
- інтеграція гальмівного ключа (Brake Chopper) та зовнішнього баластного резистора;
- мінімізація площі контурів драйверів затворів MOSFET/IGBT для виключення паразитного відмикання через ефект Міллера;
- швидкодіючий апаратний захист від КЗ фаз (десатурація / Desat detection) із часом спрацьовування до 1–2 мкс.
Вплив ЕМС та цілісності сигналів на точність позиціонування
У платах сервоприводів круті фронти напруги ШІМ (dV/dt до 10–20 кВ/мкс) розташовані поруч із чутливими лініями інтерфейсів зв'язку. Будь-яка наводка проявляється як джиттер сервомотора, похибка позиціонування або спонтанні аварійні зупинки привода.
Обов'язкові правила ЕМС:
- максимальне просторове рознесення силових фаз мотора та трас енкодера;
- широкі захисні зазори та прорізи під оптронами чи цифровими ізоляторами;
- забезпечення нерозривних зворотних шляхів струму в шарах заземлення;
- якісна фільтрація зовнішніх портів зв'язку Industrial Ethernet (EtherCAT, PROFINET RT).
У мережах EtherCAT синхронізація осей вимагає точності розподіленого годинника (Distributed Clocks) на рівні менше 100 нс, тому стабільність джиттера тактових генераторів та симетрія ліній PHY на платі мають першорядне значення.
Теплове проектування та апаратна функціональна безпека
Серводвигуни зазнають різких динамічних навантажень: під час прискорення піковий струм може в 3–5 разів перевищувати номінальний тривалий струм.
Тепловий менеджмент плати повинен розраховуватися не на середню потужність, а на циклічні пікові теплові перевантаження:
| Вид відмови | Першопричина в друкованій платі | Інженерний захід запобігання |
|---|---|---|
| Нестабільність позиціонування | Наводка комутаційного шуму на енкодер | Диференціальне трасування, гальванічна розв'язка, екранування |
| Перегрів ключів при розгоні | Недостатнє тепловідведення під час імпульсів струму | Товста мідь 2–3 oz, масиви теплових перехідних отворів, радіатори |
| Пробій силових транзисторів | Індуктивні викиди перенапруги на ключах | Мінімізація контуру силової петлі шини DC, снаббери |
| Відмова контуру безпеки | Порушення гальванічної ізоляції | Двоканальна архітектура, моніторинг зворотного зв'язку |
Функції безпеки руху (Safe Torque Off — STO, Safe Stop 1 — SS1 за стандартом IEC 61800-5-2) реалізуються виключно через незалежні апаратні канали зняття живлення з драйверів затворів, які не залежать від збоїв прошивки мікропроцесора.
Критерії аудиту та вибору заводу-виробника плат сервоприводів
Виробництво плат сервоприводів вимагає від постачальника специфічного досвіду у сфері змішаного монтажу силової та прецизійної цифрової електроніки.
Чекліст оцінки заводу-виробника:
| Напрямок аудиту | Необхідні підтверджувальні докази |
|---|---|
| Сильнострумові технології | Досвід роботи з міддю 2–4 oz, металізованими напівпазами та тепловими вставками |
| Цілісність сигналів | Контроль хвильового опору швидкісних пар із наданням звітів TDR |
| Якість паяння | Автоматична 3D оптична (AOI) та рентгенівська інспекція (AXI) силових ключів D2PAK/QFN |
| Електробезпека | Контроль зазорів ізоляції, випробування підвищеною напругою Hi-Pot |
| Простежуваність (Traceability) | Лазерне маркування заготовок DataMatrix-кодами з фіксацією партій матеріалів |
Висновок
Проектування друкованої плати сервопривода — це мистецтво об'єднання екстремальної комутаційної потужності та мікровольтної вимірювальної точності в єдиному надійному виробі.
Чітка фіксація технічних параметрів — розрядності датчиків положення, похибки вимірювання струму, частоти ШІМ, теплового профілю та категорій функціональної безпеки — гарантує, що розроблена вами система керування рухом забезпечить бездоганну точність та повторюваність на кожному верстаті чи роботі в серійному виробництві.