
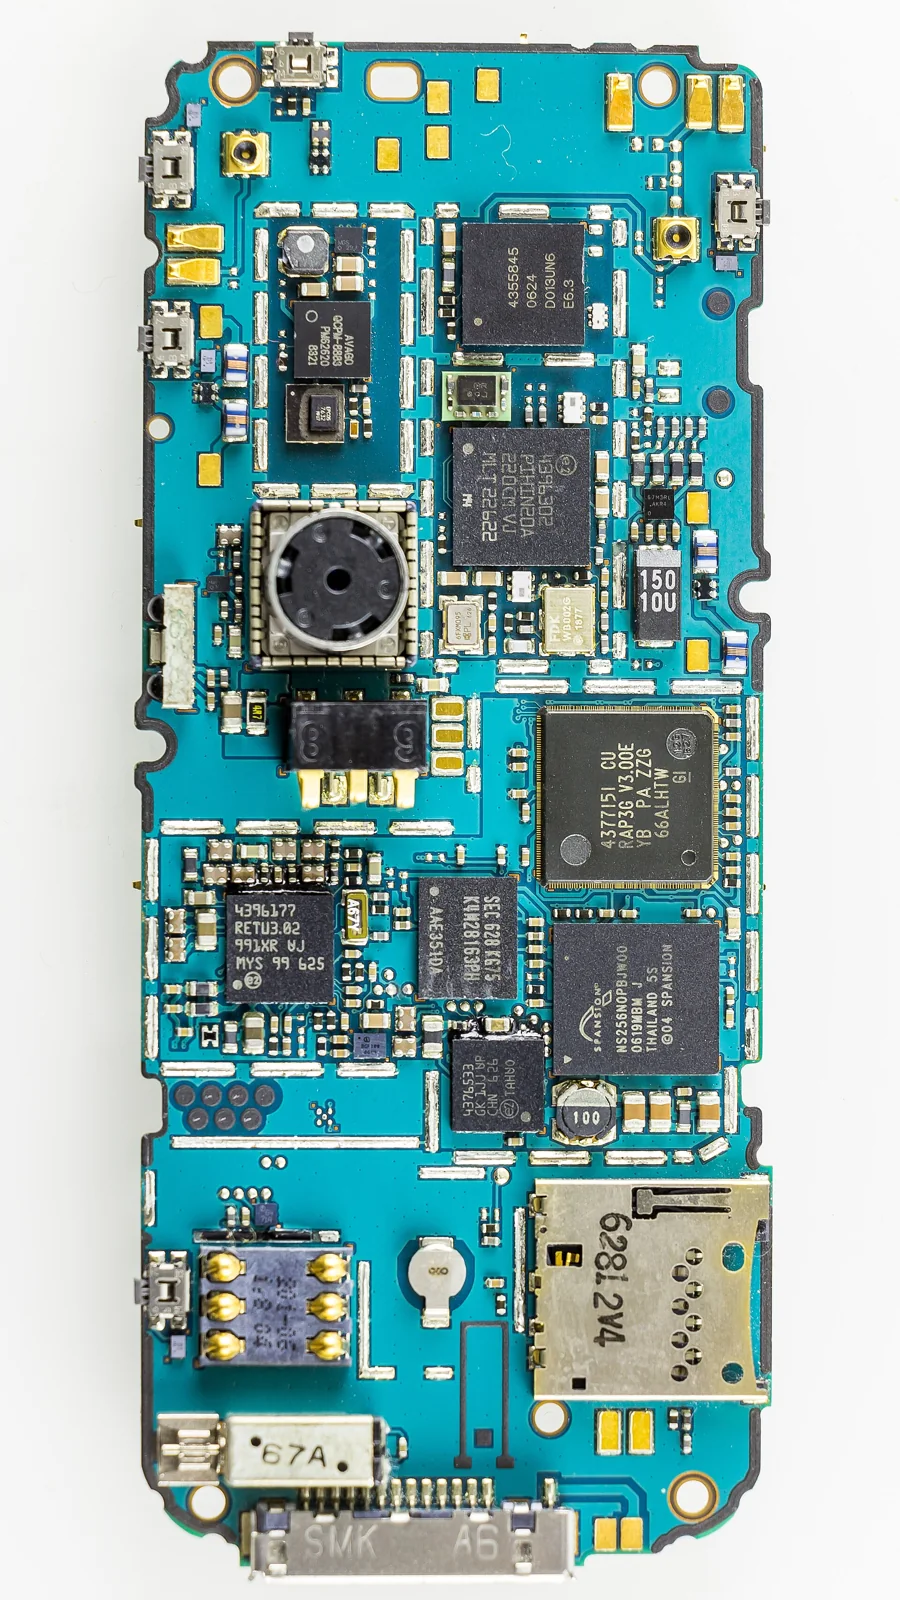
- یک PCB بینایی ماشین بهتر است بهعنوان یک برد رابط حسگر پرسرعت بررسی شود، نه یک برد دوربین عمومی، زیرا سختترین محدودیتها از حسگر تصویر و مسیرهای دادهای که تغذیه میکند ناشی میشوند.
- نخستین پرسش در سطح برد این است که آیا مسیرهای بین حسگر و پردازنده، زوجهای دیفرانسیلی تطبیقیافته و مسیرهای بازگشت پیوسته را از کانکتور حسگر تا FPGA یا پردازنده حفظ میکنند یا خیر.
- پاکیزگی توان و کلاک دقیقاً در کنار حسگر اهمیت دارند، زیرا ریپل تغذیه و نویز مرجع میتوانند به همان مسیر سیگنالی که داده تصویر را منتقل میکند کوپل شوند.
- کانکتورها، ویژگیهای نصب و رابطهای حرارتی بخشی از بررسی برد هستند، زیرا پس از مونتاژ روی پایداری مکانیکی، همترازی حسگر و رفتار تماس اثر میگذارند.
- بررسی را در مرز برد نگه دارید. این مقاله درباره کیفیت تصویر، دقت تشخیص، نرخ فریم یا تأییدیه رابط صحبت نمیکند.
پاسخ سریع یک
machine vision PCBبهتر است بهعنوان بردی بررسی شود که باید داده حسگر پرسرعت را دریافت کند، مسیرهای دیفرانسیلی تطبیقیافته را با مسیرهای بازگشت تمیز هدایت کند، توان و کلاک کمنویز ارائه دهد و رابطهای مکانیکی را در طول مونتاژ پایدار نگه دارد. پرسش عملی پیش از ساخت فقط این نیست کهآیا شماتیک حسگر و PHY را دربر میگیرد؟بلکه این است کهآیا مسیرهای پرسرعت پس از نهایی شدن لایهبندی، ویاها، کانکتورها و نقاط نصب، امپدانس، تطبیق زوجها و مسیر بازگشت خود را حفظ میکنند؟
فهرست مطالب
- یک PCB بینایی ماشین باید چه مواردی را مدیریت کند
- محدودیتهای برد از کجا میآیند
- تصمیمهای مهم در طراحی مسیر و یکپارچگی
- چه مواردی پیش از متعهد شدن به ساخت باید تأیید شوند
- پرسشهای متداول
- منابع عمومی
- اطلاعات نویسنده و بررسی فنی
یک PCB بینایی ماشین باید چه مواردی را مدیریت کند
بر اساس محدودیتهایی که برد واقعاً حمل میکند شروع کنید، نه بر اساس عنوان «دوربین». یک برد بینایی ماشین بین حسگر تصویر و مرحله پردازش یا رابط قرار میگیرد و بیشتر پیچیدگی آن در چهار حوزه مرتبط با یکدیگر قرار دارد.
| حوزه محدودیت | مواردی که باید تأیید شوند | دلیل اهمیت |
|---|---|---|
| رابط حسگر | مسیرهای خروجی حسگر (MIPI CSI، کلاس LVDS یا sub-LVDS بهعنوان خانواده رابط) بهصورت زوجهای دیفرانسیلی با امپدانس کنترلشده، با تطبیق درونزوجی و بین مسیرها مطابق نیاز زمانی حسگر، مسیریابی شوند | لینک دریافت اولین جایی است که برد میتواند بهصورت خاموش شکست بخورد؛ تطبیق و امپدانس تعیین میکنند داده با چه کیفیتی دریافت شود |
| داده پرسرعت | مسیر حسگر تا FPGA یا پردازنده، بهعلاوه مسیرهای حافظه و فرستندههای خروجی، صفحات مرجع پیوسته و گذارهای ویا تمیز داشته باشند | یک برد ممکن است کامل به نظر برسد، اما تنها یک مسیر بازگشت قطعشده یا استاب میتواند یک مسیر چند گیگابیتی را تضعیف کند |
| پاکیزگی توان و کلاک | تغذیههای آنالوگ و دیجیتال حسگر تفکیک و فیلتر شوند و توزیع کلاک از نقاط سوئیچینگ نویزی دور نگه داشته شود | ریپل تغذیه و نویز مرجع میتوانند به مسیر ثبت داده کوپل شوند، نه فقط به منطق دیجیتال |
| کانکتور و مکانیک | محلهای اتصال کانکتور، رابطهای قفلشونده، نصب حسگر و تماس حرارتی بهعنوان بخشی از برد بررسی شوند، نه بهعنوان موارد جانبی | رابطهای مکانیکی پس از مونتاژ و سیکلهای کاری، همترازی، رفتار گیره و پایداری تماس را تغییر میدهند |
نزدیکترین صفحه پشتیبانی سطح برد برای این مسیر، PCB پرسرعت است. برای زمینه کاربردی، نزدیکترین صفحات صنعتی عبارتاند از PCB تجهیزات ارتباطی، PCB رباتیک و PCB تجهیزات امنیتی که بسته به محل استفاده دوربین انتخاب میشوند.
محدودیتهای برد از کجا میآیند
کار روی machine vision PCB دشوار میشود زیرا محدودیتها به ارث میرسند، نه اینکه انتخاب شوند. این محدودیتها از دو منبع میآیند: حسگر تصویر و رابط میزبان.
در سمت حسگر، حسگرهای تصویر CMOS داده را از طریق رابطهای دیفرانسیلی مانند MIPI CSI، LVDS موازی یا خانواده sub-LVDS ارسال میکنند. هرکدام کلاک و داده را روی چندین زوج منتقل میکنند و دیتاشیت حسگر، هدف امپدانس، تطبیق درونزوجی و میزان انحراف بین مسیرها که لینک میتواند تحمل کند را مشخص میکند. این اهداف عمومی نیستند؛ به حسگر، نسخه رابط و لایهبندی وابستهاند و باید برای هر طراحی تأیید شوند، نه اینکه از برد قبلی کپی شوند. توان حسگر نیز محدودیت مستقل خود را دارد: تغذیههای آنالوگ و دیجیتال معمولاً به فیلتر جداگانه و توالی روشنشدن مشخص نیاز دارند، زیرا منبع تغذیه حسگر بسیار نزدیک به سیگنالی قرار دارد که تولید میکند.
در سمت میزبان، برد باید داده تصویر را از طریق یک رابط صنعتی مانند GigE Vision، Camera Link، CoaXPress یا USB3 Vision تحویل دهد؛ این نامها در اینجا فقط برای شناسایی رابط ذکر شدهاند، نه برای بیان نرخ انتقال. هر رابط PHY، خانواده کانکتور، نیازهای ایزولاسیون و اصول مسیریابی مخصوص خود را دارد. بنابراین مرحله خروجی یک مسئله دوم پرسرعت است که روی لینک حسگر قرار میگیرد و این دو معمولاً فضای برد و صفحات مرجع یکسانی را به اشتراک میگذارند.
این دو منبع توضیح میدهند که چرا بهتر است برد بهعنوان مجموعهای از نواحی مرتبط بررسی شود: رابط حسگر، مسیر پردازش پرسرعت و حافظه، حوزه توان و کلاک، و انتقال مکانیکی و کانکتوری. اگر این نواحی از ابتدا تفکیک نشوند، بررسی معمولاً واکنشی میشود؛ یعنی یک ناحیه مسی در جایی اضافه میشود و یک مسیر محافظ در جای دیگر، که به جای حل محدودیت اصلی، فقط نشانهها را درمان میکند.
تصمیمهای مهم در طراحی مسیر و یکپارچگی
عامل اصلی تعیینکننده در این کلاس از بردها، یکپارچگی سیگنال در مسیرهای پرسرعت است؛ در حالی که لایهبندی و مسیر بازگشت نقش تقویتکننده مستقیم آن را دارند.
تصمیمهایی که بیشترین اهمیت عملی و فیزیکی را دارند:
- مسیرهای با امپدانس کنترلشده را بر اساس لایهبندی واقعی تعریف کنید تا هدف دیفرانسیلی یک ویژگی لایهبندی باشد، نه فقط یک عرض ترک امیدوارکننده. صفحه مرتبط برای این موضوع کنترل امپدانس PCB است و خود لایهبندی باید بر اساس ساختار لایههای PCB تثبیت شود.
- صفحات مرجع را زیر هر زوج پرسرعت پیوسته نگه دارید و هر گذار ویا را نقطهای بدانید که مسیر بازگشت باید عمداً در آن مدیریت شود، نه اینکه فرض شود خودبهخود وجود دارد.
- تطبیق درونزوجی و بین مسیرها را مطابق نیاز زمانی حسگر حفظ کنید و در نظر داشته باشید که تلورانس دقیق به حسگر، رابط و لایهبندی وابسته است و باید برای هر طراحی تأیید شود.
- لینک حسگر و مسیرهای فرستنده خروجی را طوری مسیریابی کنید که مسیرهای خروجی نویزی را به اشتراک نگذارند و اطراف PHYها و کانکتورهای با گام ریز، فضای مسیریابی تمیز رزرو شود. زمانی که تراکم خروجی نیاز به ساختار فشرده دارد، ساختار PCB HDI این خروجیها را کوتاه نگه میدارد.
- تغذیههای آنالوگ و دیجیتال حسگر را تفکیک کنید و توزیع کلاک را از نقاط سوئیچینگ دور نگه دارید تا پاکیزگی توان و کلاک در طراحی اولیه لحاظ شود، نه اینکه بعداً اصلاح شود.
ارزش دارد یک زنجیره خرابی مشخص را مستقیماً بیان کنیم، زیرا همین مورد معمولاً پنهان میماند. وقتی یک مسیر رابط حسگر پرسرعت (MIPI یا کلاس LVDS) با مسیر بازگشت قطعشده یا تطبیق ضعیف زوجها مسیریابی شود، دیاگرام چشم داده افت میکند و لینک ممکن است خطاهای بیتی متناوب ایجاد کند. یک بررسی عملکردی ساده روی میز ممکن است همچنان موفق باشد، زیرا سیستم کاملاً تحت فشار نیست و لینک بیشتر مواقع کار میکند. سپس همان برد در محیط واقعی، زمانی که تنش حرارتی و EMI مسیر مرزی را تحت فشار قرار میدهند، میتواند خرابی تصویر یا افت فریم نشان دهد. نتیجه مهم در سطح برد این است که یک لینک دریافت «کارکننده» الزاماً یک لینک با یکپارچگی مناسب نیست؛ تفاوت این دو توسط مسیر بازگشت، تطبیق و لایهبندی تعیین میشود، نه تنها با یک تست موفق روی میز.
چه مواردی پیش از متعهد شدن به ساخت باید تأیید شوند
به جای اینکه نمونه اولیه مشکلات یکپارچگی را روی میز آزمایش آشکار کند، از یک بررسی مرحلهای برد استفاده کنید.
| پرسش بررسی | موارد قابل بررسی | دلیل اینکه مسئله ساخت است |
|---|---|---|
| آیا مسیرهای پرسرعت بر اساس لایهبندی واقعی تعریف شدهاند؟ | اهداف دیفرانسیلی حسگر و خروجی به ساختار واقعی لایهها متصل هستند، نه عرضهای عمومی | امپدانس ویژگی لایهبندی است؛ مسیری که جدا از آن تعریف شود پس از ساخت معمولاً حفظ نمیشود |
| آیا تمام مسیرهای بازگشت پیوسته هستند؟ | صفحات مرجع زیر زوجهای پرسرعت بدون شکست هستند و گذارهای ویا مسیر بازگشت خود را بهصورت عمدی حمل میکنند | یک مسیر بازگشت قطعشده میتواند لینکی را تضعیف کند که در شماتیک کامل به نظر میرسد |
| آیا تطبیق زوجها مطابق نیاز حسگر حفظ شده است؟ | تطبیق درونزوجی و بین مسیرها بر اساس زمانبندی حسگر و رابط، برای هر طراحی تأیید شده است | انحراف بیشتر از تحمل لینک بهصورت خطای دریافت متناوب ظاهر میشود، نه خرابی واضح |
| آیا توان و کلاک در نزدیکی حسگر تمیز نگه داشته شدهاند؟ | ریلهای آنالوگ و دیجیتال تفکیک و فیلتر شدهاند و کلاکها از نویز سوئیچینگ دور هستند | نویز تغذیه و مرجع میتواند به مسیر دریافت داده کوپل شود، نه فقط به منطق |
| آیا کانکتورها و نصب بهعنوان رابط مکانیکی بررسی شدهاند؟ | محل اتصال کانکتور، ویژگیهای قفل، همترازی حسگر و تماس حرارتی بررسی شدهاند | رابطهای مکانیکی پس از مونتاژ و سیکلهای کاری تغییر میکنند |
| آیا زبان اعتبارسنجی همچنان در سطح برد باقی مانده است؟ | بررسی روی DFM، هدف لایهبندی، امپدانس و برنامه تست متمرکز است، نه کیفیت تصویر یا تأییدیه رابط | انتشار برد نباید بهاشتباه بهعنوان اثبات عملکرد یا انطباق دوربین نهایی تفسیر شود |
برای زبان اعتبارسنجی و بازرسی در سطح PCBA، نزدیکترین صفحه پشتیبانی تست و کیفیت است و برنامهریزی سطح عملکرد توسط تست FCT پوشش داده میشود. اگر بسته تولید هنوز به یادداشتهای ساخت یا هماهنگی لایهبندی نیاز دارد، منبع مرتبط راهنمای DFM است.
زمانی که مسیرهای پرسرعت، لایهبندی و رابطهای مکانیکی تعریف شدهاند و به یک بررسی سطح برد پیش از ساخت نیاز دارید، دادههای ساخت همراه با هدف لایهبندی، جانمایی قابلخواندن برای نواحی حسگر و PHY، اطلاعات BOM مربوط به حسگر و قطعات پرسرعت، و مراجع مکانیکی کانکتورها و نصب را از طریق صفحه درخواست قیمت ارسال کنید.
پرسشهای متداول
آیا مقاله PCB بینایی ماشین کیفیت تصویر یا دقت تشخیص را اثبات میکند؟
خیر. راهنمای سطح برد میتواند توضیح دهد که چگونه رابط حسگر، مسیرهای پرسرعت و تصمیمهای یکپارچگی بررسی شوند، اما کیفیت تصویر، دقت تشخیص و نرخ فریم به کل سیستم دوربین وابسته هستند و توسط یک مقاله بردی تضمین نمیشوند.
چرا رابط حسگر سختترین بخش برد در نظر گرفته میشود؟
زیرا حسگر محدودیتهای اصلی را تعیین میکند. هدف امپدانس، تطبیق زوجها و انحراف بین مسیرها از حسگر و رابط میآیند و اگر این موارد حفظ نشوند، لینک دریافت اولین جایی است که برد میتواند بهصورت خاموش دچار مشکل شود.
آیا یک برد میتواند تست ساده روی میز را بگذراند اما لینک پرسرعت ضعیفی داشته باشد؟
بله. یک مسیر با مسیر بازگشت ضعیف یا تطبیق نامناسب میتواند خطاهای بیتی متناوب ایجاد کند که در تست عملکردی ساده دیده نشوند، اما در شرایط حرارتی یا EMI در محیط واقعی باعث خرابی تصویر یا افت فریم شوند.
آیا اعداد امپدانس و تطبیق باید از یک برد قبلی ثابت شوند؟
معمولاً خیر. امپدانس دقیق، تطبیق درونزوجی و تلورانس انحراف به حسگر، نسخه رابط و لایهبندی وابسته هستند و بهتر است برای هر طراحی تأیید شوند، نه اینکه منتقل شوند.
رابطهای میزبان چگونه در سطح برد مدیریت میشوند؟
رابطهایی مانند GigE Vision، Camera Link، CoaXPress یا USB3 Vision از نظر مسیرگذاری PHY، خانواده کانکتور، ایزولاسیون و یکپارچگی سیگنال در سطح شناسایی بررسی میشوند. این راهنما نرخ انتقال، تأخیر یا تأییدیه رابط را تضمین نمیکند.
چه بسته اطلاعاتی بررسی برد را کاربردیتر میکند؟
دادههای ساخت همراه با هدف لایهبندی، جانمایی که نواحی حسگر و PHY را مشخص کند، اطلاعات BOM قطعات حسگر و پرسرعت، و مراجع مکانیکی کانکتورها و نصب، به تیم برد اجازه میدهد درباره مشکل واقعی یکپارچگی نظر بدهد.
منابع عمومی
PCB پرسرعت
زمینه پشتیبانی برای مسیریابی پرسرعت، یکپارچگی سیگنال و EMC در سطح برد.کنترل امپدانس PCB
زمینه پشتیبانی برای تعریف امپدانس کنترلشده بر اساس لایهبندی نهایی.ساختار لایههای PCB
زمینه پشتیبانی برای ساختار لایهها و برنامهریزی تخصیص لایهها.PCB HDI
زمینه پشتیبانی برای خروجیهای متراکم اطراف حسگرهای گام ریز، PHYها و کانکتورها.تست و کیفیت
زمینه پشتیبانی برای بازرسی، اعتبارسنجی و برنامهریزی تست در سطح برد.
اطلاعات نویسنده و بررسی فنی
- نویسنده: تیم تحریریه APTPCB
- بررسی فنی: تیم بررسی PCB رابط تصویربرداری / پرسرعت
- دامنه بررسی: یکپارچگی رابط حسگر در سطح برد، هدف مسیرهای پرسرعت و لایهبندی، تفکیک توان و کلاک، انطباق رابطهای مکانیکی و سازگاری مرز انتشار