
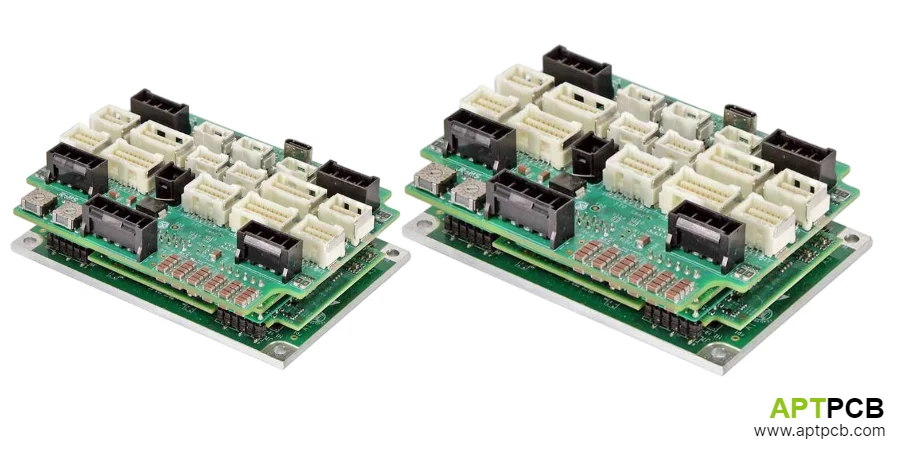
PCB درایو سروو، پایه الکتریکی یک سیستم حرکت حلقهبسته است. این برد باید فرمانهای موقعیت را به گشتاور دقیق موتور تبدیل کند و همزمان دقت انکودر، پایداری تنظیم جریان، سازگاری الکترومغناطیسی و قابلیت اطمینان بلندمدت را حفظ کند.
برخلاف بردهای عمومی کنترل موتور، بردهای مدار کنترلر سروو، سوئیچینگ جریان بالا، اندازهگیری آنالوگ دقیق، ارتباطات پرسرعت و مدارهای ایمنی را روی یک مجموعه واحد ترکیب میکنند. یک طراحی موفق باید از همان ابتدا تعادلی میان پهنایباند کنترل، چگالی توان، رفتار حرارتی و الزامات تولید برقرار کند.
این راهنما تصمیمهای مهندسی را توضیح میدهد که عملکرد PCB درایو سروو را در تجهیزات CNC، رباتیک، ابزارهای نیمههادی، اتوماسیون صنعتی و پلتفرمهای حرکت دقیق تعیین میکنند.
در این راهنما
- چگونه معماری PCB درایو سروو باید انتخاب شود؟
- رابطهای فیدبک انکودر چگونه برای دقت بالا طراحی میشوند؟
- چه الزامات PCB عملکرد حلقه جریان را تعیین میکنند؟
- طبقات توان سروو چگونه باید طراحی شوند؟
- EMC و یکپارچگی سیگنال چگونه بر دقت سروو تأثیر میگذارند؟
- الزامات حرارتی و ایمنی چگونه مهندسی میشوند؟
- مهندسان باید چه مواردی را در یک تأمینکننده PCB سروو ارزیابی کنند؟
چگونه معماری PCB درایو سروو باید انتخاب شود؟
معماری PCB درایو سروو به ولتاژ موتور، محدوده جریان، پهنایباند کنترل، نوع فیدبک، پروتکل ارتباطی و الزامات ایمنی وابسته است. برد باید سه حوزه الکتریکی را از یکدیگر تفکیک کند:
| حوزه PCB | عملکرد اصلی | الزامات کلیدی طراحی |
|---|---|---|
| طبقه توان | سوئیچینگ فازهای موتور و بازتولید انرژی | مسیرهای جریان با اندوکتانس کم، ظرفیت حرارتی، فاصلههای عایقی |
| بخش کنترل | DSP، MCU، FPGA، پردازش ADC | ریلهای تغذیه کمنویز، زمانبندی قطعی، کلاکهای کنترلشده |
| فیدبک و ارتباطات | انکودر، EtherCAT، رابطهای فیلدباس | یکپارچگی سیگنال، ایزولاسیون، مقاومت در برابر EMC |
یک سیستم سروو با عملکرد بالا معمولاً از حلقههای جریان داخلی سریع، حلقههای سرعت کندتر و حلقههای موقعیت که کل سیستم مکانیکی را هماهنگ میکنند استفاده میکند. چیدمان PCB باید نیازمندیهای تأخیر هر لایه کنترلی را پشتیبانی کند.
یک ماتریس انتخاب معمول:
| نیازمندی کاربرد | اولویت طراحی PCB |
|---|---|
| اسپیندل یا محور CNC | چیدمان توان جریان بالا، دقت انکودر، سیکلهای حرارتی |
| عملگر مفصل ربات | استکآپ چندلایه فشرده، تأخیر کم، مقاومت در برابر ارتعاش |
| تجهیزات نیمههادی | مسیرکشی فیدبک با نویز بسیار پایین، تکرارپذیری، کنترل آلودگی |
| اتوماسیون بستهبندی | سیکلهای شتابگیری سریع، مدیریت انرژی بازتولیدی |
رابطهای فیدبک انکودر چگونه برای دقت بالا طراحی میشوند؟
فیدبک انکودر تعیین میکند که سیستم سروو با چه دقتی موقعیت موتور را تشخیص دهد. انکودرهای افزایشی، انکودرهای مطلق، رزولورها و حسگرهای آنالوگ هرکدام الزامات متفاوتی برای PCB ایجاد میکنند.
انکودرهای افزایشی با وضوح بالا معمولاً از سیگنالدهی تفاضلی بالاتر از 10MHz استفاده میکنند. طبقه گیرنده PCB باید زمانبندی لبههای سیگنال را حفظ کرده و نویز صنعتی مد مشترک را حذف کند.
پروتکلهای انکودر مطلق مانند BiSS، EnDat و Hiperface ممکن است با نرخهایی تا 10Mbps کار کنند. این رابطها به مسیرکشی دقیق میان کانکتورها، موانع ایزولاسیون و تجهیزات پردازشی نیاز دارند.
رویکرد طراحی PCB پرسرعت مورد استفاده برای فیدبک سروو باید شامل موارد زیر باشد:
- ترمینیشن تفاضلی هماهنگ با رابط گیرنده.
- مسیرکشی امپدانس کنترلشده برای زوجهای پرسرعت.
- اتصال شیلد کابل انکودر نزدیک نقطه ورود به شاسی.
- فیلترینگی که نویز را حذف کند بدون اینکه پهنایباند سیگنال را کاهش دهد.
- پایش سختافزاری برای خطاهای ارتباطی و از دست رفتن سیگنال.
انتخاب رابط انکودر باید موارد زیر را در نظر بگیرد:
| نیازمندی | پارامتر طراحی |
|---|---|
| وضوح موقعیت | عمق بیت انکودر و حاشیه یکپارچگی سیگنال |
| طول کابل | ایمنی در برابر نویز و معماری ایزولاسیون |
| هماهنگسازی چندمحوره | کیفیت کلاک و تأخیر ارتباطی |
| عملکردهای حرکت ایمن | پردازش فیدبک افزونه |
چه الزامات PCB عملکرد حلقه جریان را تعیین میکنند؟
حلقه جریان سریعترین لایه کنترلی سروو است و مستقیماً بر پاسخ گشتاور تأثیر میگذارد. درایوهای سروو استاندارد معمولاً حلقه جریان را با فرکانس 10–20kHz اجرا میکنند، در حالی که سیستمهای پیشرفته ممکن است از 50kHz نیز عبور کنند.
دقت اندازهگیری جریان به کل زنجیره حسگیری وابسته است: مقاومت شنت، تقویتکننده، ADC، ولتاژ مرجع، زمانبندی پردازنده و چیدمان PCB.
الزامات معمول عملکرد بالا شامل موارد زیر است:
- دقت اندازهگیری جریان در حدود ±0.5%.
- زمان پایدار شدن حسگر کمتر از 1μs برای پاسخ سریع جریان.
- ایمنی در برابر گذراهای مد مشترک بالاتر از 50kV/μs برای سیستمهای اندازهگیری ایزوله.
- شنتهای کمالقایی کمتر از 5nH در شرایطی که عملکرد گذرای بالا مورد نیاز است.
چیدمان PCB پردازش سیگنال باید مسیرهای اندازهگیری آنالوگ را از منابع نویز سوئیچینگ جدا نگه دارد.
| پارامتر طراحی | تأثیر بر عملکرد سروو |
|---|---|
| محل قرارگیری شنت | نویز اندازهگیری و زمان پاسخ را تعیین میکند |
| زمانبندی تحریک ADC | تکرارپذیری نمونهبرداری جریان را کنترل میکند |
| استراتژی زمین | از آلوده شدن اندازهگیریها توسط جریانهای سوئیچینگ جلوگیری میکند |
| تأخیر دیجیتال | پهنایباند قابل دستیابی کنترل را محدود میکند |
طبقات توان سروو چگونه باید طراحی شوند؟
طبقات توان سروو باید شتابگیری، کاهش سرعت، گشتاور معکوس و جریان انرژی بازتولیدی را پشتیبانی کنند. برخلاف کنترلرهای ساده موتور، درایوهای سروو اغلب در حالتهای چهار ربعی کار میکنند.
استکآپ PCB چندلایه باید اندوکتانس انگلی در حلقههای جریان بالا را کاهش دهد و همزمان ایزولاسیون میان مدارهای توان و کنترل را حفظ کند.
ملاحظات مهم طبقه توان شامل موارد زیر است:
- خازنهای باس DC انتخابشده بر اساس جریان ریپل سوئیچینگ.
- مدارهای چاپر ترمز طراحیشده برای انرژی بازتولیدی.
- حلقههای درایو گیت کوچکشده برای پایداری سوئیچینگ.
- حفاظت سختافزاری اضافهجریان برای پاسخ سریع به خطا.
- انتخاب فرکانس PWM بر اساس نیازهای بازده، کنترل و پهنایباند.
طبقات توان سروو معمولاً از فرکانسهای PWM در محدوده 10–20kHz استفاده میکنند. افزایش فرکانس میتواند پاسخ جریان را بهبود دهد، اما تلفات سوئیچینگ و بار حرارتی را افزایش میدهد.
EMC و یکپارچگی سیگنال چگونه بر دقت سروو تأثیر میگذارند؟
طراحی PCB سروو نیازمند مدیریت همزمان گرههای سوئیچینگ پرانرژی و سیگنالهای حساس فیدبک است. لبههای PWM، جریانهای موتور و رابطهای کابلی میتوانند نویزی ایجاد کنند که به شکل خطای موقعیت، جیتر یا خطاهای غیرمنتظره ظاهر میشود.
روشهای مهم طراحی EMC شامل موارد زیر هستند:
- حفظ فاصله میان گرههای سوئیچینگ و مسیرهای انکودر.
- استفاده از موانع ایزولاسیون مناسب میان حوزههای ولتاژی.
- مسیرکشی زوجهای تفاضلی با هندسه ثابت.
- ایجاد مسیرهای برگشت تمیز برای سیگنالهای پرسرعت.
- فیلتر کردن رابطهای خارجی بدون کاهش پهنایباند مورد نیاز.
فرمانهای موقعیت ممکن است از طریق EtherCAT، PROFINET IRT، ورودیهای آنالوگ ±10V یا رابطهای پالس-جهت دریافت شوند. رابطهای ارتباطی صنعتی به تصمیمگیری دقیق درباره کلاک، PHY و زمین نیاز دارند.
سیستمهای EtherCAT ممکن است از طریق عملکرد کلاک توزیعشده به همگامسازی زیر میکروثانیه نیاز داشته باشند؛ بنابراین کیفیت زمانبندی PCB برای هماهنگی چند محور اهمیت زیادی دارد.
الزامات حرارتی و ایمنی چگونه مهندسی میشوند؟
موتورهای سروو بارهای دینامیکی را تجربه میکنند، نه توان ثابت. رویدادهای شتابگیری ممکن است جریانهای اوج 3–5 برابر جریان کاری پیوسته ایجاد کنند.
طراحی PCB مدیریت حرارتی باید پروفایلهای حرکت، تلفات سوئیچینگ و سیکلهای حرارتی تکرارشونده را در نظر بگیرد.
| حالت خرابی | علت در PCB | کنترل مهندسی |
|---|---|---|
| ناپایداری موقعیت | کوپل نویز به انکودر | مسیرکشی تفاضلی، فیلترینگ، ایزولاسیون |
| گرم شدن بیش از حد هنگام حرکت | طراحی حرارتی گذرا ناکافی | بهینهسازی مس، مدلسازی حرارتی، حسگر دما |
| خرابی قطعه توان | تنش بیش از حد سوئیچینگ | بهینهسازی درایو گیت و مدارهای حفاظتی |
| خرابی خاموشی ایمنی | طراحی ناقص ایزولاسیون | پایش افزونه و پوشش تشخیص |
ویژگیهای ایمنی عملکردی مانند Safe Torque Off (STO)، Safe Stop 1 (SS1)، پایش سرعت ایمن و جهت ایمن نیازمند پیادهسازیهای PCB هستند که شواهد لازم برای تأییدیههای ایمنی را فراهم کنند.
طراحیهای متمرکز بر ایمنی معمولاً شامل موارد زیر هستند:
- پایش دوکاناله.
- ورودیهای ایمنی ایزوله.
- مسیرهای خاموشی سختافزاری مستقل از اجرای نرمافزار.
- مدارهای تشخیص خطا.
- مستندات پشتیبان فعالیتهای انطباق با IEC 61800-5-2.
مهندسان باید چه مواردی را در یک تأمینکننده PCB سروو ارزیابی کنند؟
تأمین PCB درایو سروو تنها با بررسی توانایی ساخت انجام نمیشود. تأمینکننده باید تجربه خود را در تولید مجموعههای ترکیبی سیگنال، جریان بالا و حساس به ایمنی اثبات کند.
چکلیست ارزیابی تأمینکننده:
| حوزه ارزیابی | شواهد مورد نیاز |
|---|---|
| توانایی جریان بالا | وزن مس، دادههای حرارتی، نمونههای PCB توان |
| یکپارچگی سیگنال | مستندات کنترل امپدانس و کنترل استکآپ |
| کیفیت مونتاژ | AOI، بازرسی X-ray، رهگیری فرآیند |
| اعتبارسنجی عملکردی | تست بار سروو و بررسی ارتباطات |
| تولید ایمن | بازرسی ایزولاسیون و کنترل مستندات |
| آمادگی تولید | بازبینی DFM، فیکسچرهای تست، دادههای تکرارپذیری |
یک فرآیند قابل اعتماد تولید PCB سروو، هدف طراحی شماتیک، چیدمان PCB، کیفیت مونتاژ و تست عملکرد نهایی را به یکدیگر متصل میکند. بسته طراحی باید شامل نقشههای کنترلشده، مواد تأییدشده، الزامات تست و محدودیتهای عملکردی مشخص باشد.
خلاصه
مهندسی PCB درایو سروو نیازمند تصمیمگیری هماهنگ در زمینه دقت فیدبک، پهنایباند حلقه جریان، تبدیل توان، کنترل EMC، عملکرد حرارتی و ایمنی عملکردی است.
قویترین طراحیها با نیازمندیهای قابل اندازهگیری آغاز میشوند: وضوح انکودر، دقت جریان، فرکانس سوئیچینگ، دمای کاری، نیازهای ایزولاسیون و پروفایل حرکت مورد انتظار. تبدیل این نیازمندیها به معماری PCB و معیارهای ارزیابی تأمینکننده، سیستمهای حرکتی ایجاد میکند که از نمونه اولیه تا تولید، دقت تکرارپذیر ارائه میدهند.