
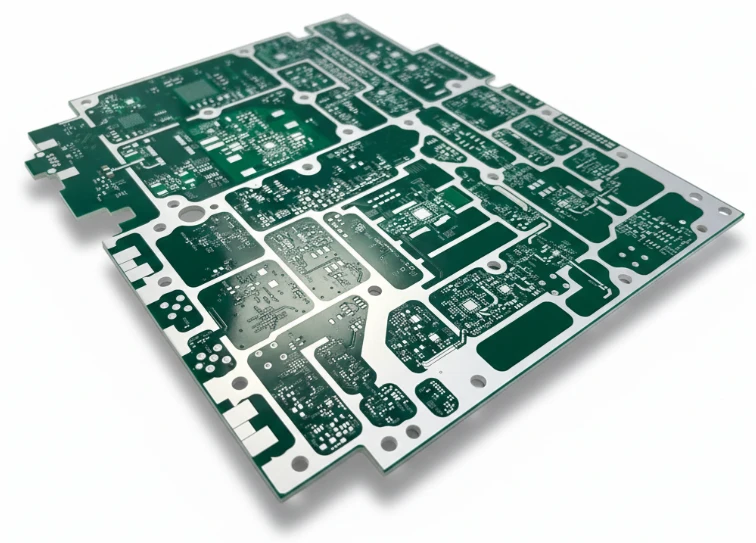
رادار تعریفشده با نرمافزار (SDRadar) نشاندهنده گذار از معماریهای سختافزاری ثابت به سیستمهای انعطافپذیر و قابل برنامهریزی است؛ در این سیستمها تولید شکل موج و پردازش سیگنال توسط نرمافزار انجام میشود. برای طراحان و مهندسان PCB، این تغییر چالشهای پیچیدهای در زمینه یکپارچگی سیگنال ترکیبی، مدیریت حرارتی و انتخاب مواد فرکانس بالا ایجاد میکند. برخلاف رادارهای سنتی که عملکرد توسط سختافزار تعیین میشود، SDRadar به یک بستر فیزیکی نیاز دارد که بتواند بدون بازطراحی سختافزار، از شکل موجها، فرکانسها (مانند 24GHz، 77GHz و 79GHz) و بارهای پردازشی مختلف پشتیبانی کند.
این راهنما مشخصات فنی، مراحل پیادهسازی و روشهای عیبیابی مورد نیاز برای تولید سختافزار قابل اعتماد رادار تعریفشده با نرمافزار را ارائه میکند.
پاسخ سریع (30 ثانیه)
پیادهسازی موفق رادار تعریفشده با نرمافزار به کاهش تلفات سیگنال و افزایش چگالی پردازش دیجیتال وابسته است.
- انتخاب مواد: از ساختارهای لایهای هیبریدی استفاده کنید که در آن لایههای RF از لمینتهای فرکانس بالا (مانند Rogers RO3003/RO4835) و لایههای کنترل دیجیتال از FR4 با Tg بالا تشکیل شدهاند تا تعادل مناسبی بین عملکرد و هزینه ایجاد شود.
- کنترل امپدانس: امپدانس خطوط RF را بهصورت دقیق روی 50Ω (تکانتهایی) و 100Ω (تفاضلی) حفظ کنید؛ تلورانس باید در محدوده ±5% باشد تا از بازتاب سیگنال در فرکانسهای میلیمتری جلوگیری شود.
- مدیریت حرارتی: SDRadar بهشدت به FPGA یا DSPهای ردهبالا متکی است؛ برای انتقال گرما از قطعات دیجیتال بدون تأثیر بر پایداری RF، از فناوری مس تعبیهشده یا آرایههای متراکم ویاهای حرارتی استفاده کنید.
- پرداخت سطح: برای ایجاد سطح صاف جهت قطعات با گام پایه کوچک و کاهش تلفات عبوری در فرکانسهای بالا، از ENIG (نیکل شیمیایی/طلای غوطهوری) یا نقره غوطهوری استفاده کنید.
- رجیستری لایهها: دقت همترازی بین لایهها باید کمتر از ±3 mil باشد تا همراستایی آرایه آنتن و دقت شکلدهی پرتو حفظ شود.
- اعتبارسنجی: پایداری ثابت دیالکتریک (Dk) را در محدوده دمای کاری (-40°C تا +85°C) بررسی کنید تا از تغییر فرکانس در کاربردهای ADAS جلوگیری شود.
چه زمانی رادار تعریفشده با نرمافزار کاربرد دارد (و چه زمانی ندارد)
درک شرایط عملکردی سیستم کمک میکند تا پیچیدگی معماری SDRadar با نیازهای کاربردی توجیه شود.
زمانی که رادار تعریفشده با نرمافزار انتخاب مناسبی است:
- عملکرد چندحالته: زمانی که سیستم باید بهصورت پویا بین تشخیص برد بلند و تصویربرداری زاویه باز برد کوتاه (مانند کاربردهای PCB رادار 4D) جابهجا شود.
- نمونهسازی سریع و تحقیق: زمانی که الگوریتمها و شکل موجها هنوز در حال توسعه هستند و مهندسان میتوانند عملکرد سیستم را از طریق Firmware بدون تولید مجدد PCB بهروزرسانی کنند.
- محیطهای دارای تداخل پیچیده: در شرایطی که سیستم به قابلیتهای رادار شناختی برای تشخیص و جلوگیری از پارازیت یا تداخل سایر سیستمهای ADAS نیاز دارد.
- تصویربرداری با وضوح بالا: زمانی که برای تولید ابرنقاط مشابه LiDAR به شکلدهی پرتو پیشرفته و تکنیکهای MIMO (چند ورودی چند خروجی) نیاز است.
- رعایت الزامات قانونی: زمانی که یک پلتفرم سختافزاری باید با تخصیصهای مختلف فرکانسی منطقهای سازگار شود (مانند تغییر بین 76-77GHz و 77-81GHz).
زمانی که باید از رادار سختافزاری سنتی استفاده کرد:
- الکترونیک مصرفی با هزینه بسیار پایین: حسگرهای حرکتی ساده یا بازکنندههای خودکار در که هزینه FPGA و PCBهای با کیفیت بالا توجیهپذیر نیست.
- محدودیت شدید توان: تجهیزات IoT باتریمحور که مصرف توان ADCهای پرسرعت و پردازندههای SDRadar برای آنها قابل قبول نیست.
- کاربردهای ثابت و تکمنظوره: سیستمهایی که فقط اندازهگیری ساده فاصله را نیاز دارند و به تغییرپذیری شکل موج یا طبقهبندی هدف نیاز ندارند.
- سیستمهای صنعتی قدیمی: محیطهایی با حلقههای سختافزاری تثبیتشده و تأییدشده که ورود تغییرپذیری مبتنی بر نرمافزار باعث افزایش ریسک اعتبارسنجی میشود.
قوانین و مشخصات
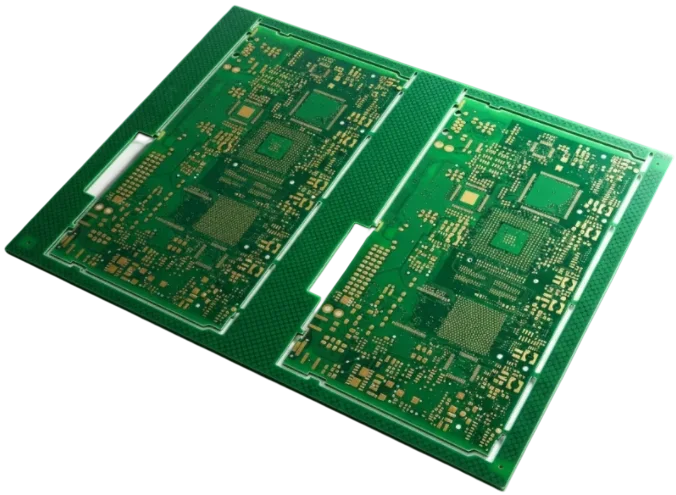
پیادهسازی فیزیکی رادار تعریفشده با نرمافزار نیازمند رعایت قوانین سختگیرانه تولید است. انحراف در ساخت PCB میتواند باعث بیاثر شدن الگوریتمهای پیشرفته نرمافزاری به دلیل نویز یا خطاهای فازی ایجادشده توسط سختافزار شود.
| قانون | مقدار/محدوده پیشنهادی | دلیل اهمیت | روش بررسی | در صورت نادیده گرفتن |
|---|---|---|---|---|
| تلورانس ثابت دیالکتریک (Dk) | ±0.05 یا بهتر | تأثیر مستقیم بر سرعت فاز و فرکانس تشدید آنتن دارد. | روش آزمون IPC-TM-650 2.5.5.5 روی کوپنهای تست. | جابهجایی فرکانس؛ خطای هدایت پرتو در آرایههای فازی. |
| زبری سطح مس | VLP (پروفایل بسیار کم) یا HVLP (< 1 µm) | در 77GHz اثر پوستی باعث عبور جریان روی سطح میشود؛ زبری باعث افزایش مقاومت و تلفات میشود. | تحلیل SEM (میکروسکوپ الکترونی روبشی) فویل. | تلفات عبوری بالا؛ کاهش برد و حساسیت رادار. |
| دقت عرض ترک | ±10% یا ±0.5 mil (هرکدام سختگیرانهتر است) | امپدانس مشخصه و شبکههای تطبیق را تعیین میکند. | تحلیل مقطع عرضی پس از اچ. | عدم تطبیق امپدانس؛ بازتاب سیگنال؛ امواج ایستاده. |
| فاصله ماسک لحیم | 2-3 mil (یا طبق DFM) | ماسک لحیم روی خطوط RF، Dk متغیر ایجاد کرده و امپدانس را تغییر میدهد. | بازرسی نوری خودکار (AOI). | تغییرات غیرقابل پیشبینی امپدانس؛ افزایش تلفات سیگنال. |
| گام ویا استیچینگ | کمتر از λ/20 در فرکانس کاری | از نشت موجبر مجتمع در بستر (SIW) جلوگیری کرده و قفس فاراده ایجاد میکند. | بررسی DRC در CAD؛ بازرسی بصری. | نشت RF؛ کوپلینگ متقابل بین کانالهای ارسال و دریافت. |
| رجیستری بین لایهها | کمتر از 3 mil | برای ساختارهای کوپلینگ و گذارهای عمودی (ویاها) در بردهای چندلایه حیاتی است. | بررسی X-ray ساختار لمینیشن. | عدم همترازی تغذیه آنتن؛ تضعیف سیگنال؛ مدار باز. |
| ضخامت آبکاری (ENIG) | Ni: 3-6 µm، Au: 0.05-0.15 µm | بر عمق پوستی رسانایی و قابلیت اطمینان اتصال لحیم تأثیر دارد. | اندازهگیری فلورسانس پرتو X (XRF). | پد سیاه (اتصالات شکننده) یا افزایش تلفات RF. |
| چگالی ویا حرارتی | گام 0.3mm تا 0.5mm زیر پدها | FPGAهای پرقدرت گرمای زیادی تولید میکنند و انتقال مؤثر آن به پلن زمین ضروری است. | شبیهسازی حرارتی؛ تصویربرداری حرارتی پس از مونتاژ. | کاهش سرعت پردازنده؛ خاموشی سیستم؛ خرابی قطعه. |
| جذب رطوبت | کمتر از 0.1% | آب (Dk حدود 80) جذبشده در زیرلایه، Dk مؤثر ماده را تغییر میدهد. | آزمون PCT یا تحلیل افزایش وزن. | تغییر عملکرد در محیط مرطوب؛ جداشدگی لایهها هنگام Reflow. |
| CTE (محور Z) | کمتر از 50 ppm/°C | از ترک خوردگی بشکهای در سوراخهای آبکاریشده در چرخه حرارتی جلوگیری میکند. | تحلیل مکانیکی حرارتی (TMA). | خرابی ویا؛ قطع و وصل متناوب در شرایط سخت خودرویی. |
| ضریب اچ | ≥ 3:1 (کنترل شکل ذوزنقهای) | ترکهای مستطیلی ایدهآل هستند؛ شکل ذوزنقهای عرض مؤثر و امپدانس را تغییر میدهد. | تحلیل مقطع عرضی. | ناپیوستگی امپدانس؛ اختلاف مدل و سختافزار. |
| نسبت طول به قطر ویا کور/مدفون | 0.8:1 تا 1:1 | آبکاری مطمئن داخل سوراخ ویا را تضمین میکند. | تحلیل مقطع عرضی. | آبکاری ناقص؛ فضای خالی در ویا؛ خرابی الکتریکی. |
مراحل پیادهسازی
ساخت یک سیستم رادار تعریفشده با نرمافزار نیازمند فرآیندی منظم است که فیزیک RF را با طراحی منطق دیجیتال یکپارچه میکند. APTPCB (کارخانه PCB APTPCB) رویکرد مرحلهبهمرحله زیر را برای اطمینان از قابلیت تولید و عملکرد پیشنهاد میکند.
مرحله 1: معماری سیستم و تعیین فرکانس باندهای فرکانسی کاری را تعریف کنید (برای مثال 24GHz برای نقطه کور و 77GHz برای برد بلند). تعداد کانالهای TX/RX مورد نیاز برای وضوح زاویهای مورد نظر را مشخص کنید.
- پارامتر کلیدی: نیاز پهنای باند (برای مثال Sweep چهار گیگاهرتزی برای وضوح بالا).
- بررسی پذیرش: دیاگرام بلوکی با در دسترس بودن قطعات تأیید شده باشد.
مرحله 2: انتخاب مواد و طراحی Stackup مواد را بر اساس فرکانس و هزینه انتخاب کنید. برای 77GHz، موادی مانند Rogers RO3003 برای لایههای RF استاندارد هستند. برای کاهش هزینه، از Stackup هیبریدی با FR4 برای لایههای دیجیتال/توان استفاده کنید.
- پارامتر کلیدی: پایداری Dk نسبت به فرکانس و دما.
- بررسی پذیرش: شبیهسازی Stackup تأیید کند که اهداف امپدانس (50Ω/100Ω) با عرض ترک قابل تولید دستیابی هستند.
- منبع: برای مقادیر دقیق Dk به ویژگیهای مواد RF Rogers مراجعه کنید.
مرحله 3: طراحی RF و آنتن ابتدا خطوط انتقال RF را مسیرکشی کنید. خطوط را تا حد ممکن کوتاه نگه دارید. آرایه آنتن (Patch، Slot یا Comb) را مستقیماً روی لایه بالایی طراحی کنید. اطمینان حاصل کنید که برشهای زمین دقیق هستند.
- پارامتر کلیدی: ایزولاسیون بین TX و RX (> 40dB).
- بررسی پذیرش: شبیهسازی EM (HFSS/ADS) مقدار بازگشت قابل قبول (S11 < -10dB) و ایزولاسیون را نشان دهد.
مرحله 4: طراحی دیجیتال و توان FPGA/DSP و ADCها را نزدیک Front End RF قرار دهید اما آنها را با شیلد یا حلقههای محافظ از هم جدا کنید. رابطهای دیجیتال پرسرعت (DDR، PCIe) را با تطبیق طول مسیرکشی کنید.
- پارامتر کلیدی: امپدانس شبکه توزیع توان (PDN).
- بررسی پذیرش: شبیهسازی یکپارچگی سیگنال (SI) الزامات دیاگرام چشمی را تأیید کند.
مرحله 5: راهبرد مدیریت حرارتی ویاهای حرارتی را زیر پردازندههای اصلی و MMICهای RF پیادهسازی کنید. اگر چگالی توان بالا است، از مس تعبیهشده یا PCBهای دارای پشت فلزی استفاده کنید.
- پارامتر کلیدی: دمای پیوند (Tj) کمتر از 125°C (یا حداکثر مجاز قطعه).
- بررسی پذیرش: شبیهسازی حرارتی مسیرهای دفع گرما را کافی نشان دهد.
مرحله 6: بازبینی طراحی برای تولید (DFM) حداقل عرض ترک/فاصله، نسبت طول به قطر ویا و فاصله ماسک لحیم را با تواناییهای سازنده بررسی کنید.
- پارامتر کلیدی: حداقل ترک/فاصله (برای مثال 3/3 mil برای حالت استاندارد و کمتر برای HDI).
- بررسی پذیرش: بازبینی راهنمای DFM بدون خطای بحرانی انجام شود.
مرحله 7: ساخت و اچ PCB را با کنترل دقیق اچ تولید کنید تا دقت عرض ترک حفظ شود. برای ویاهای کور از سوراخکاری با عمق کنترلشده استفاده کنید.
- پارامتر کلیدی: تلورانس اچ (±10%).
- بررسی پذیرش: کوپنهای تست امپدانس با TDR (بازتابسنج حوزه زمانی) اندازهگیری شوند.
مرحله 8: مونتاژ و Reflow قطعات را با پروفایل سازگار با Stackup هیبریدی مونتاژ کنید. جایگذاری دقیق قطعات BGA را تضمین کنید.
- پارامتر کلیدی: دمای پیک Reflow و زمان بالاتر از نقطه ذوب.
- بررسی پذیرش: بازرسی X-ray اتصالات لحیم BGA (فضای خالی کمتر از 25%).
مرحله 9: تست عملکرد و کالیبراسیون برد را روشن کرده و Firmware را بارگذاری کنید. کالیبراسیون اولیه را برای اصلاح عدم تطابق فاز در آرایه آنتن انجام دهید.
- پارامتر کلیدی: کف نویز و محدوده دینامیکی.
- بررسی پذیرش: رادار باید بازتابنده گوشهای را در فاصله مشخص با RCS صحیح تشخیص دهد.
حالتهای خرابی و عیبیابی
حتی با طراحی مقاوم، هنگام یکپارچهسازی رادار تعریفشده با نرمافزار ممکن است مشکلاتی ایجاد شود. این بخش حالتهای خرابی رایج و راهکارهای آنها را بررسی میکند.
1. نشانه: اهداف خیالی یا تشخیصهای اشتباه
- علتها: بازتاب سیگنال به دلیل عدم تطبیق امپدانس؛ تداخل چندمسیری از رادوم یا محفظه؛ کوپلینگ بین خطوط TX و RX.
- بررسیها: اندازهگیریهای TDR را برای ناپیوستگی امپدانس بررسی کنید. ایزولاسیون کانالها را بررسی کنید. جنس رادوم و فاصله آن را کنترل کنید.
- رفع مشکل: شبکههای تطبیق را تنظیم کنید. مواد جاذب مایکروویو به محفظه اضافه کنید. شیلدینگ بین بخشها را بهبود دهید.
- پیشگیری: رعایت دقیق قوانین کنترل امپدانس و اجرای صحیح حلقههای محافظ.
2. نشانه: کاهش برد تشخیص
- علتها: تلفات عبوری بالا در ماده PCB؛ زبری زیاد سطح؛ جذب رطوبت؛ اتصالات لحیم ضعیف روی MMIC.
- بررسیها: تلفات عبوری را روی کوپنهای تست اندازهگیری کنید. کیفیت پرداخت سطح را بررسی کنید. وجود "پد سیاه" در ENIG را کنترل کنید.
- رفع مشکل: به ماده کماتلافتر (Df پایینتر) تغییر دهید. از مس HVLP استفاده کنید. در صورت مشکوک بودن اتصال، BGA را Reflow یا Reball کنید.
- پیشگیری: در زمان طراحی از محاسبهگر امپدانس برای بررسی بودجه تلفات استفاده کنید.
3. نشانه: تغییر فرکانس با دما
- علتها: ضریب حرارتی بالای ثابت دیالکتریک (TCDk) ماده زیرلایه؛ ناپایداری نوسانساز.
- بررسیها: سیستم را در محفظه حرارتی (-40°C تا +85°C) آزمایش کنید. فرکانس LO (نوسانساز محلی) را پایش کنید.
- رفع مشکل: الگوریتمهای جبران نرمافزاری را پیادهسازی کنید. مادهای با TCDk کمتر از 50 ppm/°C انتخاب کنید.
- پیشگیری: مواد طراحیشده برای محیط رادار خودرویی (مانند Rogers RO3003) انتخاب کنید.
4. نشانه: کوپل شدن نویز دیجیتال به طیف RF
- علتها: اتصال زمین ضعیف؛ پلنهای تغذیه مشترک بین آنالوگ و دیجیتال؛ نبود ویا استیچینگ.
- بررسیها: تحلیل طیف برای یافتن Spur در هارمونیکهای کلاک. Stackup را برای شکست مسیر برگشت بررسی کنید.
- رفع مشکل: قوطیهای شیلد اضافه کنید. جایگذاری خازنهای Decoupling را بهبود دهید. زمین آنالوگ و دیجیتال را جدا کنید (یا از زمین یکپارچه با جانمایی دقیق استفاده کنید).
- پیشگیری: Floorplanning و تقسیمبندی صحیح Layout PCB.
5. نشانه: جداشدگی لایهها هنگام مونتاژ
- علتها: عدم تطابق CTE بین مواد هیبریدی (FR4 در برابر PTFE)؛ رطوبت محبوس در برد.
- بررسیها: بازرسی بصری برای تاولزدگی. تحلیل مقطع عرضی.
- رفع مشکل: قبل از مونتاژ بردها را Bake کنید تا رطوبت حذف شود. نرخ افزایش دمای Reflow را تنظیم کنید.
- پیشگیری: از FR4 با Tg بالا و سازگار با چرخه لمینیشن ماده RF استفاده کنید.
6. نشانه: خطاهای فاز در Beamforming
- علتها: عدم تطابق طول ترک؛ تغییرات Dk در پنل؛ تغییرات اچ.
- بررسیها: تأخیر فاز را با VNA اندازهگیری کنید. یکنواختی عرض ترک را بررسی کنید.
- رفع مشکل: کالیبراسیون نرمافزاری (تغییر فاز).
- پیشگیری: از شیشه "Spread Glass" یا سبکهای شیشه بدون بافت برای کاهش تغییرات موضعی Dk استفاده کنید (اثر بافت الیاف).
تصمیمات طراحی
ارتباط دادن حالتهای خرابی با انتخابهای مهندسی پیشگیرانه اهمیت زیادی دارد. در رادار تعریفشده با نرمافزار، سختافزار باید برای نرمافزار «شفاف» باشد؛ یعنی نباید متغیرهای ناشناخته وارد سیستم کند.
پردازش متمرکز در برابر پردازش لبهای تصمیمگیری درباره محل انجام پردازش سیگنال، تأثیر زیادی بر طراحی PCB دارد.
- پردازش لبهای: ماژول رادار شامل FPGA/DSP است. این روش به PCB چندلایه HDI پیچیده با مدیریت حرارتی پیشرفته نیاز دارد اما پهنای باند داده به رایانه مرکزی را کاهش میدهد.
- پردازش متمرکز: ماژول رادار داده خام را از طریق MIPI CSI-2 یا LVDS به ECU مرکزی ارسال میکند. PCB رادار سادهتر است (عمدتاً RF + فرستنده/گیرنده)، اما لینک داده به کانکتور و کابل پرسرعت با یکپارچگی بالا نیاز دارد.
ساختار آرایه آنتن (MIMO) برای دستیابی به تصویربرداری 4D (برد، داپلر، سمت و ارتفاع)، طراحان از آرایههای MIMO استفاده میکنند.
- آرایه مجازی: استفاده از آرایههای فیزیکی پراکنده برای ایجاد دهانه مجازی بزرگتر. این روش به فاصلهگذاری دقیق (معمولاً λ/2) نیاز دارد.
- تصمیم: تلورانس تولید PCB برای موقعیتدهی دقیق ویژگیها در اینجا حیاتی است. خطای 50 میکرون در محل قرارگیری آنتن میتواند سطح حذف لوب جانبی را کاهش دهد.
توازن هزینه مواد در برابر عملکرد
- PTFE خالص: بهترین عملکرد، بالاترین هزینه و پردازش دشوارتر (نرم).
- هیدروکربن پرشده با سرامیک: تعادل مناسب، پردازش آسانتر و Dk پایدار.
- هیبریدی: استاندارد صنعتی برای تولید حجمی اقتصادی. تصمیم اصلی شامل انتخاب Prepregای است که بدون جداشدگی، اتصال مناسبی بین Core RF و Core FR4 ایجاد کند.
پرسشهای متداول
Q1: تفاوت اصلی بین رادار سنتی و سختافزار رادار تعریفشده با نرمافزار چیست؟ رادار سنتی معمولاً از بلوکهای سختافزاری ثابت برای پردازش سیگنال استفاده میکند. SDRadar به ADCهای پرسرعت و FPGA/DSP برای پردازش دیجیتال شکل موجها متکی است و به PCBهایی نیاز دارد که همزمان از فرکانسهای بسیار بالا (RF) و داده دیجیتال پرسرعت پشتیبانی کنند.
Q2: بهترین مواد PCB برای رادار تعریفشده با نرمافزار 77GHz کدام هستند؟ موادی با ثابت دیالکتریک (Dk) و ضریب اتلاف (Df) بسیار پایین مورد نیاز هستند. انتخابهای رایج شامل Rogers RO3003، RO4835 یا Taconic TLY-5 هستند. برای کاهش هزینه، این مواد اغلب در Stackup هیبریدی همراه با FR4 با Tg بالا استفاده میشوند.
Q3: APTPCB چگونه تولید Stackupهای هیبریدی را مدیریت میکند؟ APTPCB از چرخههای لمینیشن تخصصی برای اتصال مواد غیرمشابه (مانند PTFE و FR4) استفاده میکند تا چسبندگی مناسب بدون آسیب به لایه RF تضمین شود. همچنین ضرایب Scaling متفاوت مواد را برای حفظ دقت رجیستری مدیریت میکنیم.
Q4: چرا پرداخت سطح برای PCB رادار 77GHz حیاتی است؟ در 77GHz، "عمق پوستی" سیگنال بسیار کم است. سطوح زبر یا پرداختهایی با مقاومت بالا (مانند HASL) باعث تلفات قابل توجه سیگنال میشوند. ENIG یا نقره غوطهوری سطحی صاف و رسانا برای این فرکانسها فراهم میکنند.
Q5: آیا میتوان از FR4 استاندارد برای کاربردهای رادار 24GHz استفاده کرد؟ FR4 استاندارد در 24GHz دارای Df بالا و Dk ناپایدار است که باعث تلفات زیاد و عملکرد ضعیف میشود. اگرچه برخی انواع FR4 با عملکرد بالا وجود دارند، لمینتهای تخصصی فرکانس بالا برای قابلیت اطمینان بیشتر توصیه میشوند.
Q6: زمان تولید PCB رادار تعریفشده با نرمافزار چقدر است؟ زمان تحویل به دسترسی مواد بستگی دارد. مواد استاندارد موجود هستند، اما لمینتهای RF تخصصی ممکن است 2 تا 4 هفته زمان تأمین نیاز داشته باشند. پس از تأمین مواد، ساخت معمولاً بسته به پیچیدگی (HDI، ویاهای کور) 5 تا 10 روز طول میکشد.
Q7: چگونه کنترل امپدانس در فرکانسهای میلیمتری بررسی میشود؟ ما از TDR (بازتابسنج حوزه زمانی) روی کوپنهای تستی استفاده میکنیم که با ترکهای واقعی برد تطبیق داده شدهاند. برای 77GHz، همچنین از تحلیل دقیق مقطع عرضی برای تأیید هندسه ترک و ضخامت دیالکتریک استفاده میکنیم.
Q8: چالشهای DFM خاص PCBهای رادار 4D چیست؟ رادار 4D به آرایههای متراکم آنتن و تعداد کانال بالای MIMO نیاز دارد. چالشهای اصلی شامل مسیرکشی BGA با گام کوچک (0.4mm یا کمتر)، فناوری Via-in-Pad و حفظ تختی دقیق (Coplanarity) برای چیپهای حسگر بزرگ است.
Q9: اثر "Fiber Weave Effect" چگونه بر PCB رادار تأثیر میگذارد؟ اگر ترک باریک RF مستقیماً روی دسته الیاف شیشه در لمینت قرار گیرد، Dk متفاوتی نسبت به زمانی که روی فضای رزین قرار دارد مشاهده میکند. این موضوع باعث Skew فاز میشود. توصیه میکنیم از "Spread Glass" استفاده کنید یا طراحی را 10 درجه بچرخانید تا این اثرها میانگینگیری شوند.
Q10: آیا استفاده از ویاهای کور و مدفون ضروری است؟ برای ماژولهای SDRadar فشرده، بله. ویاهای کور و مدفون امکان جداسازی زمین دیجیتال و RF را فراهم کرده و مسیرکشی اتصالات با چگالی بالا را بدون عبور غیرضروری از لایههای RF ممکن میکنند.
Q11: APTPCB چگونه قابلیت اطمینان حرارتی PCB را تضمین میکند؟ ما از تعبیه مس، لایههای مس ضخیم و آرایههای بهینه ویاهای حرارتی استفاده میکنیم. همچنین تستهای تنش حرارتی (IST یا Solder Float) را برای اطمینان از قابلیت اطمینان ویاها در چرخههای حرارتی انجام میدهیم.
Q12: برای دریافت قیمت چه دادههایی باید ارائه کنم؟ لطفاً فایلهای Gerber، BOM (در صورت نیاز به مونتاژ) و نقشه ساخت دقیق شامل نوع ماده (یا الزامات Dk/Df)، Stackup، نیازمندیهای امپدانس و پرداخت سطح را ارائه کنید.
صفحات و ابزارهای مرتبط
برای کمک بیشتر در فرآیند طراحی، از منابع APTPCB زیر استفاده کنید:
- خدمات تولید PCB: قابلیتهای ما برای بردهای HDI و RF را بررسی کنید.
واژهنامه (اصطلاحات کلیدی)
| اصطلاح | تعریف | کاربرد در SDRadar |
|---|---|---|
| FMCW | موج پیوسته با مدولاسیون فرکانس | رایجترین شکل موج مورد استفاده در رادار خودرویی برای اندازهگیری فاصله و سرعت. |
| MIMO | چند ورودی چند خروجی | استفاده از چندین آنتن TX و RX برای ایجاد دهانه مجازی بزرگتر و وضوح زاویهای بالاتر. |
| Dk (εr) | ثابت دیالکتریک | معیاری برای توانایی ماده در ذخیره انرژی الکتریکی؛ تعیینکننده سرعت سیگنال و امپدانس. |
| Df (tan δ) | ضریب اتلاف | معیاری برای تلفات سیگنال (انرژی تلفشده به شکل گرما) در ماده دیالکتریک. |
| Skin Effect | اثر پوستی | تمایل جریان فرکانس بالا به عبور تنها از سطح خارجی هادی. |
| Phase Noise | نویز فاز | نوسانات تصادفی در فاز شکل موج؛ حیاتی برای تشخیص اهداف با حرکت آهسته. |
| Beamforming | شکلدهی پرتو | تکنیک پردازش سیگنال برای هدایت امواج رادیویی در جهت مشخص با استفاده از آرایه آنتن. |
| Chirp | چیـرپ | سیگنالی که فرکانس آن با زمان افزایش (Up-Chirp) یا کاهش (Down-Chirp) مییابد. |
| Hybrid Stackup | Stackup هیبریدی | ساختار لایهای PCB با مواد مختلف (مانند PTFE و FR4) برای بهینهسازی هزینه و عملکرد. |
| SIW | موجبر مجتمع در بستر | ساختار موجبر ایجادشده روی PCB با استفاده از ردیفهایی از ویا و پلنهای فلزی. |
| RCS | سطح مقطع راداری | معیاری برای میزان قابل تشخیص بودن یک جسم توسط رادار. |
| HDI | اتصال متقابل با چگالی بالا | فناوری PCB با استفاده از میکروویا، ویاهای کور/مدفون و خطوط ظریف برای افزایش چگالی قطعات. |
نتیجهگیری
رادار تعریفشده با نرمافزار در حال تغییر چشمانداز فناوری حسگرها است و سیستمها را از سختافزارهای ثابت به سامانههای هوشمند و قابل تطبیق منتقل میکند. با این حال، انعطافپذیری نرمافزار کاملاً به دقت سختافزار زیرساختی وابسته است. کوچکترین انحراف در ویژگیهای مواد PCB، خطای جزئی در اچ یا مدیریت حرارتی ضعیف میتواند الگوریتمهای پیچیده هدایتکننده سیستم را دچار مشکل کند.
برای مهندسانی که روی رادارهای 77GHz، 79GHz یا تصویربرداری 4D کار میکنند، انتخاب شریک تولید به اندازه خود کد اهمیت دارد. APTPCB با ترکیب مدیریت پیشرفته مواد، قابلیتهای دقیق اچ و کنترل کیفیت سختگیرانه، PCBهایی تولید میکند که نیازمندیهای سختگیرانه سیستمهای راداری مدرن را برآورده میکنند.
چه در مرحله نمونهسازی باشید و چه آماده تولید انبوه، اطمینان حاصل کنید که پایه سختافزاری شما مستحکم است.
آماده ساخت پلتفرم رادار تعریفشده با نرمافزار هستید؟ امروز درخواست قیمت ارسال کنید یا با تیم مهندسی ما درباره Stackup و الزامات DFM خود گفتوگو کنید.