
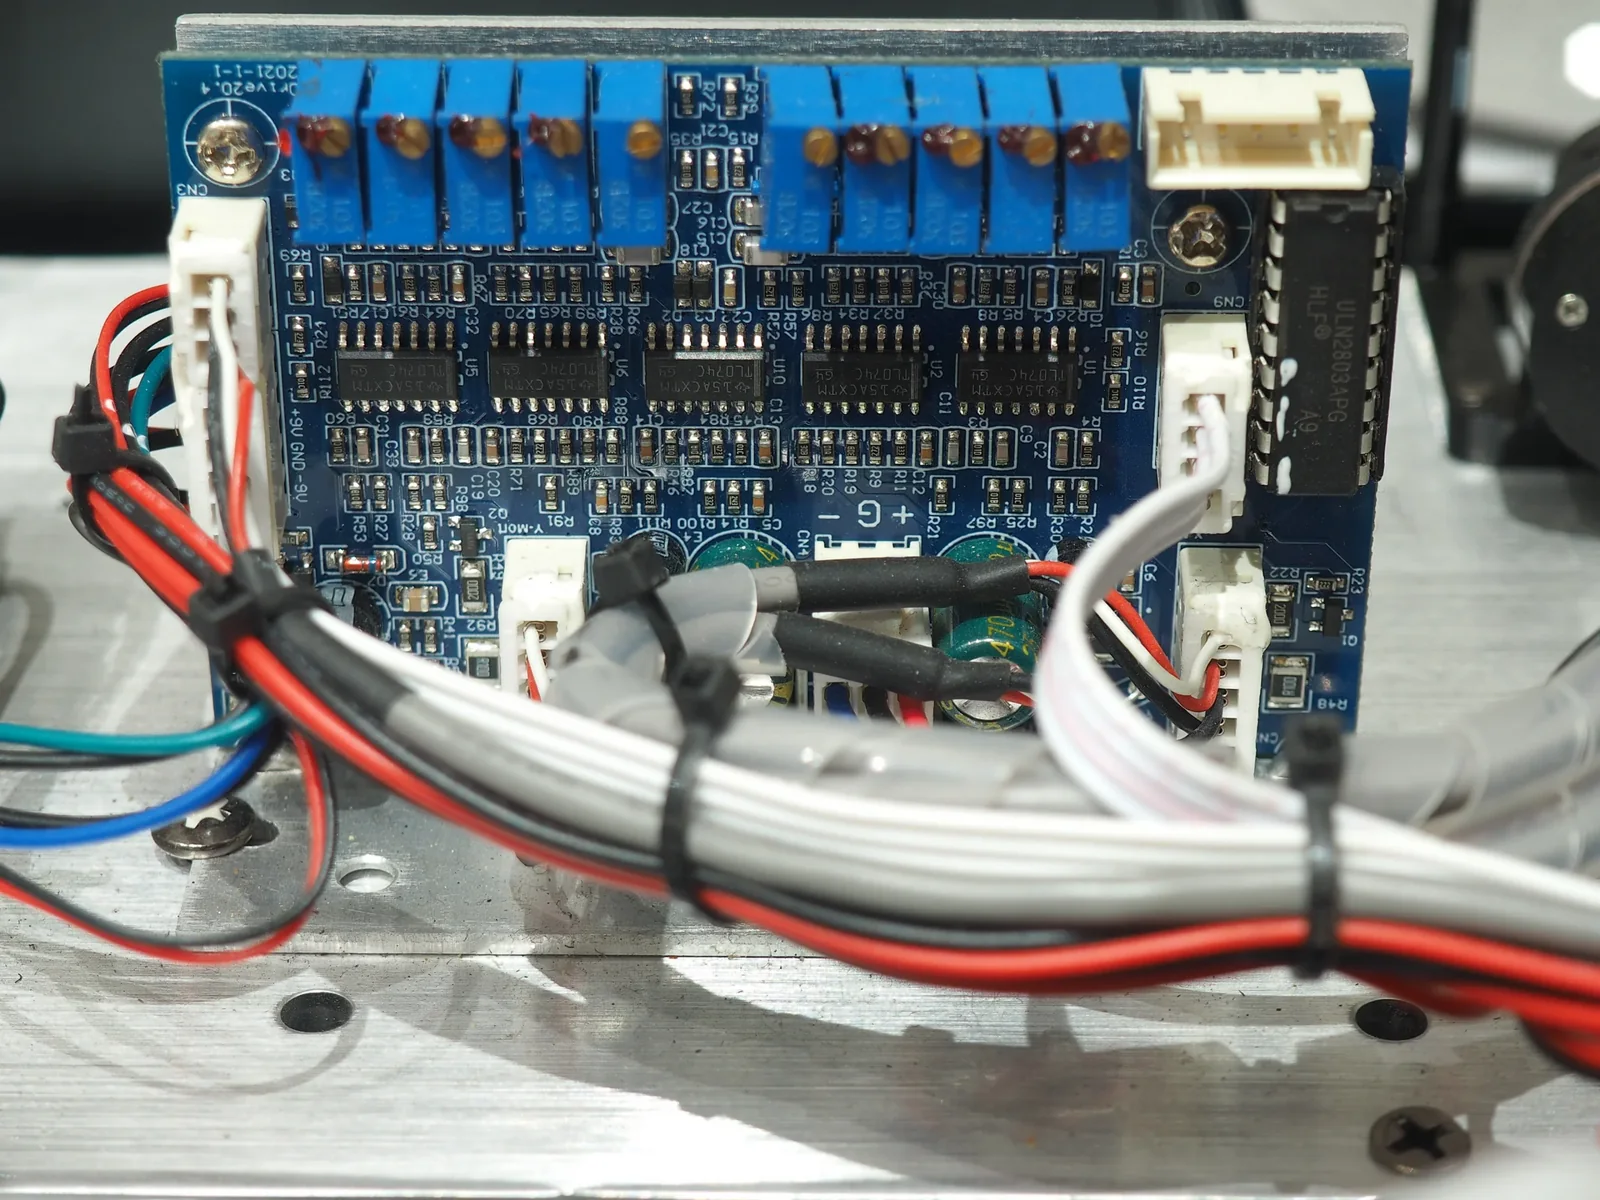
- Плату драйвера лазера следует рассматривать как путь быстрых импульсов тока (fast current-pulse path), а не как универсальную плату питания или светодиодов.
- Плата, которая управляет лазерным диодом для LiDAR и оптических систем, должна выдавать импульсы тока с высоким di/dt с чистыми фронтами, поэтому физический контур (loop) важен так же, как и принципиальная схема.
- Плата может пройти статические электрические проверки, в то время как реальный риск кроется в паразитной индуктивности контура, которая искажает импульс только тогда, когда диод переключается на высокой скорости.
- Драйвер затвора (gate driver), переключающий полевой транзистор (FET), измерительный элемент (sense element) и лазерный диод образуют единый контур тока, и обратный путь (return path) является частью этого контура, а не второстепенной деталью.
- Оставьте проверку на уровне границ платы (board boundary). Она не претендует на гарантию оптических характеристик, глаз-диаграммы (eye) или фиксированной формы импульса.
Краткий ответ
Плату драйвера лазералучше всего рассматривать как плату, которая должна протолкнуть быстрый импульс тока с высоким di/dt в лазерный диод и чисто вернуть фронт через плотный обратный контур (tight return loop). Практический вопрос проверки заключается не просто вРегулирует ли драйвер ток?. Он звучит так:Остается ли контур импульса тока низкоиндуктивным и хорошо ограниченным после применения размещения компонентов, структуры слоев (stackup) и трассировки обратного пути?Точные целевые значения времени нарастания (rise-time), пикового тока и индуктивности зависят от устройства, топологии и структуры слоев, и должны подтверждаться для каждого проекта.
Оглавление
- Краткий ответ: как классифицировать плату драйвера лазера
- Таблица решений: что должна контролировать плата драйвера лазера
- Механизм отказа: паразитная индуктивность на быстром импульсе тока
- Контрольный список (чек-лист) для проверки плат драйверов лазеров/LiDAR
- FAQ
- Публичные ссылки
- Информация об авторе и проверке
Краткий ответ: как классифицировать плату драйвера лазера
Плата драйвера лазера/LiDAR ближе к высокоскоростному токовому пути с быстрыми фронтами (fast-edge), чем к стационарному преобразователю мощности. Задача состоит в том, чтобы переключить заданный импульс тока в не омический лазерный диод, а затем чисто остановить этот ток, часто много раз в секунду. Интересная инженерия заключается в переходе (transition), а не в установившемся режиме (steady state).
Такое определение меняет то, на что обращает внимание проверка. При проверке преобразователя обычно спрашивают об эффективности, пульсациях (ripple) и тепловом запасе. Проверка драйвера лазера спрашивает, где находится токовый контур, какую площадь он охватывает, где на самом деле течет обратный ток и остается ли фронт переключения (switching edge) нетронутым от FET через диод и обратно. Поскольку это фундаментальная проблема целостности быстрых фронтов, ближайшая страница поддержки для начала — High Speed PCB, а PCB Impedance Control актуальна там, где сигнальные и измерительные (sense) линии проходят рядом с импульсным путем.
Таблица решений: что должна контролировать плата драйвера лазера
Начните с физического пути импульса, а не с ярлыка топологии. Четыре области ниже — это то, что плата драйвера лазера должна держать под контролем, и их лучше всего проверять вместе, а не по отдельности.
| Область контроля | Что подтвердить | Почему это важно |
|---|---|---|
| Фронт импульса тока (Current-pulse edge) | Фронт переключения в лазерный диод формируется контуром, а не только настройкой драйвера затвора (gate driver) | Быстрый фронт, который выглядит нормально на схеме, может давать звон (ring) или искажаться, как только в игру вступают паразитные параметры топологии |
| Индуктивность контура | Драйвер затвора, переключающий FET, измерительный элемент и диод образуют плотный токовый контур малой площади | Свободный или большой контур добавляет последовательную индуктивность, которая борется с высоким di/dt, необходимым для проекта |
| Тепловой путь | Импульсное и среднее рассеивание тепла в области FET и диода покидает плату без смещения близлежащих чувствительных узлов | Тепло, которое игнорируется во время трассировки (layout), имеет тенденцию возвращаться в виде дрейфа (drift) или снижения характеристик при запуске (bring-up) |
| Обратный путь (Return path) | Ток возврата импульса имеет непрерывный путь с низким импедансом непосредственно под прямым путем | Разорванный или отклоняющийся обратный контур увеличивает эффективный контур и ухудшает точность фронта (edge fidelity) |
Информацию о толщине меди (copper weight), где импульсный путь несет реальный ток, можно найти на странице поддержки Heavy Copper PCB, а о том, как определяются слои и опорные плоскости (reference planes), — в PCB Stack-Up. Точная ширина трасс, зазоры и целевой импеданс зависят от устройства и структуры слоев и должны подтверждаться для каждого проекта, а не копироваться из общих правил.
Механизм отказа: паразитная индуктивность на быстром импульсе тока
Основное семейство механизмов здесь — паразитная индуктивность контура на быстром импульсе тока, и она опасна именно потому, что статическая проверка ее не выявит.
Цепочка выглядит так:
- Драйвер подает импульс тока с высоким di/dt в лазерный диод, поскольку системам LiDAR и оптическим системам нужен быстрый, четко очерченный фронт.
- Токовый контур, образованный переключающим FET, диодом, измерительным элементом и обратным путем, охватывает большую площадь, чем предполагалось в проекте, поэтому он несет паразитную индуктивность.
- Эта индуктивность реагирует на высокое di/dt и вызывает выбросы напряжения (overshoot) и звон (ringing) в контуре, что искажает форму импульса тока.
- Искаженный импульс означает ухудшение точности оптического импульса или нагрузку на диод, что проверка постоянным током (DC) или на низкой скорости просто не покажет.
- При запуске системы (bring-up) симптом проявляется как прерывистая работа LiDAR или оптики, которую трудно воспроизвести, поскольку она возникает только тогда, когда плата переключается на полной скорости.
Важным моментом является то, что первая видимая проблема редко бывает чистым коротким замыканием или обрывом. Плата может включиться, корректно работать в режиме ожидания (idle) и даже пройти медленный функциональный тест, в то время как фронт импульса в реальных условиях переключения уже будет скомпрометирован.
Типичный сценарий
На плате драйвера LiDAR могут быть размещены переключающий FET, драйвер затвора, элемент измерения тока и разъем лазерного диода вокруг компактного силового контура (power loop). На принципиальной схеме контур состоит всего из четырех узлов, соединенных последовательно, и фронт выглядит чистым. Ожидается, что на физической плате обратный ток (return current) будет протекать под прямым путем через опорную плоскость. Если эта плоскость разделена (split plane), сужена вырезом под разъем или прервана полем переходных отверстий (via field), размещенным по другой причине, обратный ток вынужден идти в обход. Эффективная площадь контура растет, последовательная индуктивность увеличивается, и быстрый фронт di/dt, от которого зависит конструкция, теперь вызывает выброс и звон (overshoot-and-ring) на этой индуктивности.
Проверки на низкой скорости при комнатной температуре могут по-прежнему проходить успешно, потому что в установившемся режиме (steady state) ничего не перегружено. Как только плата начинает работать с заданной частотой импульсов, звон накладывается на каждый импульс, оптический фронт размывается (smears), а отраженный сигнал LiDAR выглядит зашумленным или непоследовательным. Урок на уровне платы заключается в том, что проверка импульсного контура, игнорирующая обратный путь, не является высокоскоростной проверкой. Это просто проверка проводки (wiring check).
Вторая, более тихая версия того же механизма проявляется в измерительном пути (sense path). Если линии измерения тока не проложены в виде плотной пары с низкой индуктивностью рядом с измерительным элементом, они улавливают тот же шум контура (loop noise), и обратная связь, на которую реагирует драйвер, уже искажена топологией. Решение — это не более быстрый компонент, а меньший и более чистый контур.
Контрольный список (чек-лист) для проверки плат драйверов лазеров/LiDAR
Используйте поэтапную проверку платы (staged board review), а не требуйте, чтобы одно измерение на стенде доказало работоспособность всей оптической программы.
| Вопрос проверки | Что искать | Почему это проблема при запуске (bring-up) |
|---|---|---|
| Отображен ли токовый контур физически? | Путь от FET к диоду, измерительному элементу и обратно виден и является плотным (tight) на топологии, а не только правильным в списке цепей (netlist) | Контур, существующий только на схеме, редко остается маленьким после размещения компонентов и разъемов |
| Непрерывен ли обратный путь (return path)? | Непрерывная опорная плоскость проходит непосредственно под путем прямого импульса, без разделений или обходов через вырезы и поля переходных отверстий (vias) | Отклоненный обратный путь увеличивает контур и является наиболее распространенным скрытым источником выбросов и звона |
| Рассматриваются ли измерительные линии (sense lines) как часть контура? | Трассировка измерения тока — это плотная пара с низкой индуктивностью рядом с измерительным элементом, вдали от узла переключения | Искаженная обратная связь (feedback) заставляет драйвер гоняться за шумом вместо реального тока |
| Проверяется ли тепловая область вместе с контуром? | Рассеивание тепла FET и диода управляется без принудительного выбора меди или переходных отверстий, которые увеличивают токовый контур | Тепловое решение (thermal fix) в одном месте может растянуть контур в другом |
| Остается ли язык проверки на уровне платы? | Проверка сосредоточена на топологии, структуре слоев, целостности контура и планировании тестов, а не на гарантированных оптических характеристиках | Проверка платы не должна ошибочно истолковываться как гарантия оптических характеристик или глаз-диаграммы (eye pattern) |
Язык проверки и валидации со стороны PCBA можно найти на странице Testing & Quality, а вопросы планирования функциональной проверки на уровне платы — на странице FCT Test. Там, где плата драйвера поставляется в составе более широкой системы, контекст применения находится в разделах Communication Equipment PCB и Robotics PCB. Если производственному пакету все еще требуется очистка структуры слоев (stackup cleanup) или согласование примечаний перед проверкой, используйте ресурс DFM Guidelines.
Когда проект драйвера лазера/LiDAR готов к проверке перед производством, страница quote page — это место, куда можно перенести данные о производстве, размещении, структуре слоев (stackup intent) и ожиданиях от тестов, которые влияют на топологию.
FAQ
Почему плата драйвера лазера проверяется как высокоскоростная плата, а не как плата питания (power board)?
Потому что определяющим поведением является быстрый фронт импульса тока, а не стационарный (steady) выход. Значение di/dt импульса взаимодействует с физическим контуром, поэтому площадь контура, обратный путь и опорные плоскости определяют результат в большей степени, чем номинальная эффективность.
Какая скрытая проблема встречается на этих платах чаще всего?
Обратный путь (return path), который не проходит четко под путем прямого импульса. Разделенная плоскость (split plane), вырез для разъема или неправильно размещенное поле переходных отверстий заставляет обратный ток идти в обход, увеличивая контур и добавляя индуктивность, которая искажает фронт.
Может ли плата пройти статические проверки и все равно дать сбой при запуске (bring-up)?
Да. Проверки на постоянном токе (DC) и на низкой скорости могут быть пройдены, в то время как фронт импульса при полноскоростном переключении уже "звенит". Сбой проявляется только тогда, когда плата переключается с заданной частотой, поэтому проверка импульсного контура (pulse-loop) важна перед запуском.
Нужны ли мне конкретные значения индуктивности или времени нарастания (rise-time) для проверки контура?
Целевые показатели зависят от устройства, топологии и структуры слоев (stackup), поэтому они подтверждаются для каждого проекта, а не берутся из универсального правила. Проверка направлена на то, чтобы сохранить контур небольшим, а обратный путь — непрерывным, что в первую очередь и делает достижимой любую цель.
Какое место в проверке занимает путь измерения тока (current sense path)?
Это часть контура. Линии измерения (Sense lines), проложенные в виде плотной пары рядом с измерительным элементом, сохраняют обратную связь (feedback) чистой. Если они улавливают шум контура (loop noise), драйвер будет выполнять регулирование на основе искаженной информации, независимо от того, насколько хороша микросхема управления (control IC).
Доказывает ли эта проверка оптические характеристики?
Нет. Проверка на уровне платы (board-level review) объясняет, как сохранить контур импульса тока чистым и пригодным для тестирования. Она не гарантирует точность оптического импульса, глаз-диаграмму (eye) или процент прохождения тестов (pass-rate), которые зависят от всей системы и устройства.
Публичные ссылки
High Speed PCB Контекст страницы поддержки для соображений по топологии с быстрыми фронтами (fast-edge) и площади контура.
PCB Impedance Control Контекст страницы поддержки для контролируемого импеданса при трассировке сигналов и линий измерения (sense routing).
PCB Stack-Up Контекст страницы поддержки для определения слоев и планирования опорных плоскостей (reference-plane).
Heavy Copper PCB Контекст страницы поддержки для толщины меди (copper weight) на токоведущих импульсных путях.
Testing & Quality Контекст страницы поддержки для языка проверок и валидации на уровне платы.
Информация об авторе и проверке
- Автор: Редакционная команда APTPCB
- Техническая проверка (Technical review): Группа инженерной проверки печатных плат для высокоскоростных схем / обеспечения целостности питания
- Область проверки (Review scope): Целостность импульсного токового контура на уровне платы, непрерывность обратного пути, риск паразитной индуктивности и согласованность границ готовности к запуску (bring-up)