Робототехника / Движение, обратная связь, управление
Электроника робота.Замкнуть контур управления.
Платы управления, приводов, датчиков и питания работают в одной машине. Рассмотрите требования к их изготовлению с учётом движения, обратной связи и интеграции.
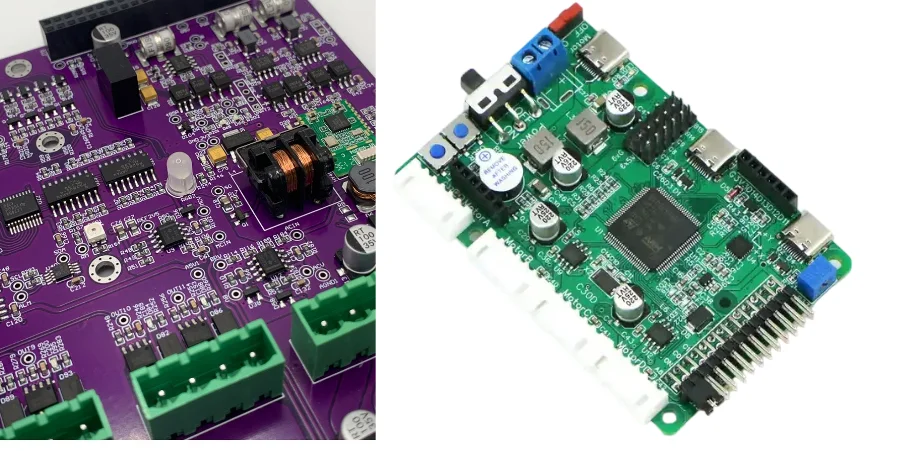
01 / В контуре управления
Измерять. Решать. Приводить в движение.
- 01
Измерять состояние машины
Энкодеры, IMU, камеры и дальномерные интерфейсы обеспечивают обратную связь и восприятие.
- 02
Координировать реакцию
Платы управления объединяют обработку в реальном времени, полевую шину, ввод-вывод и координацию движения.
- 03
Приводить в движение и получать отклик
Силовые каскады подают ток на двигатель, а обратная связь и обмен данными замыкают контур.
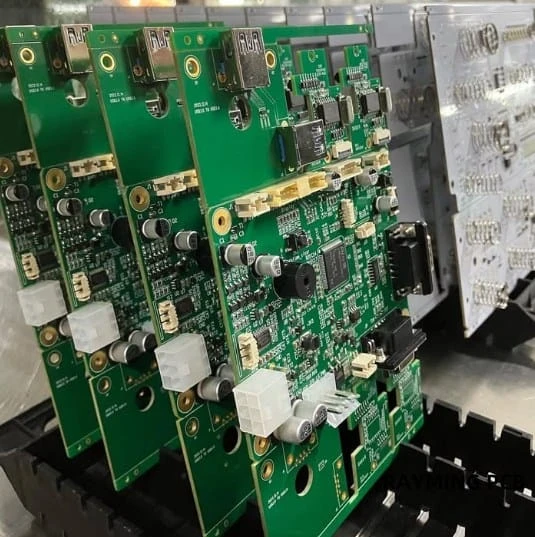
PCB/PCBA для robot controller и main control

Поддержка multi-bus коммуникаций:
Robust I/O & interface design:
Backplane & modular designs:
PCB датчиков, perception и feedback для робототехники
Low-noise sensor front-ends:
High-speed vision & LiDAR interfaces:
Sensor fusion & pre-processing:
Environmental & mechanical:
PCB коммуникаций, fieldbus и networking для роботов

Industrial communication interfaces:
Wireless connectivity:
Gateway & edge controller PCBAs:
Isolation & protection:
02 / В шарнирах и колёсах
Коммутация мощности рядом с чувствительной обратной связью.

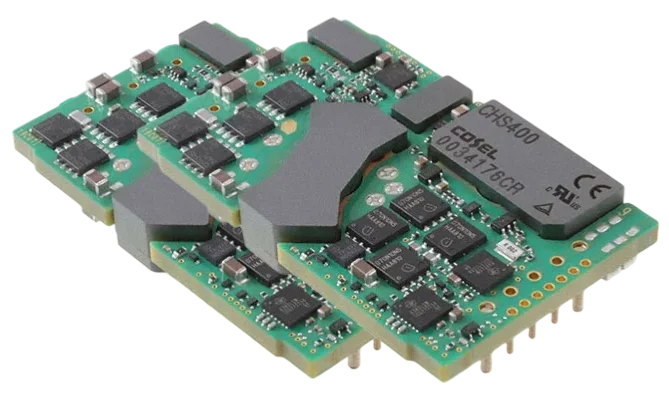
PCB servo drive, motor control и power stage
High-current/high-voltage design:
Power stage integration:
Feedback & control integration:
EMI/EMC-aware layout:
Надежная работа в динамичной робототехнической среде
03 / Энергия мобильной платформы
Требования к батарее и зарядке зависят от мобильной платформы.
PCB батарей, power management и зарядки для мобильных роботов

Battery Management Systems:
DC/DC & power distribution:
Charging & docking stations:
Protection & safety:
Ключевые области применения Robot PCB
Robot controllers & main boards:
Servo drive & motor control:
Sensors & perception modules:
Communication & networking:
HMI, teach pendant & operator panels:
Safety & IO expansion:
Power, battery & charging:
04 / Интерфейсы человека и машины
Рассмотрите ввод-вывод безопасности и пульт обучения как отдельные узлы.
Safety, IO и expansion module PCB для роботов
Emergency stop & safety circuits:
Standard IO modules:
Tool & end-effector interface boards:
Isolation, protection & diagnostics:
PCB HMI, teach pendant и панели робота
Display & input integration:
Industrial-grade construction:
Communication & power interfaces:
User feedback & indicators:
05 / Данные для ввода в эксплуатацию
Проверяйте интерфейсы, которые будут запускаться на роботе.
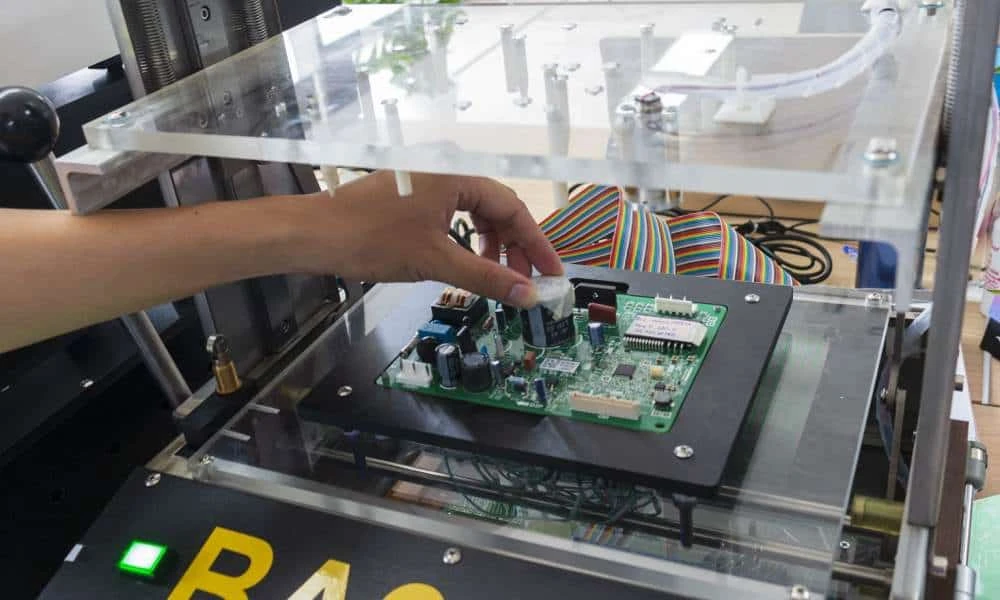
Тестирование и контроль качества для Robot PCBA

SPI (Solder Paste Inspection):
AOI (Automated Optical Inspection):
X-ray (по необходимости):
In-Circuit Test (ICT) / flying probe (если предусмотрено):
Functional Test (FCT):
Финальная инспекция & трассируемость:
ТЕХНИЧЕСКАЯ СПРАВКА
Дополнительные сведения о поставщике: от прототипа до парка роботов
От прототипа до флота: партнерство с APTPCB для Robot PCB проектов
One-stop PCB + PCBA:
Гибкие объемы:
Engineering collaboration:
Стабильное, повторяемое качество:
ПРАКТИЧЕСКИЕ ВОПРОСЫ
Частые вопросы
Какие робототехнические применения вы покрываете?
Какие типы PCB/PCBA вы делаете для робототехники?
Как вы обеспечиваете надежность в робототехнической среде?
Поддерживаете ли вы промышленную связь и wireless?
Вы поддерживаете быстрый переход от прототипа к флотам?
Какие требования предъявляются к монтажу плат для промышленных роботов и контроллеров управления?
Как вы выполняете индивидуальный монтаж плат для роботов и прецизионных сенсорных модулей?
ТЕХНИЧЕСКАЯ И ПРОИЗВОДСТВЕННАЯ ПРОВЕРКА
Рассмотреть электронику вашего робота
Передайте текущую ревизию и требования применения для оценки объёма изготовления и испытаний.
- Платформа робота и функции плат
- Требования к двигателям, питанию и обратной связи
- Ограничения механики, разъёмов и кабелей
- Производственные файлы, прошивка и пусконаладочные испытания