
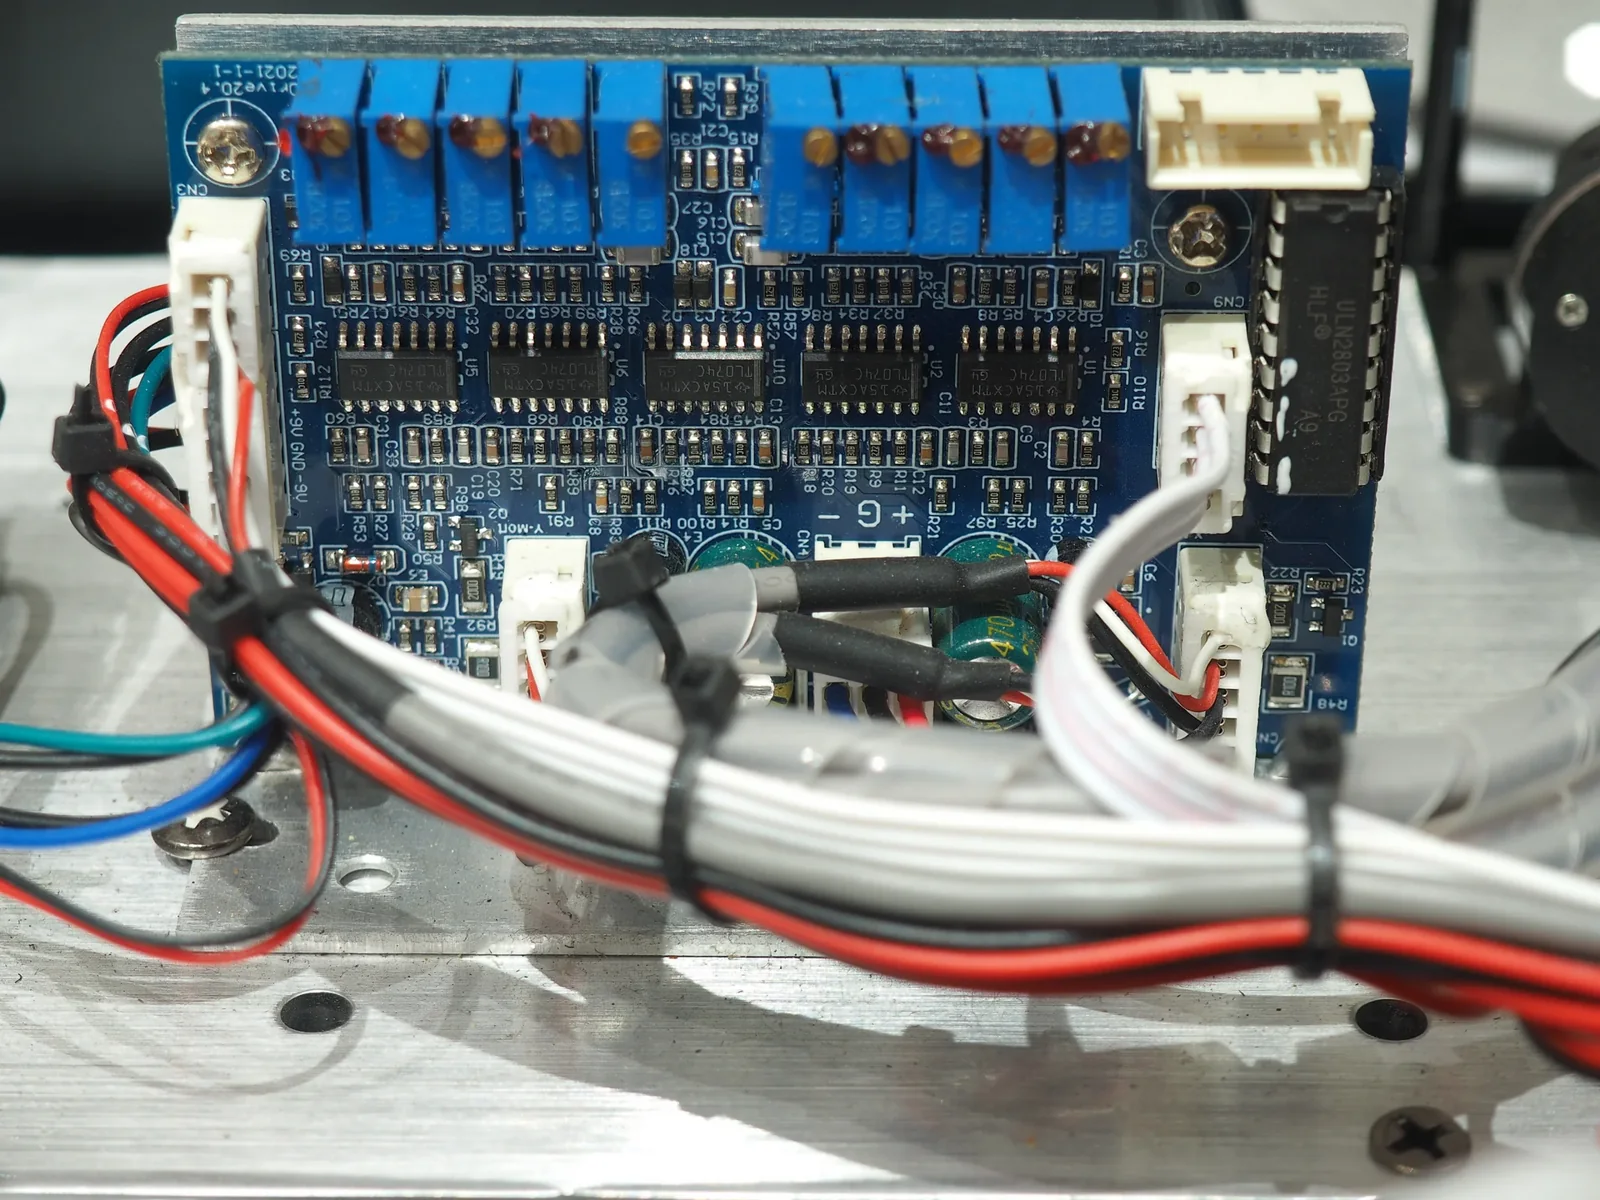
- Una scheda driver laser dovrebbe essere esaminata come un percorso per impulsi di corrente veloci (fast current-pulse path), non come una generica scheda di potenza o per LED.
- La scheda che pilota un diodo laser per sistemi LiDAR e ottici deve fornire impulsi di corrente ad alto di/dt con fronti puliti, pertanto il loop fisico è importante tanto quanto lo schema elettrico.
- Una scheda può superare i controlli elettrici statici mentre il rischio reale risiede nell'induttanza parassita del loop, che distorce l'impulso solo quando il diodo sta commutando in velocità.
- Il gate driver, il FET di commutazione, l'elemento di rilevamento (sense element) e il diodo laser formano un unico loop di corrente, e il percorso di ritorno (return path) è parte di quel loop, non un'aggiunta successiva.
- Mantieni la revisione ai confini della scheda (board boundary). Non pretende di garantire le performance ottiche, un eye diagram garantito, o risultati fissi sulla forma dell'impulso.
Risposta Rapida Un
laser driver PCBviene esaminato al meglio come una scheda che deve spingere un impulso di corrente veloce e ad alto di/dt all'interno di un diodo laser, per poi riportare indietro il fronte in modo pulito attraverso un percorso di ritorno chiuso (tight return loop). La domanda pratica di revisione non è semplicementeIl driver regola la corrente?. È piuttostoIl loop dell'impulso di corrente mantiene una bassa induttanza e confini ben definiti dopo che piazzamento, stackup e routing del percorso di ritorno sono stati tutti applicati?I target esatti di rise-time, corrente di picco e induttanza dipendono dal dispositivo, dal layout e dallo stackup, e dovrebbero essere confermati in ogni design.
Sommario
- Risposta rapida: come inquadrare una scheda driver laser
- Tabella decisionale: cosa deve controllare una scheda driver laser
- Il meccanismo di guasto: induttanza parassita su un impulso di corrente veloce
- Una checklist per la revisione della scheda per le schede driver laser/LiDAR
- FAQ
- Riferimenti pubblici
- Informazioni sull'autore e sulla revisione
Risposta rapida: come inquadrare una scheda driver laser
Una scheda driver per laser/LiDAR è più vicina a un percorso di corrente ad alta velocità e fronti rapidi (fast-edge) rispetto a un convertitore di potenza stazionario. Il lavoro consiste nel commutare un impulso di corrente definito in un diodo laser non ohmico e poi arrestare quella corrente in modo pulito, spesso molte volte al secondo. L'ingegneria interessante sta nella transizione, non nello stato stazionario (steady state).
Questa inquadratura cambia ciò che la revisione va ad analizzare. Una revisione per un convertitore tende a chiedere informazioni sull'efficienza, sul ripple e sul margine termico. La revisione di un driver laser si chiede dove viva il loop di corrente, quanta area circoscriva, dove fluisca effettivamente la corrente di ritorno e se il fronte di commutazione (switching edge) rimanga intatto dal FET, attraverso il diodo, e ritorno. Poiché si tratta fondamentalmente di un problema di integrità del fronte rapido (fast-edge integrity), la pagina di supporto più vicina da aprire è High Speed PCB, insieme a PCB Impedance Control, che diventa rilevante quando linee di segnale e di rilevamento (sense) corrono a fianco del percorso dell'impulso.
Tabella decisionale: cosa deve controllare una scheda driver laser
Inizia con il percorso fisico dell'impulso, non con l'etichetta della topologia. Le quattro aree sottostanti rappresentano ciò che una scheda driver laser deve tenere sotto controllo, ed è meglio esaminarle insieme anziché isolatamente.
| Area di controllo | Cosa confermare | Perché è importante |
|---|---|---|
| Fronte dell'impulso di corrente (Current-pulse edge) | Il fronte di commutazione nel diodo laser è modellato dal loop, non solo dalle impostazioni del gate driver | Un fronte veloce che sembra a posto nello schema può risuonare (ring) o distorcersi una volta che i parassiti del layout entrano in gioco |
| Induttanza del loop | Gate driver, FET di commutazione, elemento sensibile e diodo formano un loop di corrente stretto e di area ridotta | Un loop largo o ampio aggiunge un'induttanza serie che si scontra con l'alto di/dt richiesto dal design |
| Percorso termico (Thermal path) | La dissipazione degli impulsi e quella media nella zona del FET e del diodo devono lasciare la scheda senza alterare i nodi sensibili circostanti | Il calore ignorato in fase di layout tende a ripresentarsi come deriva (drift) o derating al momento dell'accensione (bring-up) |
| Percorso di ritorno (Return path) | La corrente di ritorno dell'impulso ha un percorso continuo e a bassa impedenza direttamente sotto il percorso di andata | Un loop di ritorno interrotto o deviato ingrandisce il loop effettivo e degrada la fedeltà del fronte |
Per i pesi in rame (copper weight) laddove il percorso dell'impulso trasporta correnti reali, la pagina di supporto pertinente è Heavy Copper PCB, e per definire layer e piani di riferimento (reference planes) vedi PCB Stack-Up. L'esatta larghezza delle tracce, la spaziatura e l'impedenza target dipendono dal dispositivo e dallo stackup, e dovrebbero essere confermate per singolo progetto anziché essere copiate da una regola generale.
Il meccanismo di guasto: induttanza parassita su un impulso di corrente veloce
La principale famiglia di meccanismi in questo contesto è l'induttanza parassita del loop su un impulso di corrente veloce, ed è pericolosa proprio perché un controllo statico non la rileverà.
La catena si presenta così:
- Il driver spinge un impulso di corrente ad alto di/dt all'interno del diodo laser, poiché i LiDAR e i sistemi ottici vogliono un fronte veloce e ben definito.
- Il loop di corrente, formato dal FET di commutazione, dal diodo, dall'elemento di rilevamento e dal percorso di ritorno, racchiude un'area maggiore di quanto assunto in fase di progettazione, facendosi carico di un'induttanza parassita.
- Quell'induttanza reagisce al rapido di/dt e produce un overshoot di tensione e un ringing (oscillazioni) attraverso il loop, il che distorce la forma dell'impulso di corrente.
- L'impulso distorto significa una ridotta fedeltà dell'impulso ottico, o stress sul diodo, difetti che un controllo da banco in continua (DC) o a bassa velocità semplicemente non mostrerà.
- All'accensione del sistema (bring-up), il sintomo si palesa come prestazioni LiDAR od ottiche intermittenti, difficili da riprodurre perché emergono soltanto quando la scheda commuta a piena velocità.
Il punto importante è che il primo problema visibile è raramente un chiaro corto o un circuito aperto. La scheda può accendersi, restare in idle in modo corretto, e perfino superare un lento test funzionale, mentre in realtà il fronte dell'impulso sotto vere condizioni di commutazione risulta già compromesso.
Scenario Tipico
Una scheda driver LiDAR potrebbe posizionare un FET di commutazione, un gate driver, un elemento per la misura di corrente (current sense element) e il connettore del diodo laser attorno a un loop di potenza compatto. Nello schema (schematic), il loop è formato da soli quattro nodi in serie e il fronte appare pulito. Sulla scheda fisica, ci si aspetta che la corrente di ritorno fluisca sotto il percorso di andata attraverso un piano di riferimento. Se quel piano è diviso (split plane), assottigliato dall'intaglio di un connettore o interrotto da un campo di via posizionato per altre ragioni, la corrente di ritorno è costretta a deviare. L'area effettiva del loop cresce, l'induttanza serie si alza e il fronte a rapido di/dt da cui dipende il design ora innesca una risposta in overshoot e ringing attraverso quella stessa induttanza.
I controlli a temperatura ambiente e a bassa velocità possono ancora risultare superati poiché nulla viene sovraccaricato in regime stazionario. Non appena la scheda funziona al suo pulse rate previsto, il ringing si propaga su ogni impulso, il fronte ottico subisce uno smearing (sbavatura) e il ritorno LiDAR appare rumoroso o inconsistente. La lezione a livello di scheda è che una revisione del pulse-loop che ignora il percorso di ritorno (return path) non è una revisione high-speed. È solo un controllo dei cablaggi (wiring check).
Una seconda versione, più silenziosa, dello stesso meccanismo si presenta nel percorso di rilevamento (sense path). Se le linee del current sense non vengono sbrogliate come una coppia stretta a bassa induttanza e vicina all'elemento sensore, captano lo stesso rumore di loop (loop noise), e il feedback su cui il driver agisce risulta già corrotto a causa del layout. La soluzione non è un componente più veloce, ma un loop più piccolo e pulito.
Una checklist per la revisione della scheda per le schede driver laser/LiDAR
Impiega una revisione della scheda per stadi (staged board review) anziché chiedere a una singola misurazione a banco di provare l'intero programma ottico.
| Domanda di revisione | Cosa cercare | Perché è un problema al bring-up |
|---|---|---|
| Il loop di corrente è mappato fisicamente? | Il percorso da FET a diodo a sense a ritorno è visibile e compatto nel layout, non solo corretto nella netlist | Un loop che esiste unicamente nello schema raramente resta piccolo una volta applicati piazzamento e connettori |
| Il percorso di ritorno (return path) è continuo? | Un piano di riferimento ininterrotto corre direttamente sotto il percorso di andata dell'impulso, senza spaccature o deviazioni tra fori e campi di via | Un ritorno deviato allarga il loop ed è la sorgente occulta più comune di overshoot e ringing |
| Le linee di rilevamento (sense lines) sono trattate come parte del loop? | Il routing del current-sense è una coppia stretta e a bassa induttanza vicina all'elemento sensibile, lontana dal nodo di commutazione | Un feedback corrotto spinge il driver a inseguire il rumore invece della vera corrente |
| La zona termica viene rivista assieme al loop? | La dissipazione del FET e del diodo viene gestita senza imporre scelte su rame o via che allarghino il loop di corrente | Un correttivo termico in un punto può far estendere il loop da qualche altra parte |
| Il linguaggio della revisione è ancora a livello di scheda? | La revisione si focalizza su layout, intento dello stackup, integrità del loop e planning del test, e non su prestazioni ottiche garantite | Una revisione della scheda non deve essere scambiata per una garanzia del risultato ottico o dell'eye pattern |
Per quanto concerne il linguaggio di validazione e ispezione lato PCBA, la pagina di supporto rilevante è Testing & Quality, mentre per la pianificazione della verifica funzionale a livello di scheda vedi FCT Test. Nei casi in cui la scheda driver è installata in un sistema più ampio, il contesto applicativo si trova in Communication Equipment PCB e Robotics PCB. Qualora il pacchetto di fabbricazione necessitasse ancora di pulizia sullo stackup (stackup cleanup) o dell'allineamento delle note prima della revisione, la risorsa associata è DFM Guidelines.
Quando il design del driver laser/LiDAR è pronto per la revisione manifatturiera, la pagina preventivi (quote page) è il posto giusto per fornire i dati di fabbricazione, il piazzamento, le scelte di stackup (stackup intent) e le aspettative sul test che influenzeranno il layout.
FAQ
Perché una scheda driver laser è esaminata come una scheda high-speed e non come una power board?
Perché il comportamento qualificante è il fronte veloce dell'impulso di corrente, non la stabilità dell'output. Il di/dt dell'impulso interagisce con il loop fisico, perciò l'area del loop, il percorso di ritorno e i piani di riferimento determinano il risultato più di quanto non faccia l'efficienza nominale.
Qual è in assoluto il problema nascosto più comune in queste schede?
Un percorso di ritorno (return path) che non passa in modo pulito sotto il percorso in avanti dell'impulso. Un piano interrotto, lo spazio per un connettore o un campo di via mal posizionato costringe la corrente di ritorno a deviare, ingrandendo il loop e aggiungendo l'induttanza che distorce il fronte.
Una scheda può superare i controlli statici e tuttavia fallire al bring-up?
Sì. I test in DC e a bassa velocità possono essere superati mentre il fronte dell'impulso in piena commutazione presenta già il ringing. Il guasto appare unicamente quando la scheda commuta al rateo previsto, il che è il motivo per cui la revisione del pulse-loop assume vitale importanza prima del bring-up.
Ho bisogno di valori specifici di induttanza o rise-time per esaminare il loop?
I target dipendono dal dispositivo, dal layout e dallo stackup, pertanto sono confermati per ogni design anziché derivati da regole universali. La revisione si focalizza sul mantenere il loop piccolo e il ritorno in modo continuo, che è ciò che rende qualunque target ottenibile in primo luogo.
Come si inquadra il percorso di rilevamento della corrente (current sense path) nella revisione?
È parte del loop. Linee sense tracciate come coppia stretta vicina all'elemento sensibile mantengono pulito il feedback. Se captano il rumore del loop, il driver andrà a regolare sulla base di informazioni corrotte a prescindere da quanto buono sia l'IC di controllo.
Questa revisione certifica le prestazioni ottiche?
No. Una revisione a livello di scheda spiega come mantenere pulito e testabile il loop dell'impulso di corrente. Non assicura la fedeltà dell'impulso ottico, l'eye pattern, o il tasso di successo (pass-rate), che dipendono piuttosto dall'intero sistema e dal dispositivo stesso.
Riferimenti pubblici
High Speed PCB Contesto per pagina di supporto sulle considerazioni relative ai layout fast-edge e sull'area del loop.
PCB Impedance Control Contesto per l'impedenza controllata nel routing dei segnali e del rilevamento (sense routing).
PCB Stack-Up Contesto per la definizione dei layer e la pianificazione dei piani di riferimento (reference-plane planning).
Heavy Copper PCB Contesto per lo spessore del rame (copper weight) nei percorsi di impulsi percorsi da forti correnti.
Testing & Quality Contesto della pagina di supporto per l'ispezione e il linguaggio di validazione a livello di scheda.
Informazioni sull'autore e sulla revisione
- Autore: Team editoriale APTPCB
- Revisione tecnica (Technical review): Team di ingegneria PCB per High-speed / power-integrity
- Ambito di revisione (Review scope): Integrità del pulse-loop di corrente a livello di scheda, continuità del percorso di ritorno, rischi legati all'induttanza parassita e coerenza dei confini (boundary) sulla prontezza al bring-up