
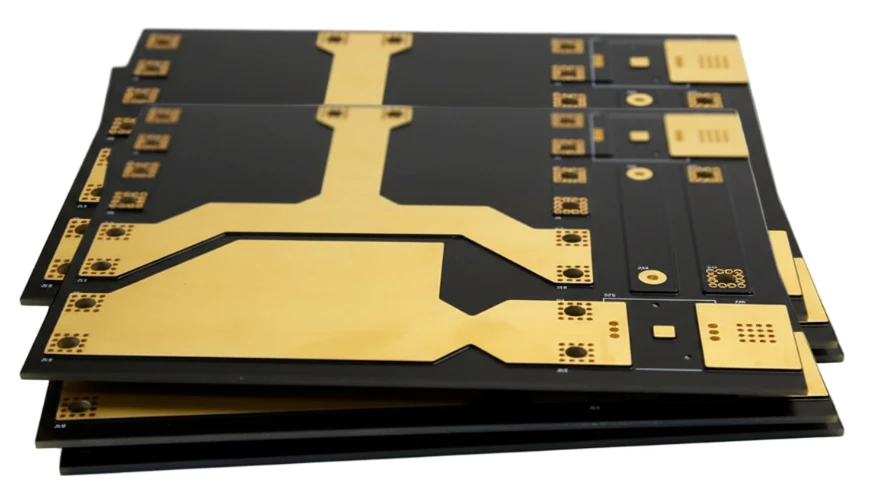
Una PCB para un driver de servomotor no se valida únicamente comprobando continuidad eléctrica. La placa debe demostrar que puede controlar corriente elevada, soportar conmutaciones rápidas, disipar calor y mantener señales de realimentación precisas cuando trabaja con una carga inductiva real.
Las pruebas de PCB para drivers de servomotor deben comenzar durante el diseño y continuar hasta la producción final. Un sistema que supera una prueba básica de ensamblaje puede fallar cuando aparecen fenómenos como la fuerza contraelectromotriz del motor, picos de tensión, calentamiento acumulado o ruido en las líneas del encoder.
La estrategia correcta combina tres niveles de validación:
- etapa de potencia: MOSFET, IGBT, puentes H y gestión térmica;
- control electrónico: MCU, DSP, PWM y señales de realimentación;
- protección: sobrecorriente, sobretensión y cortocircuitos.
¿Qué debe comprobar una prueba de PCB de driver servo antes de entrar en producción?

La validación de una PCB para control de movimiento tiene un objetivo diferente al de una placa electrónica convencional. En un circuito digital estándar puede ser suficiente comprobar conexiones, componentes instalados y comunicación básica. En un driver servo, la placa debe gestionar simultáneamente energía y precisión.
La primera fase consiste en validar la etapa de potencia. Los transistores MOSFET o módulos IGBT deben trabajar dentro de sus límites térmicos mientras soportan corrientes máximas y transitorios de tensión.
La segunda fase analiza la electrónica de control. Las señales procedentes de encoders, sensores Hall o sistemas de posición deben llegar al procesador sin interferencias provocadas por la conmutación de potencia.
La tercera fase comprueba los sistemas de protección. Un driver fiable debe reaccionar rápidamente ante sobrecorriente, sobretensión o bloqueo mecánico del motor.
Una prueba de continuidad puede confirmar que una placa está correctamente montada, pero no demuestra que funcionará durante una frenada regenerativa donde aparece energía devuelta por el motor. Por esta razón, las pruebas funcionales con carga representan una etapa indispensable para aplicaciones industriales, robótica, CNC o automoción.
¿Qué parámetros determinan si una PCB de servomotor tendrá fiabilidad industrial?
La calidad de una PCB para driver servo debe medirse con datos técnicos. Los siguientes parámetros permiten comparar diseños, fabricantes y procesos de fabricación.
| Métrica | Por qué es importante | Rango o factores habituales | Cómo medir |
|---|---|---|---|
| Consistencia de RDS(on) | Las variaciones de resistencia generan calentamiento desigual en puentes H y aceleran fallos. | Rango de mΩ; depende del MOSFET/IGBT y del espesor de cobre. | Medición Kelvin de 4 hilos durante prueba del componente. |
| Incremento térmico (Δ T) | Un exceso de temperatura deteriora laminados PCB y soldaduras. | < 40°C sobre ambiente a carga completa. | Cámaras termográficas durante prueba bajo carga. |
| Integridad de señal PWM | Los tiempos de subida y bajada afectan pérdidas de conmutación y EMI. | Tiempos de subida/bajada < 100ns según frecuencia. | Osciloscopio con sondas de alto ancho de banda. |
| Tensión de aislamiento | Protege la lógica de control frente a la etapa de potencia. | 1.5kV a 5kV RMS según normas UL/IEC. | Equipo Hi-Pot (alta tensión). |
| Nivel de ruido en feedback | El ruido en encoder provoca errores de posición y vibración. | Relación señal/ruido (SNR) > 20dB. | Analizador de espectro en pistas de feedback. |
| Precisión de sensado de corriente | Un error afecta control de par y disparos falsos de protección. | ± 1% en circuitos con resistencia shunt. | Prueba de inyección con multímetro de precisión. |
¿Cómo elegir la estrategia de pruebas según la aplicación del servomotor?
No todas las aplicaciones necesitan el mismo nivel de validación. La estrategia debe adaptarse al coste de fallo, volumen de producción y condiciones de trabajo.
| Aplicación | Prioridad principal | Estrategia recomendada | Compromiso |
|---|---|---|---|
| Automatización industrial, robótica y CNC | Funcionamiento continuo y seguridad | AOI al 100%, X-Ray para módulos de potencia y FCT con carga completa | Mayor inversión inicial, menor riesgo en campo |
| Electrónica de consumo, drones y estabilizadores | Coste y velocidad | Muestreo FCT, ICT para circuitos abiertos/cortos y pruebas rápidas | Mayor probabilidad aceptable de fallos en campo |
| Automoción, bombas EV y dirección eléctrica | Cumplimiento y resistencia ambiental | ESS, ciclos térmicos y vibración durante validación inicial | Proceso de homologación más largo |
| Equipos médicos, robots quirúrgicos y bombas | Precisión y redundancia | Simulación de fallos y comprobación de circuitos de seguridad | Mayor complejidad de prueba |
| Prototipos y NPI | Aprendizaje del diseño | Pruebas manuales con osciloscopio y cámara térmica | Menor velocidad pero más información |
| Drivers industriales superiores a 400V | Seguridad eléctrica | Pruebas en recinto protegido y validación Hi-Pot | Necesidad de equipos especializados |
¿Qué puntos de control necesita una PCB de driver servo desde diseño hasta fabricación?
Una estrategia de pruebas efectiva empieza antes del ensamblaje. El diseño debe facilitar el diagnóstico y permitir comprobar los puntos críticos durante producción.
Acceso DFT para diagnóstico
Los puntos de prueba deben incluir señales de control de compuerta, salidas de sensado de corriente y líneas de alimentación.
Una cobertura insuficiente impide conocer la causa real del fallo y limita la capacidad de análisis durante producción.
Verificación de cobre pesado
En aplicaciones de corriente elevada es necesario confirmar que el espesor de cobre, como 2oz o 3oz, coincide con la especificación.
Un cobre insuficiente aumenta resistencia eléctrica y temperatura, pudiendo provocar separación del laminado.
Consulta más información sobre PCB de cobre pesado.
Inspección de pasta de soldadura
Los pads térmicos grandes bajo MOSFET o encapsulados QFN requieren control preciso del volumen de pasta.
El rango aceptado debe mantenerse entre 80%-120% del volumen de apertura de stencil.
Inspección X-Ray de componentes de potencia
Los vacíos internos bajo componentes terminados por la parte inferior pueden crear puntos calientes.
El área de vacíos debe mantenerse por debajo del 25% según criterios IPC.
Consulta información adicional sobre inspección X-Ray.
Control de impedancia en líneas de feedback
Las líneas diferenciales como RS-485, CAN o encoder necesitan control de impedancia.
La medición TDR debe mantenerse dentro de ± 10%.
Secuencia segura de encendido
Antes de aplicar tensión completa debe realizarse una prueba limitada de corriente.
La corriente en reposo (IQ) debe mantenerse dentro de los límites definidos por el diseño.
Prueba funcional con carga
La placa debe accionar un motor calibrado o una carga electrónica que reproduzca condiciones reales.
El motor debe girar correctamente y el consumo debe coincidir con la curva esperada de par.
Consulta los servicios de pruebas FCT.
¿Qué fallos aparecen cuando una PCB servo pasa pruebas básicas pero falla en funcionamiento?
| Fallo observado | Causa habitual | Prueba que lo detecta |
|---|---|---|
| Fallo al conectar el motor real | Carga demasiado simple durante validación | Prueba con carga inductiva y regeneración |
| Ruido en encoder | Acoplamiento entre potencia y señales | Análisis de señal y medición SNR |
| Sobrecalentamiento rápido | Mala disipación térmica o cobre insuficiente | Perfil térmico bajo carga |
| Cortocircuito durante conmutación | Tiempo muerto incorrecto entre transistores | Osciloscopio en señales de puerta |
| Falsos rechazos en producción | Conectores del banco desgastados | Revisión del utillaje de prueba |
¿Qué debe revisar un comprador al seleccionar un fabricante de PCB para drivers servo?
Un proveedor adecuado debe demostrar capacidad técnica más allá del ensamblaje.
Checklist de evaluación:
- capacidad para fabricar cobre pesado;
- control térmico con materiales FR4 de alta Tg;
- experiencia con MOSFET, IGBT y etapas de potencia;
- pruebas FCT adaptadas al motor real;
- trazabilidad de componentes y resultados;
- capacidad DFM y DFT antes de producción.
Los drivers servo requieren una combinación de fabricación PCB, ensamblaje y validación funcional. Por eso, la selección del fabricante influye directamente en la fiabilidad del producto final.
Preguntas frecuentes sobre pruebas de PCB para drivers de servomotor
¿Cuánto aumentan las pruebas el coste de fabricación?
Las pruebas completas con ICT, FCT y burn-in suelen añadir 10-15% al coste unitario. Esta inversión reduce significativamente el riesgo de fallos posteriores, especialmente cuando una avería puede generar costes de servicio, parada de máquina o retirada de producto.
Para aplicaciones de PCB para robótica, estas pruebas son especialmente importantes.
¿Las pruebas aumentan el plazo de fabricación?
Sí. La creación del útil de prueba suele requerir 1-2 semanas y puede realizarse en paralelo con la fabricación PCB. La prueba individual puede durar 1-3 minutos según cobertura.
¿Qué materiales ayudan a superar pruebas térmicas?
El FR4 de alta Tg (Tg > 170°C) es una base habitual. Para drivers de alta potencia pueden utilizarse PCB de núcleo metálico o cobre pesado de 3oz o superior.
¿Qué criterios definen una placa aprobada?
Una unidad aprobada debe:
- No presentar cortocircuitos.
- Comunicarse correctamente con el controlador.
- Accionar el motor a corriente nominal sin sobrecalentamiento.
- Activar protecciones durante fallos simulados.
- Mantener estabilidad en sus líneas internas de alimentación.
Recursos relacionados para mejorar la validación del driver servo
- Guía DFM para preparar diseños fabricables.
- PCB de cobre pesado para aplicaciones de corriente elevada.
- Inspección X-Ray para detectar defectos ocultos.
- Soluciones PCB para robótica para aplicaciones de movimiento.
- Servicios de prueba FCT para validación funcional.