
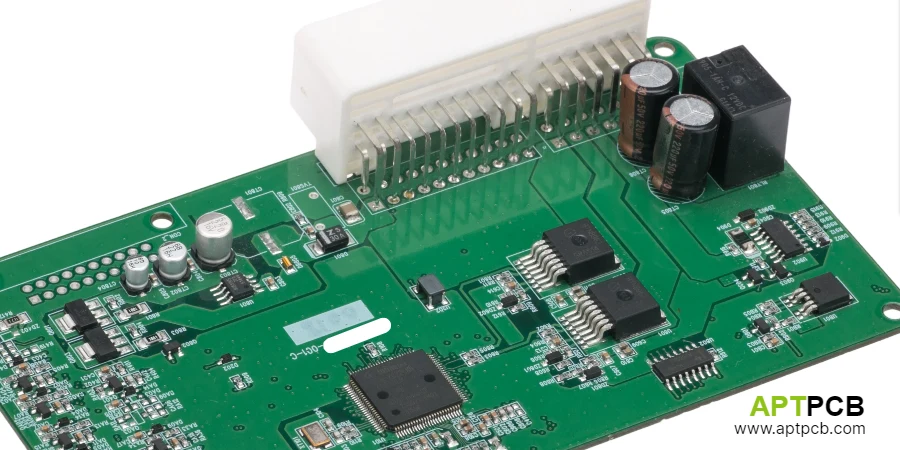
Un fabricante de PCB para controladores robóticos no empieza revisando únicamente el esquema eléctrico o la lista de componentes. La primera evaluación debe determinar si la placa está preparada para fabricarse, ensamblarse, inspeccionarse y mantenerse dentro del sistema robótico.
La revisión profesional normalmente cubre:
- definición del tipo de placa dentro del sistema robótico
- estructura multicapa y planificación del stackup
- separación entre potencia, señales analógicas y procesamiento digital
- integración de conectores, fijaciones y carcasa
- preparación para ensamblaje SMT/THT
- límites de recubrimiento protector, blindaje y zonas prohibidas
- estrategia de pruebas e inspección
El objetivo no es validar el comportamiento completo del robot, sino confirmar que el diseño electrónico puede convertirse en una placa fabricable y repetible.
Respuesta rápida
Un fabricante de PCB para controladores robóticos revisa principalmente las placas de control principal, interfaces de motores, módulos de sensores, placas de potencia e interconexiones. La evaluación se centra en stackup, distribución de señales, integración mecánica, proceso de ensamblaje, inspección y documentación de fabricación.
Si parte desde una visión general del sector, consulte primero PCB para robótica. Después puede profundizar en los aspectos concretos de fabricación y ensamblaje del controlador.
En esta guía
- ¿Qué tipos de placas de control robótico suelen revisarse?
- ¿Cómo debe evaluarse el stackup y el diseño PCB?
- ¿Qué detalles mecánicos y conectores afectan la fabricación?
- ¿Cómo se revisan ensamblaje, coating y pruebas?
- ¿Qué debe incluir la entrega al fabricante?
¿Qué tipos de placas de control robótico suelen revisarse?
En un robot moderno normalmente existen varias placas con funciones diferentes. Un error habitual es tratar todas como una única “PCB robótica”. Cada familia tiene riesgos de fabricación distintos.
| Tipo de placa | Enfoque principal de fabricación | Puntos de revisión |
|---|---|---|
| Placa principal de control | Stackup multicapa, señales mixtas, alta densidad | Referencias de tierra, escape de encapsulados, acceso de prueba |
| Placa de interfaz de motor o servo | Corriente, conectores, distribución de cobre | Terminales, resistencia mecánica, secuencia de montaje |
| Placa de sensores o E/S | Señales pequeñas, conectores, protección | Separación analógica, rutas de retorno, mantenimiento |
| Backplane o interconexión | Alineación entre placas y conectores | Tolerancias, fijación, repetibilidad |
| Placa auxiliar de potencia | Gestión térmica y robustez | Disipación, componentes pesados, puntos de prueba |
La selección del fabricante debe comenzar identificando qué placa se está fabricando y qué condiciones de producción tendrá.
Para diseños donde la planificación de capas todavía está abierta, consulte PCB Stack Up.
¿Cómo debe evaluarse el stackup y el diseño PCB?
La revisión del diseño debe centrarse en si la placa puede fabricarse sin interpretaciones ambiguas.
Los puntos principales incluyen:
- continuidad de planos de referencia
- separación clara entre potencia, digital y analógico
- distribución equilibrada de cobre
- uso adecuado de vías
- compatibilidad entre densidad de componentes y capacidad de inspección
- definición de zonas sensibles para blindaje o contacto mecánico
Un fabricante experimentado no solo pregunta si una conexión funciona en simulación. Pregunta si la información entregada permite fabricar miles de unidades con el mismo resultado.
Los problemas más frecuentes aparecen cuando:
| Riesgo | Consecuencia posible |
|---|---|
| Retornos de corriente mal definidos | Mayor dificultad de fabricación y revisión |
| Zonas mixtas sin documentación | Errores durante montaje |
| Alta densidad sin estrategia de prueba | Menor cobertura de inspección |
| Cambios tardíos de mecánica | Retrabajos y nuevas iteraciones |
Antes de una fabricación piloto, revise también las Guías DFM.
¿Qué detalles mecánicos y conectores afectan la fabricación?
Los controladores robóticos suelen trabajar dentro de armarios, brazos móviles, módulos compactos o plataformas sometidas a vibración.
Por eso el fabricante debe revisar:
- posición y orientación de conectores
- dirección de salida de cables
- puntos de fijación
- altura máxima de componentes
- zonas alrededor de tornillos y separadores
- compatibilidad con blindajes y carcasas
Un conector puede ser eléctricamente correcto y aun así crear problemas durante ensamblaje o mantenimiento.
Matriz de decisión para revisión mecánica
| Elemento | Pregunta para fabricante | Riesgo evitado |
|---|---|---|
| Conectores | ¿Existe espacio para inserción y servicio? | Daños durante instalación |
| Componentes pesados | ¿Necesitan refuerzo mecánico? | Fatiga de soldadura |
| Recubrimiento | ¿Qué zonas deben quedar libres? | Problemas de contacto |
| Carcasa | ¿Existen límites definidos? | Interferencia mecánica |
En robótica, los componentes pesados como condensadores grandes, inductores o conectores verticales pueden generar esfuerzos repetidos por vibración. La revisión DFM debe considerar fijación mecánica, refuerzos y acceso de reparación antes del primer lote.
¿Cómo se revisan ensamblaje, coating y pruebas?
La fabricación de una placa robótica requiere conectar correctamente diseño y proceso.
Los puntos habituales incluyen:
- inspección AOI después del montaje SMT
- inspección por rayos X cuando existen juntas ocultas
- planificación de ICT o flying probe
- acceso para programación
- control de polaridad y orientación
- zonas de coating selectivo
- limpieza y control de contaminación
La estrategia de prueba depende del volumen y del nivel de riesgo.
| Etapa | Método habitual | Objetivo |
|---|---|---|
| Prototipo | Flying probe | Validación rápida sin fixture dedicado |
| Producción repetitiva | ICT | Prueba eléctrica con fixture |
| Componentes ocultos | Rayos X | Inspección interna |
| Liberación inicial | First article | Confirmar proceso |
Las pruebas deben demostrar capacidad de fabricación, no sustituir la validación completa del robot.
¿Qué debe incluir la entrega al fabricante?
Una revisión eficiente comienza con un paquete técnico completo.
Debe incluir:
- archivos Gerber u ODB++
- definición de stackup
- espesor y acabado
- BOM
- archivos centroides
- planos de ensamblaje
- restricciones mecánicas
- notas de coating
- zonas de exclusión
- estrategia de pruebas
Cuando falta información, el fabricante dedica tiempo a resolver dudas básicas en lugar de analizar riesgos reales.
Lista de comprobación para elegir fabricante de PCB robótica
Antes de seleccionar proveedor, confirme:
- ¿Puede revisar fabricación y ensamblaje conjuntamente?
- ¿Puede analizar DFM antes del primer lote?
- ¿Tiene experiencia con placas multicapa y señales mixtas?
- ¿Puede gestionar AOI, rayos X, ICT o flying probe?
- ¿Comprende restricciones mecánicas de robots?
Próximos pasos: Solicite una revisión de integración mecánica y fiabilidad de ensamblaje
Si su controlador robótico incluye señales mixtas, vibración, conectores críticos o restricciones de carcasa, envíe el paquete técnico mediante Cotización o contacte con [email protected].
La revisión debe incluir Gerber u ODB++, BOM, planos de ensamblaje y requisitos de fijación, coating o pruebas.
Preguntas frecuentes
¿Esta revisión analiza el movimiento del robot?
No. El alcance está limitado a fabricación PCB, ensamblaje PCBA, integración mecánica y preparación de pruebas.
¿Todos los controladores robóticos necesitan coating?
No. Depende del entorno, contaminación, humedad, mantenimiento y requisitos mecánicos.
¿Qué diferencia existe entre una placa principal y una placa de sensores?
La placa principal suele concentrar procesamiento y señales mixtas. La placa de sensores normalmente requiere mayor atención en señales analógicas, conectores y protección.
Referencias públicas
- Analog Devices, "MT-031: Grounding Data Converters and Solving the Mystery of AGND and DGND"
- IPC-2581 Consortium, "What is IPC-2581?"
- HumiSeal, "Conformal Coatings"
- Keysight, "In-Circuit Test Systems"
Páginas relacionadas
- PCB para robótica
- PCB Stack Up
- Guías DFM
- Pruebas y calidad
- PCB Conformal Coating
Información del autor y revisión
- Autor: Equipo de contenidos de soluciones industriales APTPCB
- Revisión técnica: Equipo de fabricación PCB, procesos PCBA e ingeniería DFM
- Última actualización: 2025-01-03