
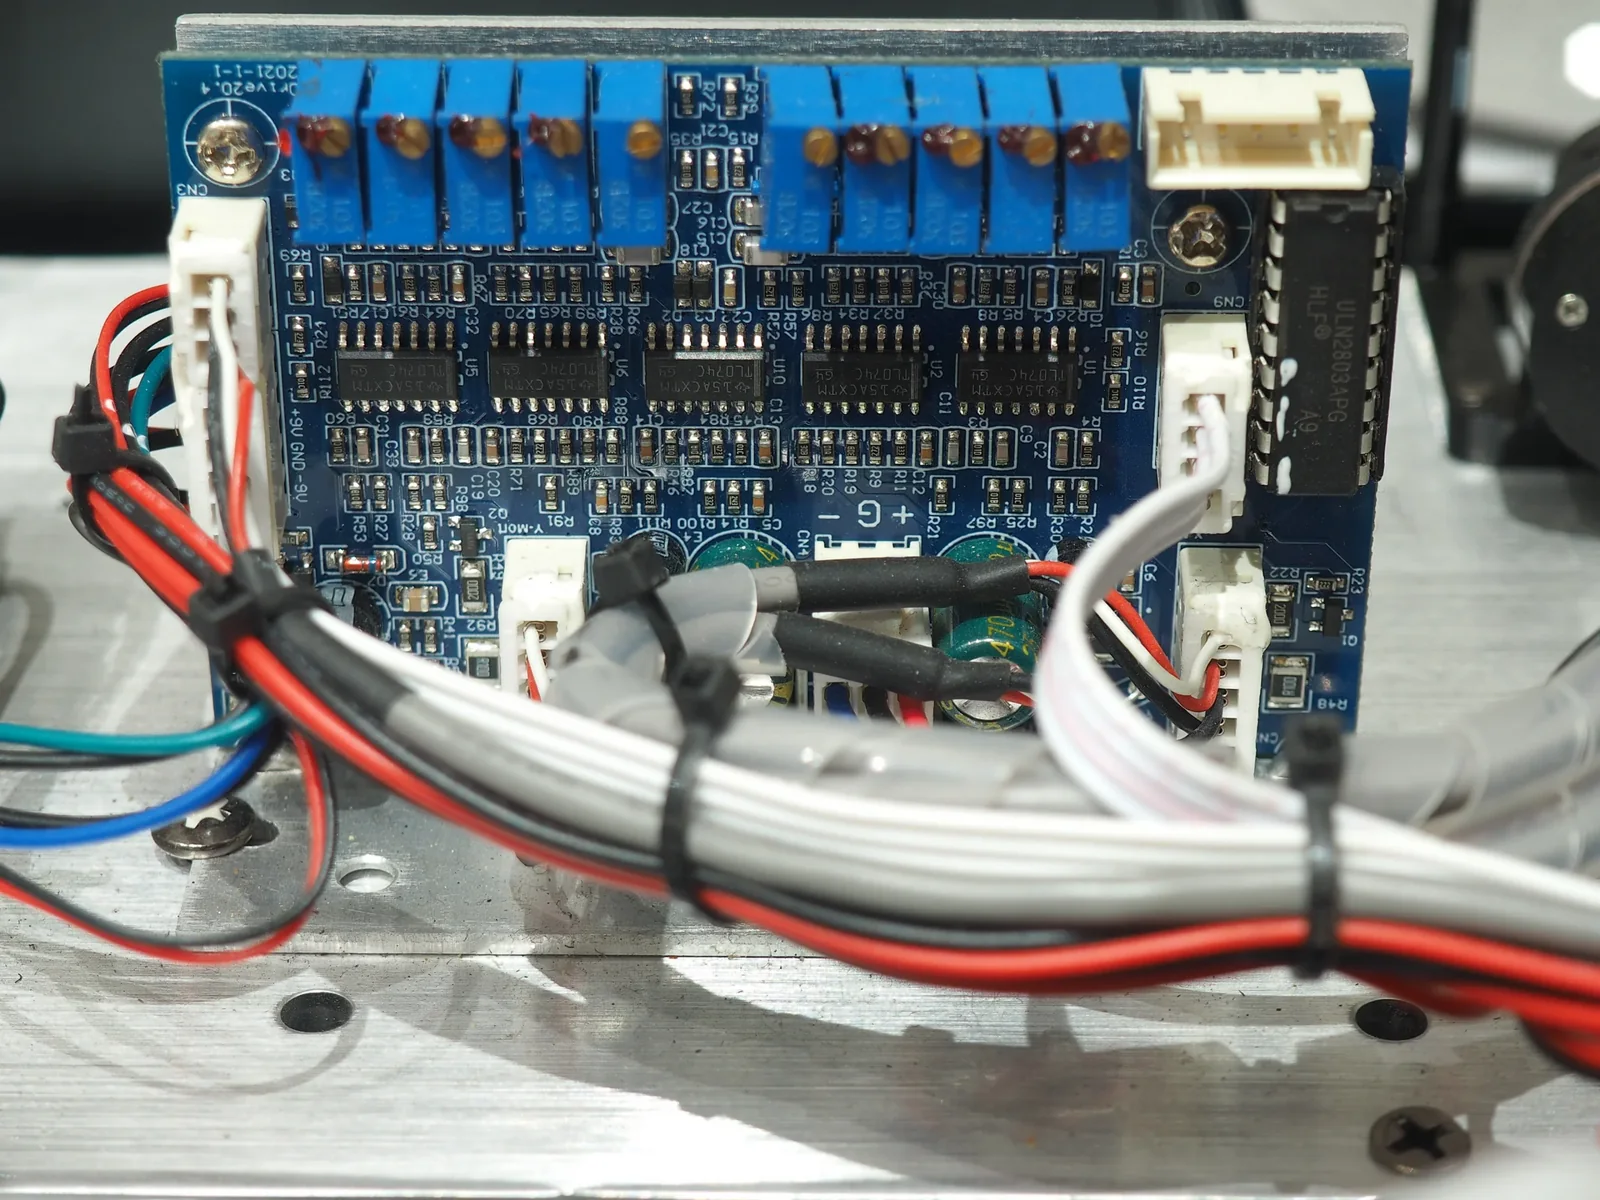
- Une carte de pilote (driver) laser doit être examinée comme un chemin d'impulsion de courant rapide (fast current-pulse path), et non comme une carte d'alimentation ou de LED générique.
- La carte qui pilote une diode laser pour le LiDAR et les systèmes optiques doit fournir des impulsions de courant à di/dt élevé avec des fronts propres. La boucle physique compte donc autant que le schéma de principe.
- Une carte peut réussir les contrôles électriques statiques, alors que le risque réel réside dans l'inductance de boucle parasite qui ne distord l'impulsion que lorsque la diode commute à grande vitesse.
- Le pilote de grille (gate driver), le FET de commutation, l'élément de détection (sense element) et la diode laser forment une seule boucle de courant, et le chemin de retour fait partie de cette boucle, ce n'est pas une considération après coup.
- Maintenez la revue au niveau des limites de la carte (board boundary). Elle ne prétend pas garantir les performances optiques, le diagramme de l'œil (eye) ou la forme de l'impulsion de façon absolue.
Réponse Rapide Le mieux est de considérer un
laser driver PCB(PCB de pilote laser) comme une carte qui doit pousser une impulsion de courant rapide, à di/dt élevé, dans une diode laser, et ramener le front de manière propre à travers une boucle de retour étroite (tight return loop). La question pratique lors de la révision n'est pas simplementLe pilote régule-t-il le courant ?, mais plutôtLa boucle d'impulsion de courant conserve-t-la une faible inductance et reste-t-elle bien délimitée après que le placement, l'empilement (stackup) et le routage du chemin de retour ont tous été appliqués ?. Les objectifs exacts en termes de temps de montée (rise-time), de courant de crête et d'inductance dépendent du dispositif, de l'agencement et de l'empilement, et doivent être confirmés pour chaque conception.
Table des Matières
- Réponse rapide : comment aborder une carte de pilote laser
- Tableau de décision : ce qu'une carte pilote laser doit contrôler
- Le mécanisme de défaillance : l'inductance parasite sur une impulsion de courant rapide
- Une liste de contrôle de révision pour les cartes pilotes de laser/LiDAR
- FAQ
- Références publiques
- Informations sur l'auteur et la révision
Réponse rapide : comment aborder une carte de pilote laser
Une carte pilote de laser/LiDAR s'apparente davantage à un chemin de courant à haute vitesse et à front rapide (fast-edge) qu'à un convertisseur d'alimentation stabilisé. Son rôle est de commuter une impulsion de courant définie dans une diode laser non ohmique, puis d'arrêter ce courant de manière nette, souvent de nombreuses fois par seconde. Le défi d'ingénierie réside dans la transition, et non dans l'état de régime permanent (steady state).
Ce cadre de réflexion modifie l'objet de l'examen. Une analyse de convertisseur a tendance à s'interroger sur l'efficacité, l'ondulation (ripple) et la marge thermique. L'examen d'un pilote de laser s'intéresse à l'emplacement de la boucle de courant, à la surface qu'elle entoure, à l'endroit où le courant de retour s'écoule réellement et à la préservation du front de commutation (switching edge), du FET à la diode et vice-versa. Puisqu'il s'agit fondamentalement d'un problème d'intégrité de front rapide, la page de support la plus pertinente pour commencer est High Speed PCB, ainsi que PCB Impedance Control, qui s'applique lorsque les lignes de signal et de détection (sense) cheminent à côté du chemin d'impulsion.
Tableau de décision : ce qu'une carte pilote laser doit contrôler
Commencez par le chemin physique de l'impulsion, et non par l'étiquette d'une topologie. Les quatre domaines ci-dessous représentent ce qu'une carte pilote laser doit maîtriser, et il est préférable de les examiner de concert plutôt qu'isolément.
| Domaine de contrôle | Ce qu'il faut confirmer | Pourquoi c'est important |
|---|---|---|
| Front d'impulsion de courant (Current-pulse edge) | Le front de commutation envoyé dans la diode laser est façonné par la boucle, et non seulement par le réglage du pilote de grille | Un front rapide qui semble correct sur le schéma peut présenter des suroscillations (ring) ou se distordre une fois que les parasites de l'agencement entrent en jeu |
| Inductance de la boucle | Le pilote de grille, le FET de commutation, l'élément de détection et la diode forment une boucle de courant serrée, de faible surface | Une boucle lâche ou trop grande ajoute de l'inductance série qui contrecarre le fort di/dt dont la conception a besoin |
| Chemin thermique | La dissipation pulsée et moyenne dans la zone du FET et de la diode est évacuée de la carte sans affecter les nœuds sensibles environnants | La chaleur ignorée lors du placement (layout) a tendance à réapparaître sous forme de dérive (drift) ou de déclassement (derating) au moment de la mise en service |
| Chemin de retour (Return path) | Le courant de retour de l'impulsion dispose d'un trajet continu à faible impédance, directement sous le chemin d'aller | Une boucle de retour rompue ou détournée agrandit la boucle effective et dégrade la fidélité du front (edge fidelity) |
Pour l'épaisseur de cuivre (copper weight) là où le chemin d'impulsion transporte un courant réel, la page de support correspondante est Heavy Copper PCB, et pour la définition des couches et des plans de référence, voir PCB Stack-Up. Les largeurs de piste, les espacements et l'impédance cible dépendent du composant et de l'empilement (stackup), et doivent être confirmés pour chaque conception de façon spécifique plutôt que recopiés depuis une règle générique.
Le mécanisme de défaillance : l'inductance parasite sur une impulsion de courant rapide
Le principal mécanisme en jeu ici est l'inductance de boucle parasite sur une impulsion de courant rapide, et il est d'autant plus dangereux qu'un contrôle statique ne le révélera pas.
La chaîne d'événements ressemble à ceci :
- Le pilote envoie une impulsion de courant à fort di/dt dans la diode laser, car les systèmes LiDAR et optiques ont besoin d'un front rapide et bien défini.
- La boucle de courant, formée par le FET de commutation, la diode, l'élément de détection et le chemin de retour, entoure une surface plus grande que ne le prévoyait la conception, générant ainsi une inductance parasite.
- Cette inductance réagit au di/dt élevé et produit un dépassement de tension (overshoot) et des oscillations (ringing) dans la boucle, ce qui déforme l'impulsion de courant.
- L'impulsion déformée se traduit par une fidélité d'impulsion optique dégradée, ou un stress pour la diode, ce qu'un test sur banc en continu ou à basse vitesse ne montrera tout simplement pas.
- Lors de la mise en service du système (bring-up), le symptôme apparaît comme des performances LiDAR ou optiques intermittentes, difficiles à reproduire car elles n'émergent que lorsque la carte commute à pleine vitesse.
Le point important est que le premier problème visible est rarement un court-circuit ou un circuit ouvert flagrant. La carte peut s'allumer, tourner au ralenti correctement, et même passer un test fonctionnel lent, alors que le front de l'impulsion dans des conditions de commutation réelles est déjà compromis.
Scénario typique
Une carte de pilote LiDAR peut placer un FET de commutation, un pilote de grille, un élément de détection de courant et le connecteur de la diode laser autour d'une boucle de puissance compacte. Sur le schéma, la boucle n'est constituée que de quatre nœuds en série et le front semble propre. Sur la carte physique, on s'attend à ce que le courant de retour circule sous le chemin aller à travers un plan de référence. Si ce plan est coupé (split plane), rétréci par la découpe d'un connecteur ou interrompu par un champ de vias placé pour une autre raison, le courant de retour est forcé de faire un détour. La surface effective de la boucle s'accroît, l'inductance en série augmente, et le front à di/dt rapide dont dépend la conception entraîne alors une réponse en suroscillation et résonance (overshoot-and-ring) à travers cette inductance.
Les vérifications à température ambiante et à basse vitesse peuvent encore réussir car rien n'est surchargé en régime permanent. Mais dès que la carte fonctionne à son taux d'impulsion prévu, l'oscillation (ringing) se superpose à chaque impulsion, le front optique s'estompe (smears) et le retour LiDAR semble bruité ou incohérent. La leçon, au niveau de la carte, est qu'un examen de la boucle d'impulsion qui ignore le chemin de retour n'est pas un examen haute vitesse. C'est simplement une vérification de câblage (wiring check).
Une deuxième version, plus silencieuse, du même mécanisme apparaît dans le chemin de détection (sense path). Si les lignes de détection de courant ne sont pas acheminées sous la forme d'une paire serrée, à faible inductance, près de l'élément de détection, elles captent le même bruit de boucle (loop noise), et le feedback sur lequel agit le pilote est déjà corrompu par la conception du circuit imprimé. La solution n'est pas un composant plus rapide, c'est une boucle plus petite et plus propre.
Une liste de contrôle de révision pour les cartes pilotes de laser/LiDAR
Utilisez une revue de carte par étapes (staged board review) au lieu de demander à une seule mesure sur banc de valider l'ensemble du programme optique.
| Question de revue | Ce qu'il faut rechercher | Pourquoi c'est un problème de mise en service (bring-up) |
|---|---|---|
| La boucle de courant est-elle physiquement cartographiée ? | Le chemin FET-vers-diode-vers-détection-vers-retour est visible et serré (tight) sur le circuit, pas seulement exact dans la netlist | Une boucle qui n'existe que dans le schéma reste rarement petite une fois le placement et les connecteurs appliqués |
| Le chemin de retour est-il continu ? | Un plan de référence ininterrompu passe directement sous le chemin d'impulsion aller, sans coupures ni détours à travers des découpes (cutouts) ou des champs de vias | Un retour détourné agrandit la boucle et constitue la source cachée la plus courante de suroscillations et de résonances |
| Les lignes de détection (sense lines) sont-elles traitées comme une partie de la boucle ? | Le routage de la détection de courant est une paire serrée, à faible inductance, près de l'élément de détection, loin du nœud de commutation | Une rétroaction (feedback) corrompue pousse le pilote à poursuivre le bruit au lieu du courant réel |
| La région thermique est-elle examinée en même temps que la boucle ? | La dissipation du FET et de la diode est gérée sans imposer de choix de cuivre ou de vias qui agrandiraient la boucle de courant | Une solution thermique à un endroit peut allonger la boucle ailleurs |
| Le vocabulaire de la révision reste-t-il au niveau de la carte ? | La révision se concentre sur l'agencement, l'empilement (stackup), l'intégrité de la boucle et la planification des tests, et non sur des performances optiques garanties | Une revue de carte ne doit pas être interprétée à tort comme une garantie des propriétés optiques ou du diagramme de l'œil (eye pattern) |
Pour le langage de validation et d'inspection du côté PCBA, la page de support pertinente est Testing & Quality, et pour la planification de la vérification fonctionnelle au niveau de la carte, FCT Test. Lorsque la carte de pilote s'intègre dans un système plus vaste, le contexte d'application se trouve dans Communication Equipment PCB et Robotics PCB. Si le dossier de fabrication a encore besoin d'un nettoyage de l'empilement ou d'un alignement des notes avant l'examen, la ressource d'accompagnement est DFM Guidelines.
Lorsqu'une conception de pilote laser/LiDAR est prête pour un examen de fabrication, la page de devis (quote page) est l'endroit idéal pour apporter les données de fabrication, le placement, les intentions d'empilement (stackup intent) et les attentes de test qui influencent l'agencement.
FAQ
Pourquoi une carte pilote de laser est-elle considérée comme une carte haute vitesse et non comme une carte d'alimentation (power board) ?
Parce que le comportement déterminant est le front rapide de l'impulsion de courant (fast current-pulse edge), et non une sortie constante (steady). Le di/dt de l'impulsion interagit avec la boucle physique ; par conséquent, la surface de la boucle, le chemin de retour et les plans de référence déterminent le résultat bien plus que le rendement nominal (efficiency).
Quel est le problème caché de loin le plus courant sur ces cartes ?
Un chemin de retour (return path) qui ne passe pas proprement sous le chemin aller de l'impulsion. Un plan scindé (split plane), une découpe de connecteur ou un champ de vias mal placé force le courant de retour à faire un détour, ce qui agrandit la boucle et ajoute l'inductance qui déforme le front (edge).
Une carte peut-elle réussir les contrôles statiques et tout de même échouer à la mise en service (bring-up) ?
Oui. Les tests DC et à faible vitesse peuvent réussir alors que le front de l'impulsion en commutation à pleine vitesse oscille (ring) déjà. La défaillance n'apparaît que lorsque la carte commute à son rythme prévu, c'est pourquoi l'examen de la boucle d'impulsion (pulse-loop review) est crucial avant la mise en service.
Ai-je besoin de valeurs spécifiques d'inductance ou de temps de montée (rise-time) pour examiner la boucle ?
Les cibles dépendent de l'appareil, du routage et de l'empilement (stackup). Elles doivent donc être confirmées pour chaque conception plutôt que tirées d'une règle universelle. L'examen vise à maintenir la boucle petite et le retour continu, ce qui rend de toute façon la cible atteignable en premier lieu.
Quelle est la place du chemin de détection du courant (current sense path) dans la révision ?
Il fait partie de la boucle. Les lignes de détection (sense lines) acheminées comme une paire serrée près de l'élément de détection permettent de garder la rétroaction (feedback) propre. Si elles captent le bruit de la boucle (loop noise), le pilote se régulera à partir d'informations altérées, quelle que soit la qualité du circuit intégré de contrôle (control IC).
Cette revue prouve-t-elle les performances optiques ?
Non. Un examen au niveau de la carte explique comment garder la boucle d'impulsion de courant propre et testable. Elle ne garantit pas la fidélité de l'impulsion optique, l'œil (eye) ou le taux de réussite (pass-rate), qui dépendent du système complet et du dispositif.
Références publiques
High Speed PCB Page de support pour les considérations sur les agencements à fronts rapides (fast-edge) et la surface de boucle.
PCB Impedance Control Page de support sur l'impédance contrôlée (controlled impedance) sur le routage des signaux et de la détection (sense routing).
PCB Stack-Up Page de support pour la définition des couches et la planification du plan de référence (reference-plane planning).
Heavy Copper PCB Page de support pour le grammage de cuivre (copper weight) sur les chemins d'impulsions transportant de forts courants.
Testing & Quality Contexte de la page de support pour l'inspection et le vocabulaire de validation au niveau de la carte.
Informations sur l'auteur et la révision
- Auteur : Équipe de rédaction APTPCB
- Révision technique (Technical review) : Équipe d'ingénierie PCB haute vitesse / intégrité de puissance
- Portée de la révision (Review scope) : Intégrité de la boucle d'impulsion de courant au niveau de la carte, continuité du chemin de retour, risque d'inductance parasite et cohérence des limites de l'état de préparation à la mise en service (bring-up readiness)