Robotique / Mouvement, retour, commande
Électronique robotique.Boucler la commande.
Les cartes de commande, de puissance, de capteurs et d’alimentation partagent une même machine. Examinez leurs exigences de fabrication en tenant compte du mouvement, du retour et de l’intégration.
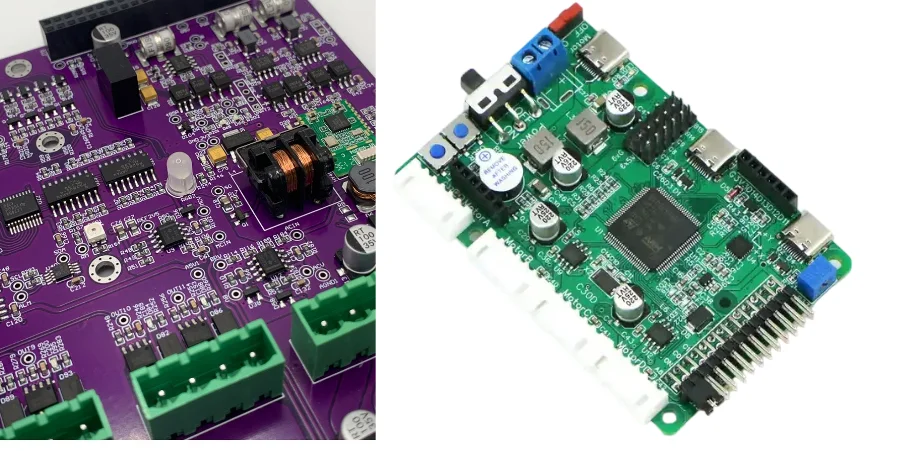
01 / Au fil de la boucle de commande
Détecter. Décider. Actionner.
- 01
Détecter l’état de la machine
Codeurs, centrales inertielles, caméras et interfaces de télémétrie fournissent retour et perception.
- 02
Coordonner la réponse
Les cartes de commande associent traitement en temps réel, bus de terrain, E/S et coordination du mouvement.
- 03
Actionner et mesurer le retour
Les étages de puissance fournissent le courant moteur ; le retour et les communications ferment la boucle.
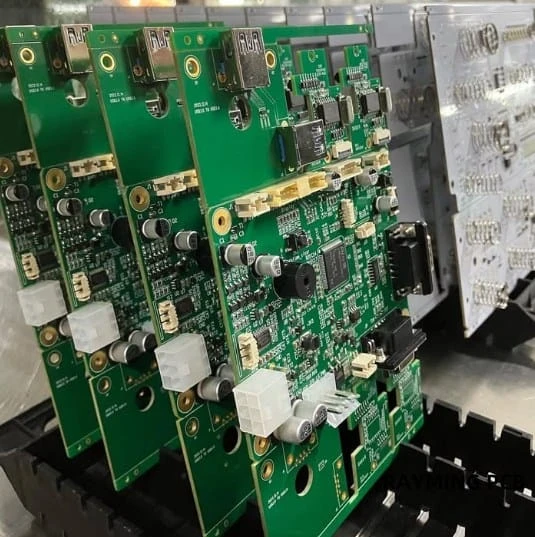
Solutions PCB/PCBA de contrôleurs robots et cartes de contrôle principal

Support multi-bus :
I/O et interfaces robustes :
Backplanes & architectures modulaires :
PCB capteurs, perception & feedback pour robotique
Front-ends capteurs faible bruit :
Interfaces vision & LiDAR haute vitesse :
Cartes sensor fusion & pré-traitement :
Contraintes environnementales & mécaniques :
PCB communication, fieldbus & réseau pour robots

Interfaces industrielles :
Connectivité sans fil :
PCBAs passerelles & edge controllers :
Isolation & protection :
02 / Aux articulations et aux roues
La puissance commutée côtoie les signaux sensibles.

PCB servo drive, commande moteurs & étages de puissance
Design high-current/high-voltage :
Intégration power stage :
Intégration feedback & contrôle :
Layout EMI/EMC aware :
Fonctionnement fiable dans des environnements robotiques dynamiques
03 / Énergie mobile
Les besoins de batterie et de charge dépendent de la plateforme mobile.
PCB batterie, power management & charge pour robots mobiles

Battery Management Systems :
DC/DC & distribution d’énergie :
Stations de charge & docking :
Protection & safety :
Principaux domaines d’application des PCB robotique
Contrôleurs robot & mainboards :
Servo drive & commande moteurs :
Capteurs & modules perception :
Communication & réseau :
HMI, teach pendant & panneaux opérateur :
Safety & extension IO :
Alimentation, batterie & charge :
04 / Interfaces homme-machine
Examiner séparément les E/S de sécurité et le pupitre d’apprentissage.
PCB safety, IO & modules d’extension pour robots
Arrêt d’urgence & circuits safety :
Modules IO standard :
Interfaces tool & end-effector :
Isolation, protection & diagnostics :
PCB HMI, teach pendant & panneaux robot
Intégration affichage & entrées :
Construction grade industriel :
Interfaces communication & alimentation :
Feedback utilisateur & indicateurs :
05 / Preuves pour la mise en service
Tester les interfaces qui seront mises en service sur le robot.
Tests & contrôle qualité pour PCBAs robotique

SPI (Solder Paste Inspection) :
AOI (Automated Optical Inspection) :
Inspection X-ray (si nécessaire) :
Test in-circuit (ICT) / flying probe (si prévu) :
Test fonctionnel (FCT) :
Inspection finale & traçabilité :
RÉFÉRENCE TECHNIQUE
Contexte fournisseur complémentaire, du prototype à la flotte
Du prototype au déploiement de flotte : partenariat APTPCB pour projets PCB robotique
PCB + PCBA one-stop :
Volumes flexibles :
Collaboration ingénierie :
Qualité stable et répétable :
QUESTIONS PRATIQUES
Questions fréquentes
Quelles applications robotiques couvrez-vous ?
Quels types de PCB/PCBA fabriquez-vous pour la robotique ?
Comment assurez-vous la fiabilité en environnement robotique ?
Pouvez-vous supporter communication industrielle et sans fil ?
Gérez-vous des ramp-ups rapides du prototype aux flottes ?
Quelles sont les exigences pour l'assemblage de circuits imprimés de robotique industrielle et de cartes de contrôle ?
Comment prenez-vous en charge l'assemblage de cartes robotiques sur mesure et de capteurs sensibles ?
REVUE TECHNIQUE ET DE PRODUCTION
Examiner l’électronique de votre robot
Partagez la révision actuelle et les exigences de l’application pour examiner le périmètre de fabrication et de test.
- Plateforme robotique et fonctions des cartes
- Exigences moteur, alimentation et retour
- Contraintes mécaniques, connecteurs et câbles
- Dossiers de fabrication, micrologiciel et tests de mise en service