
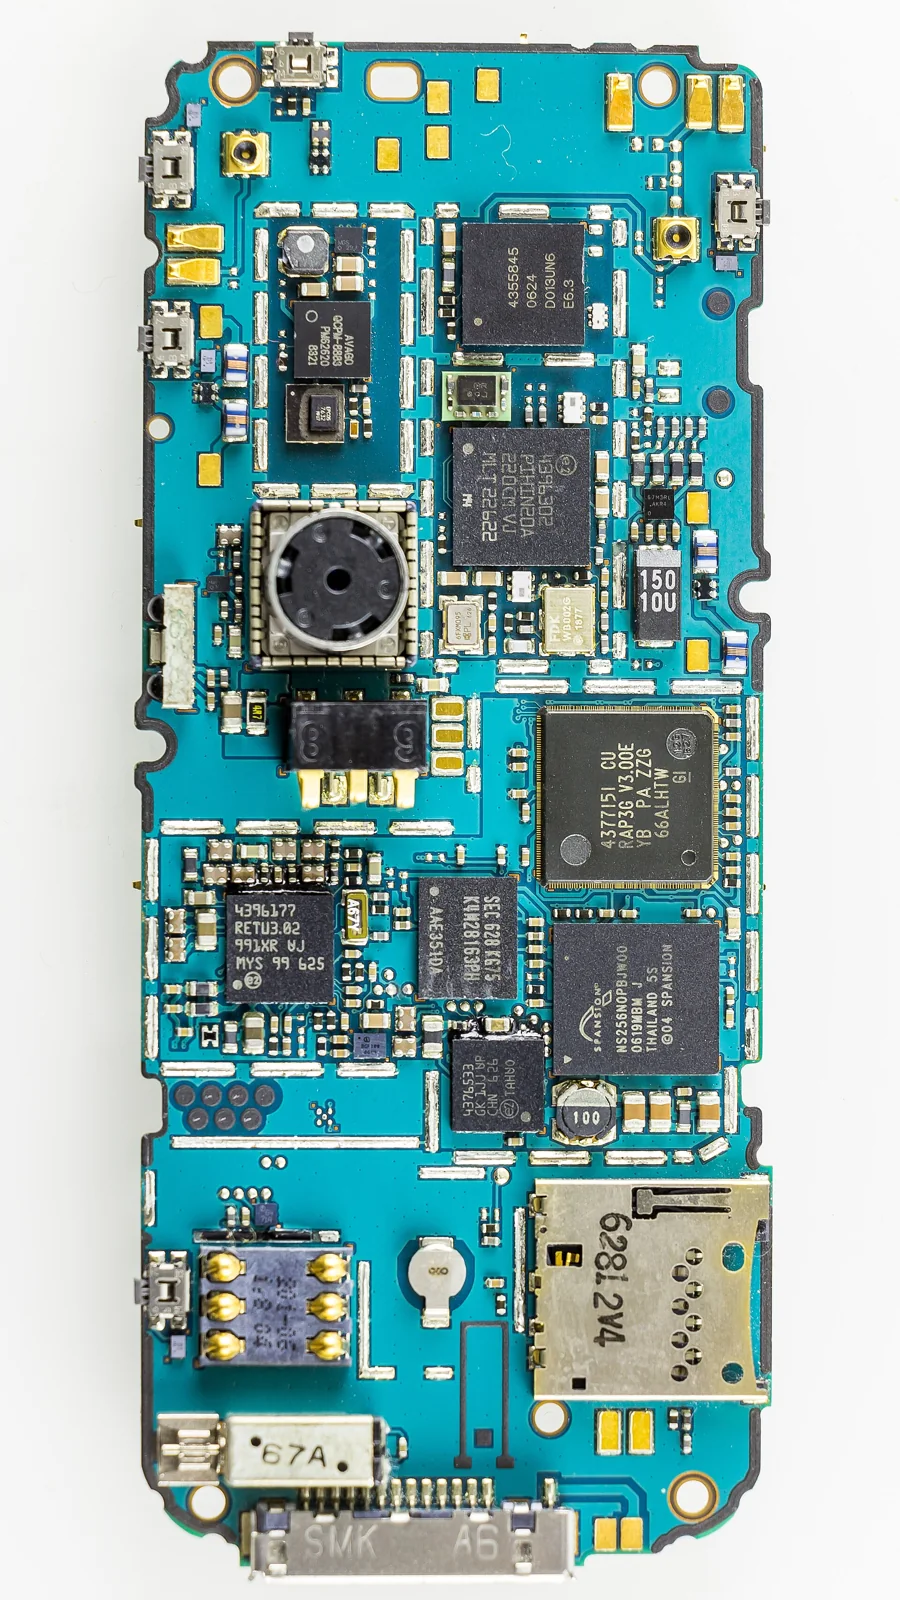
- Un PCB de vision industrielle (machine vision) s'examine mieux comme une carte d'interface capteur à haute vitesse, et non comme une carte de caméra générique, car les contraintes les plus difficiles proviennent du capteur d'image et des lignes de données qu'il alimente.
- La première question au niveau de la carte est de savoir si les lignes reliant le capteur au processeur conservent des paires différentielles adaptées (matched differential pairs) et des chemins de retour (return paths) continus depuis le connecteur du capteur jusqu'au FPGA ou au processeur.
- La propreté de l'alimentation et de l'horloge se joue tout près du capteur, car l'ondulation de l'alimentation (supply ripple) et le bruit de référence peuvent se coupler dans le même chemin de signal qui transporte les données d'image.
- Les connecteurs, les caractéristiques de montage et les interfaces thermiques font partie de l'examen de la carte car ils modifient la stabilité mécanique, l'alignement du capteur et le comportement des contacts après l'assemblage.
- Gardez l'examen à la limite de la carte. Il ne revendique pas la qualité de l'image, la précision de détection, la fréquence d'images (frame-rate) ou la certification de l'interface.
Réponse Rapide Il est préférable de considérer un
machine vision PCBcomme une carte qui doit recevoir des données de capteur à haute vitesse, router des lignes différentielles adaptées avec des chemins de retour propres, fournir une alimentation et des horloges à faible bruit, et maintenir des interfaces mécaniques stables tout au long de l'assemblage. La question pratique avant une fabrication (build) n'est pas seulementLe schéma capture-t-il le capteur et la couche PHY ?C'est plutôtLes lignes à haute vitesse conservent-elles leur impédance, l'adaptation des paires et le chemin de retour une fois l'empilement (stackup), les vias, les connecteurs et le montage validés ?
Table des Matières
- Ce qu'un PCB de vision industrielle doit gérer
- D'où proviennent les contraintes de la carte
- Les décisions de routage et d'intégrité qui comptent
- Ce qu'il faut confirmer avant de lancer une fabrication
- FAQ
- Références publiques
- Informations sur l'auteur et la révision
Ce qu'un PCB de vision industrielle doit gérer
Partez des contraintes que la carte supporte réellement, et non d'une étiquette de caméra. Une carte de vision industrielle se situe entre un capteur d'image et un étage de traitement ou d'interface, et l'essentiel de sa difficulté réside dans quatre domaines couplés.
| Domaine de contrainte | Ce qu'il faut confirmer | Pourquoi c'est important |
|---|---|---|
| Interface du capteur | Les lignes de sortie du capteur (MIPI CSI, classe LVDS ou sub-LVDS comme identité d'interface) sont routées comme des paires différentielles à impédance contrôlée avec une adaptation intra-paire et inter-paires (lane-to-lane) maintenue selon les intentions de synchronisation (timing) du capteur | Le lien de capture (capture link) est le premier endroit où une carte échoue silencieusement ; l'adaptation et l'impédance déterminent si les données arrivent proprement |
| Données à haute vitesse | Le chemin du capteur au FPGA ou au processeur, plus les éventuelles lignes de mémoire et de transceiver de sortie, conservent des plans de référence continus et des transitions par vias propres | Une carte peut sembler complète alors qu'un seul retour brisé (broken return) ou stub dégrade une ligne multi-gigabits |
| Propreté de l'alimentation et de l'horloge | Les alimentations analogiques et numériques du capteur sont partitionnées et filtrées, et la distribution de l'horloge est tenue à l'écart des nœuds de commutation bruyants (switching nodes) | L'ondulation de l'alimentation et le bruit de référence peuvent se coupler dans le chemin du signal capturé, et pas seulement dans la logique |
| Connecteur et mécanique | Les zones de connexion (connector landings), les interfaces de verrouillage, le montage du capteur et le contact thermique sont examinés en tant que partie intégrante de la carte, et non comme des éléments secondaires | Les interfaces mécaniques modifient l'alignement, le comportement de serrage (clamp behavior) et la stabilité des contacts après l'assemblage et les cycles thermiques |
La page de support au niveau de la carte la plus proche pour ce type de ligne est High-Speed PCB. Pour le contexte de l'application, les pages industrielles les plus proches sont Communication Equipment PCB, Robotics PCB et Security Equipment PCB, en fonction de l'endroit où la caméra est finalement utilisée.
D'où proviennent les contraintes de la carte
Le travail sur un machine vision PCB devient difficile car les contraintes sont héritées, et non choisies. Elles proviennent de deux sources : le capteur d'image et l'interface hôte.
Côté capteur, les capteurs d'images CMOS diffusent des données sur des interfaces différentielles telles que MIPI CSI, LVDS parallèle ou sub-LVDS en tant que familles d'interfaces. Chacune transporte l'horloge et les données sur plusieurs paires, et la fiche technique (datasheet) du capteur définit la cible d'impédance, l'adaptation intra-paire et le décalage (skew) entre les lignes que la liaison peut tolérer. Ces cibles ne sont pas génériques ; elles dépendent du capteur, de la révision de l'interface et de l'empilement (stackup), et doivent être confirmées pour chaque conception plutôt que d'être copiées d'une carte précédente. L'alimentation du capteur ajoute sa propre contrainte : les rails analogiques et numériques ont souvent besoin d'un filtrage séparé et d'une séquence de mise sous tension (power-up sequence) définie, car l'alimentation qui nourrit le capteur se trouve très près du signal qu'il produit.
Côté hôte, la carte doit transmettre les données d'image sur une interface industrielle telle que GigE Vision, Camera Link, CoaXPress ou USB3 Vision, nommées ici au niveau de l'identité plutôt que par le débit (throughput). Chaque interface apporte sa propre couche physique (PHY), sa famille de connecteurs, ses attentes en matière d'isolation et sa discipline de routage. L'étage de sortie est donc un deuxième problème à haute vitesse qui se superpose à la liaison du capteur, et les deux partagent souvent la même zone de la carte et les mêmes plans de référence.
Ces deux origines expliquent pourquoi il est préférable de traiter la carte comme un ensemble de zones couplées : l'interface du capteur, le chemin de traitement et de mémoire à haute vitesse, le domaine de l'alimentation et de l'horloge, et la passation mécanique et par connecteur. Si ces zones ne sont pas maintenues distinctes, la revue a tendance à devenir réactive, ajoutant un remplissage (pour) ici et une piste de garde (guard trace) là, ce qui traite les symptômes au lieu de la contrainte héritée.
Les décisions de routage et d'intégrité qui comptent
La famille de mécanismes qui décide de cette classe de carte est l'intégrité du signal sur les lignes à haute vitesse, l'empilement (stackup) et le chemin de retour agissant comme un amplificateur direct.
Les décisions qui ont le plus de poids sont pratiques et physiques :
- Définir les lignes à impédance contrôlée par rapport à l'empilement réel, afin que la cible différentielle soit une propriété de l'empilement et non une largeur de piste théorique. La page d'accompagnement à ce sujet est PCB Impedance Control, et l'empilement lui-même est mieux fixé avec PCB Stack-Up.
- Maintenir les plans de référence continus sous chaque paire à haute vitesse et traiter chaque transition par via comme un endroit où le chemin de retour doit être pris en charge délibérément plutôt que supposé.
- Maintenir l'adaptation intra-paire et inter-paires (lane-to-lane) selon les intentions de synchronisation (timing) du capteur, en reconnaissant que la tolérance exacte dépend du capteur, de l'interface et de l'empilement, et doit être confirmée pour chaque conception.
- Router la liaison du capteur et les éventuelles lignes de transceiver de sortie de manière à ce qu'elles ne partagent pas de sorties (escapes) bruyantes, et réserver un routage propre autour des PHY et des connecteurs à pas fin (fine-pitch). Lorsque la densité de sortie l'exige, la construction HDI PCB permet de garder ces sorties courtes.
- Partitionner les alimentations analogiques et numériques du capteur et éloigner la distribution d'horloge des nœuds de commutation, afin que la propreté de l'alimentation et de l'horloge soit intégrée au plan d'implantation (floorplan) plutôt que corrigée ultérieurement.
Il vaut la peine de nommer directement une chaîne de défaillances, car c'est celle qui se cache. Lorsqu'une ligne d'interface de capteur à haute vitesse (MIPI ou classe LVDS) est routée avec un chemin de retour cassé ou une mauvaise adaptation des paires, l'œil de données (data eye) se dégrade et la liaison peut subir des erreurs de bits intermittentes. Une vérification fonctionnelle de base sur le banc d'essai (bench) peut néanmoins passer, car rien n'est totalement surchargé et la liaison fonctionne la plupart du temps. La même carte peut ensuite montrer une corruption de l'image ou des pertes de trames (dropped frames) sur le terrain une fois que le stress thermique et les interférences électromagnétiques (EMI) poussent la ligne marginale au-delà de sa limite. La leçon au niveau de la carte est qu'une liaison de capture électriquement « fonctionnelle » n'est pas la même chose qu'une liaison propre du point de vue de l'intégrité, et la différence se joue sur le chemin de retour, l'adaptation et l'empilement, et non sur une simple réussite sur le banc.
Ce qu'il faut confirmer avant de lancer une fabrication
Utilisez une revue de carte par étapes (staged board review) au lieu de demander à un prototype de découvrir des problèmes d'intégrité sur le banc.
| Question de revue | Ce qu'il faut rechercher | Pourquoi c'est un problème de fabrication (build issue) |
|---|---|---|
| Les lignes à haute vitesse sont-elles définies par rapport à l'empilement (stackup) réel ? | Les cibles différentielles du capteur et de la sortie sont liées à la construction des couches validée, et non à des largeurs génériques | L'impédance est une propriété de l'empilement ; une ligne définie de manière isolée tient rarement après la fabrication |
| Chaque chemin de retour est-il continu ? | Les plans de référence sous les paires à haute vitesse sont ininterrompus et les transitions par via gèrent délibérément leur retour | Un seul retour brisé (broken return) peut dégrader une ligne qui semble autrement complète dans le schéma |
| L'adaptation des paires correspond-elle à l'intention du capteur ? | L'adaptation intra-paire et inter-paires reflète la synchronisation (timing) du capteur et de l'interface, confirmée par la conception | Un décalage (skew) qui dépasse la tolérance du lien se manifeste par des erreurs de capture intermittentes, et non par une défaillance franche |
| L'alimentation et l'horloge sont-elles gardées propres près du capteur ? | Les rails analogiques et numériques sont partitionnés et filtrés, et les horloges sont routées loin du bruit de commutation | Le bruit de l'alimentation et de référence peut se coupler au chemin du signal capturé, et pas seulement à la logique |
| Les connecteurs et le montage sont-ils examinés en tant qu'interfaces mécaniques ? | Les zones de connexion, les éléments de verrouillage, l'alignement du capteur et le contact thermique sont vérifiés avec les structures haute vitesse à proximité | Les interfaces mécaniques modifient l'alignement et le contact après l'assemblage et les cycles |
| Le langage de validation reste-il au niveau de la carte ? | L'examen se concentre sur le DFM, l'intention de l'empilement, l'impédance et la planification des tests, et non sur la qualité d'image ou la certification de l'interface | Une validation de carte (board release) ne doit pas être interprétée comme une preuve de performance ou de conformité pour la caméra finie |
Pour le langage de validation et d'inspection côté PCBA, la page de support la plus proche est Testing & Quality, et la planification au niveau fonctionnel est couverte par FCT Test. Si le dossier de mise en production nécessite encore un alignement des notes de fabrication ou de l'empilement, la ressource d'accompagnement est DFM Guidelines.
Lorsque les lignes haute vitesse, l'empilement et les interfaces mécaniques sont définis et que vous souhaitez une lecture au niveau de la carte avant une fabrication, partagez les données de fabrication avec l'intention de l'empilement, le placement qui rend les zones du capteur et de la couche PHY lisibles, le contexte de la nomenclature (BOM) pour le capteur et les pièces haute vitesse, ainsi que les références mécaniques pour les connecteurs et le montage via la page de devis (quote page).
FAQ
Un article sur un PCB de vision industrielle prouve-t-il la qualité de l'image ou la précision de la détection ?
Non. Un guide au niveau de la carte peut expliquer comment examiner les interfaces des capteurs, les lignes à haute vitesse et les décisions d'intégrité, mais la qualité de l'image, la précision de la détection et la fréquence d'images dépendent de l'ensemble du système de caméra et ne sont pas revendiquées par un article sur les cartes.
Pourquoi l'interface du capteur est-elle considérée comme la partie la plus difficile de la carte ?
Parce que le capteur impose des contraintes héritées. La cible d'impédance, l'adaptation des paires et le décalage (skew) inter-paires proviennent du capteur et de l'interface, et la liaison de capture est le premier endroit où une carte échoue silencieusement si ces éléments ne sont pas respectés.
Une carte peut-elle réussir un contrôle de base sur le banc et avoir tout de même une liaison haute vitesse faible ?
Oui. Une ligne avec un chemin de retour cassé ou une mauvaise adaptation peut transporter des erreurs de bits intermittentes qu'un contrôle fonctionnel de base peut laisser passer, puis montrer une corruption d'image ou des pertes de trames sous stress thermique ou EMI sur le terrain.
Les valeurs d'impédance et d'adaptation doivent-elles être reprises d'une carte précédente ?
En général, non. L'impédance exacte, l'adaptation intra-paire et la tolérance de décalage (skew) dépendent du capteur, de la révision de l'interface et de l'empilement (stackup), et il est préférable de les confirmer pour chaque conception plutôt que de les reporter.
Comment les interfaces hôtes sont-elles gérées au niveau de la carte ?
Les interfaces telles que GigE Vision, Camera Link, CoaXPress ou USB3 Vision sont examinées au niveau de l'identité pour le routage de la couche PHY, la famille de connecteurs, l'isolation et l'intégrité du signal. Le guide de la carte ne revendique ni le débit, ni la latence, ni la certification de l'interface.
Quel dossier rend la revue de la carte la plus utile ?
Des données de fabrication avec l'intention d'empilement (stackup intent), un placement qui expose les zones du capteur et de la PHY, un contexte de nomenclature (BOM) pour le capteur et les pièces haute vitesse, et des références mécaniques pour les connecteurs et le montage permettent ensemble à l'équipe de la carte de commenter le véritable problème d'intégrité.
Références publiques
High-Speed PCB Contexte de la page de support pour le routage haute vitesse, l'intégrité du signal et l'EMC au niveau de la carte.
PCB Impedance Control Contexte de la page de support pour la définition de l'impédance contrôlée par rapport à un empilement validé.
PCB Stack-Up Contexte de la page de support pour la construction de l'empilement et la planification de l'affectation des couches.
HDI PCB Contexte de la page de support pour les sorties haute densité (escapes) autour des capteurs à pas fin (fine-pitch), des PHY et des connecteurs.
Testing & Quality Contexte de la page de support pour le langage d'inspection, de validation et de planification des tests au niveau de la carte.
Informations sur l'auteur et la révision
- Auteur : Équipe éditoriale d'APTPCB
- Révision technique (Technical review) : Équipe de révision PCB pour l'imagerie et les interfaces à haute vitesse
- Portée de la révision (Review scope) : Intégrité de l'interface capteur au niveau de la carte, intention des lignes à haute vitesse et de l'empilement, partitionnement de l'alimentation et de l'horloge, ajustement de l'interface mécanique, et cohérence de la limite de validation (release-boundary).