
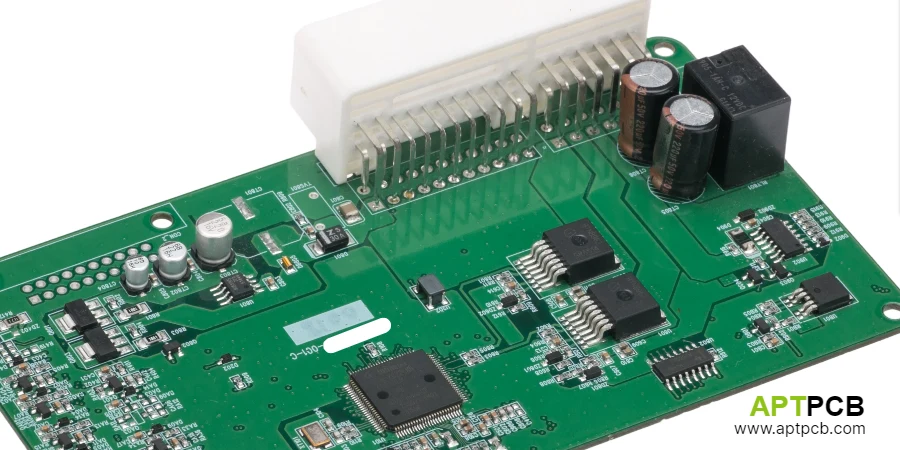
Un fabricant de PCB robotique ne commence pas uniquement par vérifier si une carte peut être produite. La première étape consiste à comprendre le rôle exact de la carte dans l’architecture robotique et les risques industriels associés.
La revue au niveau carte porte généralement sur :
- la famille de carte concernée : commande principale, interface moteur, capteurs, E/S ou alimentation ;
- l’empilage PCB, les zones de routage et les contraintes de fabrication ;
- la séparation des signaux sensibles, de la puissance et des communications ;
- l’intégration mécanique, les connecteurs et les contraintes d’assemblage ;
- les contrôles PCBA nécessaires avant mise en production.
Réponse rapide
Un fabricant de PCB contrôleur robotique examine principalement la faisabilité industrielle de la carte : empilage, routage, distribution cuivre, assemblage, contraintes mécaniques, revêtement, accès test et complétude du dossier de fabrication. Cette revue concerne la fabrication PCB/PCBA et ne remplace pas la validation du comportement complet du robot.
Pour une vue plus large du domaine, consultez d’abord PCB robotique. Cette page se concentre ensuite sur les décisions directement liées à la fabrication d’une carte contrôleur.
Dans quels cas un fabricant doit-il revoir une carte contrôleur robotique ?
Une plateforme robotique contient rarement une seule carte universelle. Chaque type de carte apporte des contraintes différentes.
| Famille de carte | Point principal de fabrication | Élément de revue recommandé |
|---|---|---|
| Carte de contrôle principale | Empilage multicouche, signaux mixtes, forte densité | Continuité des plans de référence, accès test, densité composants |
| Carte interface moteur ou servo | Connecteurs, chemins de courant, contraintes d’assemblage | Distribution cuivre, fixation connecteurs, séquence d’assemblage |
| Carte capteurs ou E/S | Signaux faibles, blindage, connectique | Séparation analogique, retours de courant, maintenance |
| Carte fond de panier ou interconnexion | Alignement mécanique, connecteurs carte-à-carte | Tolérances mécaniques, effort d’insertion |
| Carte distribution puissance | Gestion thermique, robustesse mécanique | Dissipation cuivre, maintien composants lourds, points de test |
Le premier choix industriel n’est donc pas seulement « fabriquer un PCB robotique ». Il consiste à identifier quelle carte est construite, quelle fonction elle remplit et quels risques doivent être maîtrisés.
Comment vérifier l’empilage et le routage d’une carte contrôleur robotique ?
La revue d’empilage concerne principalement la capacité du fabricant à produire une carte stable et inspectable.
Les points habituellement analysés sont :
- la séparation entre traitement numérique, mesure analogique, communication et puissance ;
- la continuité des plans de référence ;
- l’équilibre cuivre entre couches ;
- l’utilisation des vias et leur compatibilité avec la fabrication ;
- les zones nécessitant blindage, contact mécanique ou isolation.
La question industrielle essentielle est :
Le fichier de conception permet-il de fabriquer, assembler et contrôler la carte sans interprétation supplémentaire ?
Une revue DFM permet notamment d’identifier :
- les zones difficiles à inspecter ;
- les risques liés aux boîtiers à pas fin ;
- les interruptions de retour de courant ;
- les contraintes de fabrication liées aux densités élevées.
Pour préparer cette étape, consultez également Empilage PCB et Recommandations DFM.
Quels risques mécaniques affectent les cartes électroniques robotisées ?
Les cartes installées dans des robots peuvent être soumises aux vibrations, accélérations répétées et contraintes de maintenance.
Les points à vérifier sont :
- orientation des connecteurs par rapport aux faisceaux ;
- dégagements autour des trous de fixation, blindages et dissipateurs ;
- maintien des composants lourds ;
- contraintes liées au découpage panneau ;
- accès lors des opérations de réparation.
Tableau décisionnel : risque mécanique → action de fabrication
| Risque | Conséquence possible | Vérification recommandée |
|---|---|---|
| Composant lourd sans renfort | Fatigue des soudures | Prévoir maintien mécanique ou solution adaptée |
| Connecteur soumis aux efforts câble | Déformation ou fissure de liaison | Vérifier fixation et accès mécanique |
| Zone de blindage mal définie | Interférence avec assemblage | Définir précisément les zones interdites |
| Mauvaise accessibilité maintenance | Temps de reprise élevé | Vérifier démontage et accès test |
Une carte robotique ne doit donc pas seulement être soudable. Elle doit aussi être compatible avec son environnement mécanique prévu.
Comment l’assemblage PCBA et les tests sont-ils préparés ?
La fabrication PCBA transforme les intentions du concepteur en processus reproductible.
Une revue industrielle couvre généralement :
- placement des composants à pas fin ;
- équilibre thermique pendant le brasage ;
- inspection des assemblages cachés si nécessaire ;
- limites du vernis de tropicalisation ;
- accès aux sondes et aux programmations ;
- contrôles premier article.
Les tests à ce niveau concernent la fabrication et la couverture du processus, pas la démonstration des performances du robot complet.
Les ressources associées sont :
Que doit contenir un dossier de transfert vers un fabricant PCB robotique ?
Un dossier complet réduit les échanges d’interprétation et permet une vraie analyse des risques.
Checklist de préparation RFQ :
| Élément fourni | Pourquoi il est nécessaire |
|---|---|
| Gerber ou ODB++ | Analyse fabrication PCB |
| Empilage prévu | Validation des couches et matériaux |
| Nomenclature composants | Préparation assemblage |
| Fichier implantation | Placement et contrôle |
| Plan mécanique | Vérification boîtier, connecteurs et fixations |
| Notes assemblage | Gestion revêtement, renforts et zones interdites |
| Stratégie test | Préparation sondes, bancs et contrôles |
Avant fabrication série, cette documentation permet d’identifier ce qui est difficile à fabriquer, ce qui peut être mal assemblé et ce qui doit être corrigé avant lancement.
Demander une revue d’intégration mécanique et de fiabilité d’assemblage
Si votre carte contrôleur robotique comporte des signaux mixtes, des contraintes vibratoires, des connecteurs spécifiques ou des interfaces de blindage complexes, transmettez votre dossier de fabrication via Demande de devis avec vos fichiers Gerber ou ODB++, nomenclature, plans d’assemblage et contraintes mécaniques.
Une revue industrielle doit permettre de clarifier :
- les risques d’assemblage ;
- les contraintes mécaniques ;
- les besoins de test ;
- la méthode de fabrication adaptée.
FAQ
Cette revue évalue-t-elle la qualité des mouvements du robot ?
Non. Elle concerne uniquement les aspects PCB et PCBA : fabrication, assemblage, inspection et préparation industrielle.
Un fabricant PCB peut-il garantir une certification complète du robot ?
Non. La certification système et la validation fonctionnelle finale appartiennent au projet robotique global.
Les choix de blindage et de masse doivent-ils être analysés ?
Oui. Ils influencent directement la fabrication, l’assemblage et la clarté du dossier industriel.
Toutes les cartes contrôleur robotique nécessitent-elles un vernis de tropicalisation ?
Non. Le choix dépend de l’environnement, de l’exposition, de la maintenance prévue et des contraintes de masquage.
Quelle différence existe entre une carte principale et une carte interface capteur ?
La carte principale demande généralement une attention plus forte sur la densité, les signaux mixtes et les contrôles. La carte capteur demande davantage de discipline sur les signaux faibles, les connecteurs et le blindage.
Références publiques
Analog Devices, « MT-031: Grounding Data Converters and Solving the Mystery of AGND and DGND »
Référence sur la séparation des masses et les chemins de retour dans les systèmes mixtes.IPC-2581 Consortium, « What is IPC-2581? »
Référence sur l’échange de données industrielles pour fabrication et assemblage.HumiSeal, « Conformal Coatings »
Référence sur les choix et limites des revêtements de protection.Keysight, « In-Circuit Test Systems »
Référence sur la préparation des stratégies de test PCBA.
Pages associées APTPCB
- PCB robotique
- Empilage PCB
- Recommandations DFM
- Tests et qualité
- Vernis de tropicalisation PCB
Informations auteur et revue
- Auteur : équipe contenu solutions industrielles APTPCB
- Revue technique : équipe fabrication PCB, processus PCBA et ingénierie DFM