
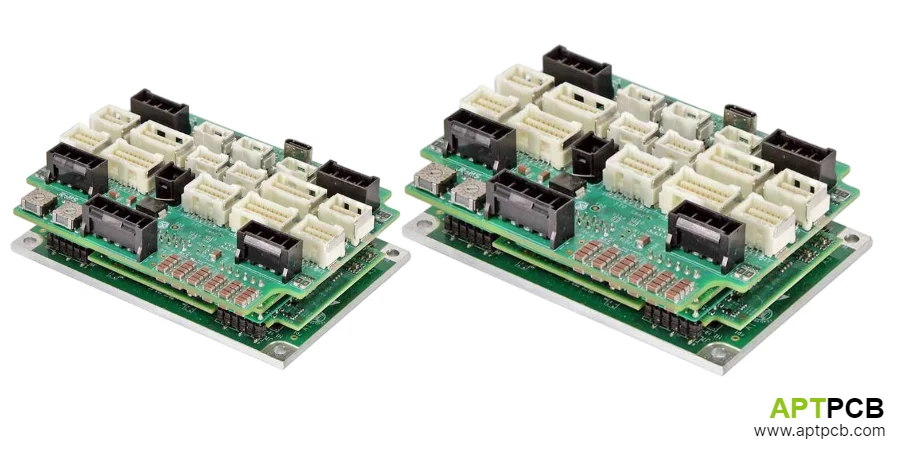
Un PCB de variateur servo relie trois domaines qui se perturbent mutuellement : la commutation de puissance, la mesure précise du courant et de la position, puis la commande déterministe. Sa qualité ne se juge donc pas à une fréquence PWM, une épaisseur de cuivre ou une résolution de codeur prises isolément. Elle se démontre en reliant chaque exigence de mouvement à une contrainte de circuit, une règle de layout et une preuve mesurable.
Ce guide aide les concepteurs, ingénieurs puissance/CEM, équipes NPI-qualité et acheteurs à préparer cette chaîne de décision. Les valeurs finales restent propres au moteur, au bus continu, au profil de mouvement, aux semi-conducteurs, au refroidissement, à l’installation et aux normes contractuelles du produit.
Points clés
- Commencez par le profil de mouvement, le moteur, le bus, le retour de position, l’environnement et l’état sûr ; le stackup vient après.
- Budgétez séparément l’erreur, la latence et le bruit de la mesure de courant et du codeur. Une haute résolution nominale ne garantit pas la précision de mouvement.
- Dessinez les boucles de commutation et leurs retours avant de router. La surface et l’inductance des boucles critiques comptent plus qu’une règle générale de largeur de piste.
- Traitez puissance, gate drive, mesure, logique, communication, châssis et barrières comme des zones couplées avec des points de passage contrôlés.
- Vérifiez régénération, surtension bus, précharge/décharge, court-circuit et perte de retour comme un problème d’énergie, pas seulement comme des défauts firmware.
- Une fonction STO ou une architecture redondante n’est pas validée par la seule fabrication du PCB. L’intégrateur conserve l’analyse de risque et la validation système.
- Pour comparer des offres, imposez le même dossier : stackup, cuivre fini, tolérances, composants critiques, inspections, étalonnage, test fonctionnel, données brutes et règles de changement.
Quelles exigences faut-il figer avant le schéma ?
Le bon point de départ est une spécification mesurable, pas une carte de référence. Chaque exigence doit avoir un propriétaire, une condition de pire cas et une méthode de preuve.
| Exigence système | Traduction vers le PCB | Donnée d’entrée à figer | Preuve attendue |
|---|---|---|---|
| couple et courant dynamique | plage et bande utile de mesure, chemin de puissance, protection | courant continu/crête, durée, fréquence de répétition, inductance moteur | erreur de chaîne, forme d’onde, déclenchement et profil thermique |
| précision et stabilité de mouvement | qualité du retour, latence, jitter, horloges et alimentation analogique | type de codeur, débit/fréquence, câble, résolution utile, cycle de commande | budget temporel, taux d’erreur, bruit et essai de trajectoire |
| vitesse et régénération | tension bus, condensateurs, chemin de retour d’énergie, freinage | inertie, vitesse, temps de décélération, source DC et absorbeur d’énergie | excursion du bus, énergie dissipée/récupérée et marges thermiques |
| environnement CEM | filtres, châssis, blindages, zones et retours | longueur/type de câble, mise à la terre, armoire, environnement visé | plan d’essai conduit/rayonné dans la configuration représentative |
| sécurité électrique | isolation, espacements, composants et mécanique | tensions, transitoires, altitude, pollution, catégorie et type d’isolation | revue d’isolation et essais selon le référentiel invoqué |
| fonction de sécurité | voies, diagnostics, état sûr et indépendance | fonction requise, architecture système, temps de réaction, niveau cible | analyse de sécurité, injection de défauts et validation système |
| disponibilité industrielle | diagnostic, testabilité, remplacement et traçabilité | durée de vie, stratégie de réparation, données série, composants à risque | couverture DFT/FCT, journal de défauts et dossier de changement |
Ne convertissez pas directement « codeur 20 bits » en précision mécanique ni « réseau temps réel » en synchronisme garanti. Le jeu mécanique, la rigidité, le capteur, le traitement, l’asservissement et le cycle réseau participent tous au résultat.
Comment partitionner un PCB de servocommande ?
La partition doit empêcher les courants de commutation et leurs champs de partager par accident le chemin des mesures, des horloges ou des communications. Une séparation visuelle sans maîtrise des retours n’est pas une isolation fonctionnelle.
| Zone | Boucle ou chemin critique | À tenir éloigné | Point de passage à contrôler | Vérification de revue |
|---|---|---|---|---|
| pont de puissance et bus DC | condensateur local → interrupteurs → phase → retour | codeur, référence ADC, oscillateur, réseau | mesure de phase/bus, alimentation gate driver | boucle minimale, courant pulsé, marge de commutation |
| commande de grille | driver → grille → source/Kelvin → driver | entrées analogiques et paires différentielles | isolation, alimentation isolée, retour de défaut | résistance/impédance de grille, retour Kelvin, immunité dv/dt |
| mesure de courant/tension | capteur/shunt → amplificateur → filtre → ADC | nœuds de commutation et retours de puissance | barrière éventuelle et masse de référence | erreur totale, saturation, récupération et fenêtre d’échantillonnage |
| codeur/résolveur | connecteur → protection → récepteur → traitement | phases moteur, freinage et inductances | châssis/blindage, isolation, terminaison | mode commun, erreur de ligne, perte de signal et latence |
| logique/horloges | alimentation → MCU/DSP/FPGA → mémoire | bords de carte bruyants et chemin de défaut | PWM, déclenchement ADC, watchdog | jitter, séquence d’alimentation et état au reset |
| réseau et E/S | connecteur → protection → PHY/transceiver | gate drive et bus DC | châssis, isolement, référence locale | impédance, décharge ESD, erreurs de communication |
| sécurité | entrées sûres → logique/diagnostic → inhibition | fonctions non sûres non maîtrisées | frontières de voies et retours de diagnostic | indépendance, défaut unique et état sans alimentation |
Pour les paires rapides, les horloges et les interfaces déterministes, utilisez une géométrie de stackup contrôlée et des retours continus ; la page sur la conception de PCB haute vitesse couvre ces mécanismes. Le stackup multicouche doit être convenu avec le fabricant avant de finaliser les largeurs et espacements.
Comment concevoir l’interface codeur sans perdre l’information utile ?
Le choix du retour de position fixe le récepteur, la protection, la terminaison, l’horloge, l’isolation et les scénarios de défaut. La bonne interface est celle qui conserve l’information dans le câble et l’environnement réels, pas celle qui possède la résolution nominale la plus élevée.
| Retour | Risque PCB dominant | Décision de conception | Essai utile |
|---|---|---|---|
| incrémental différentiel | fronts manqués, déséquilibre, bruit de mode commun | terminaison selon câble/récepteur, hystérésis, filtrage compatible avec la fréquence maximale | balayage fréquence/câble, bruit injecté, compteur d’erreurs |
| absolu série | intégrité de trame, délai, horloge et alimentation capteur | transceiver conforme au protocole, budget de délai, protection et séquence d’alimentation | erreurs CRC/trame, démarrage, coupure/reprise et pire longueur de câble |
| sin/cos analogique | gain/offset/phase, bruit et diaphonie | chaîne analogique appairée, référence stable, calibration et routage symétrique | erreur angulaire sur amplitude, fréquence, température et câble |
| résolveur | excitation, couplage, démodulation et isolement | séparation excitation/réception, filtrage et diagnostic amplitude/phase | erreur angulaire, rupture/court-circuit et immunité au champ de puissance |
| capteurs Hall | résolution limitée, ordre de phase et fronts parasites | seuils/hystérésis, protections et corrélation avec phases | démarrage, inversion, perte d’un canal et commutation sous bruit |
Prévoyez des points de mesure non intrusifs pour l’alimentation du capteur, le signal reçu, les erreurs de protocole et la latence jusqu’au calcul. La checklist de carte d’interface codeur approfondit le câblage et les types de retour ; cette page reste centrée sur leur intégration au variateur.
Comment établir le budget de mesure de courant et de latence ?
La mesure de courant doit rester exploitable pendant les conditions de commutation réelles. Un capteur précis sur sa fiche technique peut devenir inutilisable si la plage, le mode commun, la récupération, le filtre ou l’instant d’échantillonnage sont mal coordonnés.
| Contribution | Question à fermer | Donnée à calculer ou mesurer |
|---|---|---|
| élément primaire | shunt, capteur magnétique ou mesure intégrée convient-il à la plage et à l’isolation ? | gain, dérive, pertes, bande utile et surcharge |
| amplificateur/isolateur | reste-t-il linéaire pendant dv/dt et défaut ? | erreur de gain/offset, CMTI selon conditions, saturation et récupération |
| filtre analogique | réduit-il le bruit sans masquer la dynamique utile ? | fonction de transfert, délai de groupe, tolérances et réponse au transitoire |
| ADC et référence | la plage et le bruit permettent-ils le couple minimal demandé ? | LSB utile, ENOB mesuré, référence, synchronisation et aperture jitter |
| déclenchement PWM | l’échantillon évite-t-il les commutations et fenêtres invalides ? | position du trigger, blanking, cas de faible rapport cyclique |
| traitement | calcul, communications internes et mise à jour PWM respectent-ils le budget ? | latence min/max, jitter et comportement en surcharge CPU |
| calibration | quelles erreurs sont corrigées et à quelle température ? | coefficients, limites, traçabilité et critères de recalibration |
Établissez un budget d’erreur aux points de fonctionnement pertinents, pas uniquement à température ambiante et courant nominal. Corrélez ensuite mesure électrique, couple et réponse du système sur le banc prévu.
Comment router les boucles de puissance, de grille et de régénération ?
Commencez par dessiner les chemins de courant dans chaque état : commutation haut/bas, roue libre, freinage, régénération, précharge, décharge et court-circuit. Le placement des condensateurs, interrupteurs, drivers et retours découle de ces boucles.
- Placez la capacité haute fréquence au plus près du pont afin de réduire la boucle de commutation.
- Séparez le retour de puissance du retour de commande de grille et utilisez le retour Kelvin quand le composant et l’architecture le permettent.
- Gardez le nœud de commutation compact et loin des barrières, connecteurs de codeur, références et couches de signaux sensibles.
- Dimensionnez conducteurs, vias, plans et interfaces mécaniques à partir du courant, de la durée, du cycle, de la température et de la construction réelle.
- Vérifiez le chemin de régénération jusqu’à la source, au condensateur ou au dispositif de freinage ; précisez qui absorbe l’énergie et dans quelles limites.
- Mesurez les transitoires avec une boucle de sonde adaptée et un point de référence prévu ; une mesure mal raccordée peut créer le signal observé.
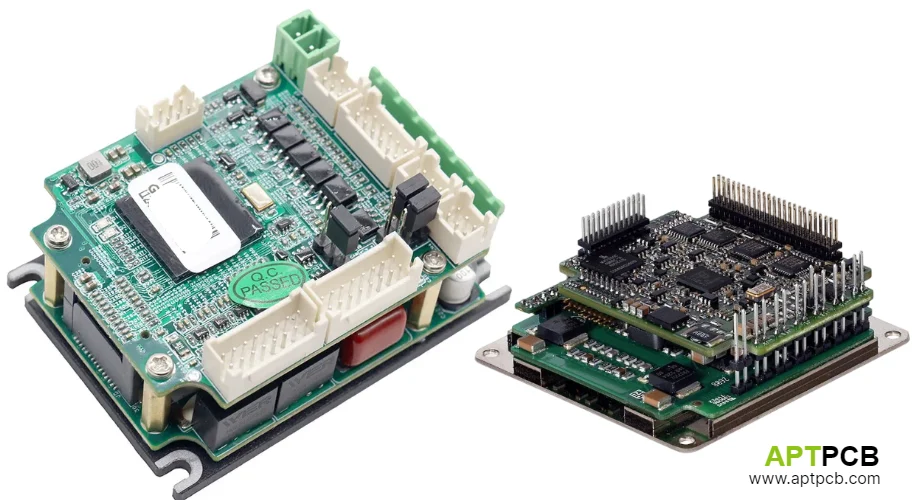
Le guide PCB pour variateur de fréquence détaille les fondamentaux communs de puissance. Pour un servo, ajoutez les contraintes de retour de position, de latence, d’inversion rapide et de profil de mouvement.
Comment fermer le budget thermique sur un profil de mouvement ?
Un courant de crête n’a de sens qu’avec sa durée, sa répétition, la température initiale et le chemin de refroidissement. Le calcul thermique doit donc utiliser le cycle de mission complet et être corrélé au prototype dans sa mécanique représentative.
| Élément | Entrée nécessaire | Sortie de conception | Validation |
|---|---|---|---|
| semi-conducteurs | pertes conduction/commutation selon courant, tension et température | température de jonction et marge | formes d’onde + thermocouple/estimation corrélée |
| condensateurs bus | courant d’ondulation, fréquence, température, durée de vie visée | échauffement et durée de vie calculée | température boîtier, courant et ESR |
| cuivre/vias | courant continu et transitoire, épaisseur finie, stackup, convection | chute de tension et élévation thermique | coupon/résistance et cartographie thermique |
| joints et boîtiers | puissance dissipée, voiding, interface thermique, cyclage | contrainte d’assemblage et inspection | rayons X/coupe si applicable, cyclage représentatif |
| dissipateur/boîtier | pression, planéité, matériau d’interface, flux d’air | résistance/impédance du chemin réel | essai dans l’orientation et l’airflow spécifiés |
N’imposez pas « 3 oz », une température de jonction ou une résistance thermique universelle. Demandez au contraire le modèle, les hypothèses, la construction cotée et les données de corrélation. La page sur les PCB à gestion thermique renforcée présente les options de construction à évaluer.
Comment traiter isolation, CEM et sécurité fonctionnelle ?
Ces trois sujets se croisent sur le PCB mais ne se remplacent pas. Une barrière qui passe un essai diélectrique peut rester vulnérable aux transitoires de mode commun ; une entrée STO câblée ne prouve pas la performance de sécurité de la machine.
| Sujet | Responsabilité PCB/PCBA | Preuve au niveau carte | Responsabilité produit/système |
|---|---|---|---|
| isolation électrique | construction, espacements, composants, rainures et propreté conformes au dossier | inspection, coupon, essai spécifié et traçabilité | choix du référentiel, paramètres d’isolation et validation finale |
| émissions/immunité CEM | zones, retours, filtres, châssis, connecteurs et répétabilité d’assemblage | mesures préconformité et contrôles de production convenus | essai avec câbles, moteur, boîtier, filtre et installation représentatifs |
| STO/fonctions sûres | assembler les voies, barrières et diagnostics selon données contrôlées | test électrique/fonctionnel défini, sérialisation et enregistrement | architecture, analyse de défaillance, logiciel, diagnostic et validation de sécurité |
| cybersécurité industrielle | composants et interfaces conformes à l’architecture produit | programmation, identité et contrôles de fabrication convenus | menace, mises à jour, accès, réseau et cycle de vie du système |
Utilisez l’édition contractuelle d’IEC 61800-3 pour la CEM, d’IEC 61800-5-1 pour la sécurité électrique/thermique/énergétique et d’IEC 61800-5-2 pour un variateur relatif à la sécurité. Selon la machine, ISO 13849-1 ou IEC 62061 peut aussi gouverner la fonction de commande liée à la sécurité. Le propriétaire du produit doit confirmer l’applicabilité et les critères.
Quel plan de validation faut-il prévoir du PCB au mouvement chargé ?
La validation efficace progresse du défaut de fabrication vers le risque système. Aucun essai unique ne couvre à la fois assemblage, commutation, asservissement, CEM, thermique et sécurité.
| Niveau | Objectif | Exemples de preuves | Ce que ce niveau ne prouve pas seul |
|---|---|---|---|
| PCB nu | construction et réseaux conformes | test électrique, impédance/coupon, microsection ou contrôles spéciaux requis | soudabilité finale, performance du variateur |
| PCBA hors tension | placement, joints, polarité et défauts cachés | SPI/AOI, rayons X ciblés, inspection et traçabilité | comportement sous tension/charge |
| mise sous tension limitée | rails, séquence, consommation et programmation | alimentation limitée, télémétrie, test logique et communications | commutation à l’énergie nominale |
| étage de puissance contrôlé | gate drive, dead time, mesure, protections et transitoires | formes d’onde, injection, double-pulse ou banc adapté au design | stabilité du mouvement et CEM système |
| boucle fermée | capteur, sens de phase, contrôle et défauts | moteur/dynamomètre, trajectoire, perte de retour et régénération | durée de vie ou sécurité certifiée |
| environnement/système | performance dans le cas d’usage | thermique, CEM, vibrations, humidité et défauts selon le plan produit | conformité hors configuration testée |
Définissez les limites d’instrumentation, l’incertitude, les points de mesure, les états logiciels et les critères avant de construire le banc. Pour la production, reliez chaque numéro de série à la version firmware, aux coefficients de calibration et au résultat brut. Le guide sur le test des PCB de pilote de servomoteur complète cette stratégie.
Comment diagnostiquer les défaillances les plus fréquentes ?
| Symptôme | Hypothèses à départager | Mesure discriminante | Action de conception possible |
|---|---|---|---|
| déclenchement surintensité aléatoire | bruit mesure, saturation, mauvais trigger, vrai shoot-through | courant avec sonde adaptée + sortie capteur + gates synchronisés | revoir boucle gate/power, fenêtre ADC, filtre ou seuil temporisé |
| erreur codeur à l’accélération | mode commun, blindage, alimentation capteur, terminaison ou connecteur | compteur d’erreurs corrélé au courant de phase et au câble | revoir entrée, châssis, retour, protection et séparation |
| surtension bus à la décélération | énergie non absorbée, capacité/ESR, freinage tardif ou source non réceptive | tension/courant bus et état du freinage pendant le profil | redimensionner chemin d’énergie et stratégie de décélération |
| échauffement asymétrique | commande de grille, partage de courant, joint, cuivre ou refroidissement | Vgs/Vds, pertes calculées, rayons X et carte thermique | corriger placement, gate loop, assemblage ou interface thermique |
| oscillation ou bruit moteur | erreur de mesure, latence, résolution utile, paramètres ou mécanique | spectre, latence, courants dq et réponse boucle ouverte/fermée | corriger chaîne de mesure/layout puis retuner la commande |
| erreurs réseau pendant PWM | retour commun, alimentation PHY, horloge ou couplage | erreurs trame + alimentation/horloge + courant commuté | revoir zones, référence, filtre, blindage ou isolation |
| STO ne passe pas l’injection de défaut | voie commune, diagnostic incomplet, mauvais état de reset | matrice de défauts et chronologie des deux voies | revoir architecture avec le responsable sécurité |
N’acceptez pas une correction fondée uniquement sur la disparition du symptôme. Conservez les formes d’onde avant/après, la configuration, la température, le moteur, le câble et le lot de carte afin de prouver la cause.
Quelles données DFM et DFT transmettre au fabricant ?
Le fabricant peut contrôler la répétabilité de la carte uniquement si le dossier distingue exigences de dessin, notes d’assemblage, contrôles spéciaux et critères de test.
- Gerber/ODB++ ou IPC-2581, fichier de perçage, netlist, dessin de fabrication et dessin d’assemblage contrôlés ;
- stackup proposé, cuivre de base et fini, épaisseurs diélectriques, matériaux, impédances et coupons ;
- tableau des tensions, classes de réseaux, barrières, espacements et zones interdites ;
- BOM avec MPN, variantes autorisées, composants sensibles à l’humidité, au lavage, à la chaleur ou à la contrefaçon ;
- exigences de pâte, pochoir, profils, voiding/inspection et interfaces thermiques fondées sur les composants réels ;
- plan des points de test, accès mécanique, connecteurs de programmation et séquence de mise sous tension ;
- firmware de production, clés/identités si applicables, coefficients et procédure de calibration ;
- procédure ICT/FCT, schémas du banc, instrumentation, limites, données brutes et traitement des échecs ;
- sérialisation, traçabilité lot/composants, CoC, rapport premier article, NCR et durée de conservation ;
- liste des caractéristiques clés et modifications nécessitant notification ou requalification.
Utilisez les directives DFM APTPCB pour structurer le paquet, puis faites confirmer par devis les points qui dépendent de la construction et du processus choisis.
Comment comparer des fournisseurs et le coût réel ?
Une offre moins chère peut simplement exclure le coupon d’impédance, les inspections ciblées, le banc, l’étalonnage ou la traçabilité. Normalisez le périmètre avant de comparer.
| Poste | Question fournisseur | Livrable comparable | Effet coût/délai à isoler |
|---|---|---|---|
| PCB | la construction cotée correspond-elle au stackup, cuivre fini et contraintes d’isolation ? | stackup approuvé, tolérances et rapport/coupon requis | matériau, cuivre, couches, contrôles spéciaux |
| composants | comment sont gérés MPN critiques, substitutions et obsolescence ? | BOM validée et déclaration de changement | disponibilité, MOQ, date code et seconde source |
| assemblage | quelles règles couvrent boîtiers de puissance, interfaces thermiques et composants isolés ? | plan process, inspection et critères convenus | pochoir, profil, rayons X, reprise |
| test/calibration | qui fournit le banc, le moteur/charge, le firmware et les limites ? | NRE séparé, temps de cycle, données par série | développement, maintenance, consommables et débit |
| qualité | quelles données sont livrées et combien de temps sont-elles gardées ? | FAI, CoC, résultats, NCR et traçabilité | reporting, audit et stockage |
| changement | quelles modifications déclenchent accord client ? | PCN, analyse d’impact et plan de requalification | risque de redémarrage NPI et validation |
Les principaux inducteurs de coût sont la construction du PCB, le cuivre et les matériaux spéciaux, la complexité/masse thermique des composants, les inspections ciblées, le banc et son temps de cycle, la calibration, les lots/volumes et les documents de qualité. Demandez-les séparément au lieu d’accepter un prix unitaire opaque.
Quand faut-il requalifier le PCB de variateur servo ?
| Modification | Risque associé | Revue ou essai à rouvrir |
|---|---|---|
| transistor, diode, gate driver ou passifs de grille | commutation, pertes, dead time et CEM | formes d’onde, protections, thermique et préconformité |
| capteur de courant/isolateur/référence ADC | erreur, latence, CMTI et calibration | budget d’erreur, transitoires et coefficients |
| codeur, transceiver, connecteur ou câble | intégrité, délai, blindage et défauts | SI, erreurs, CEM et scénarios rupture/court-circuit |
| stackup, cuivre, matériau ou fabricant PCB | impédance, résistance, thermique et isolation | coupon, coupe/FAI et essais affectés |
| pochoir, alliage, profil ou site PCBA | joint, voiding, planéité et thermique | inspection, corrélation et FCT |
| firmware de commande ou sécurité | timing, protections, diagnostic et état sûr | régression, injection de défauts et validation applicable |
| moteur, bus, inertie, freinage ou refroidissement | courant, régénération, stabilité et température | profil chargé, bus, thermique et réglage |
| banc, instrumentation ou limites | faux rejet/acceptation et continuité des données | MSA/corrélation et golden units |
Une requalification peut être ciblée, mais sa portée doit découler d’une analyse d’impact documentée et rester liée à la configuration de référence.
Que doit contenir une RFQ de PCB/PCBA pour servovariateur ?
Pour obtenir une revue DFM et une offre comparable, transmettez :
- architecture fonctionnelle, schémas, layout, fichiers de fabrication/assemblage et BOM contrôlée ;
- moteur(s), tension bus, courant continu/crête avec durée, profil de mouvement et stratégie de régénération ;
- type de codeur/résolveur, protocole, câble, alimentation, fréquence/débit et scénarios de défaut ;
- topologie, fréquence de commutation prévue, composants de puissance/gate drive et interfaces thermiques ;
- environnement, altitude, température, vibration, humidité, boîtier, airflow, câbles et installation CEM ;
- référentiels, éditions, classes et exigences client réellement invoqués ;
- stackup, cuivre fini, impédances, barrières, finition, tolérances mécaniques et caractéristiques clés ;
- inspection, test électrique PCB, AOI/rayons X ciblés, programmation, calibration, ICT/FCT et critères d’acceptation ;
- volumes prototype/pilote/série, panelisation, variantes, sérialisation, données et documents qualité ;
- liste des substitutions interdites, règles PCN et déclencheurs de requalification.
APTPCB peut examiner la fabricabilité, la construction PCB, l’assemblage et le périmètre de test documenté. La validation du contrôle de mouvement, de la CEM installée, de la sécurité électrique et des fonctions sûres reste sous la responsabilité du propriétaire du produit et de l’intégrateur dans la configuration qualifiée.
Questions fréquentes
Quelle est la différence entre un PCB de variateur servo et un PCB VFD ?
Les deux commutent une puissance moteur, mais le servovariateur ferme généralement des boucles de courant, vitesse et position avec un retour précis et un timing déterministe. Un VFD peut privilégier la variation de vitesse sans les mêmes exigences de trajectoire, de codeur et de dynamique. Le besoin réel dépend de l’architecture.
Combien de couches faut-il pour un PCB de variateur servo ?
Il n’existe pas de nombre universel. Il dépend des tensions, courants, barrières, retours continus, impédances, densité, thermique et séparation des zones. Faites proposer le stackup par le fabricant, puis vérifiez chaque contrainte avant le routage final.
Un cuivre plus épais résout-il le problème de courant et de température ?
Pas à lui seul. Le cuivre réduit une partie de la résistance, mais la largeur, les vias, les étranglements, les joints, les composants, le dissipateur, l’airflow et le cycle de mission gouvernent aussi la température. Validez la construction cotée sur le profil réel.
Comment empêcher la PWM de perturber le codeur ?
Réduisez les boucles et nœuds de commutation, contrôlez les retours, raccordez correctement châssis/blindage, séparez les zones et choisissez protection/terminaison adaptées au câble et au récepteur. Vérifiez ensuite le compteur d’erreurs pendant les pires accélérations et régénérations.
Le STO peut-il être validé pendant le test PCBA ?
Le test PCBA peut vérifier les voies, diagnostics et sorties prévus par une procédure contrôlée. Il ne suffit pas à valider la fonction de sécurité complète, qui comprend architecture, analyse de risque, logiciel, actionneur, intégration machine et essais de défaut selon le référentiel applicable.
Faut-il tester le variateur avec un vrai moteur ?
La mise sous tension et plusieurs contrôles peuvent employer des charges ou simulateurs sûrs. Toutefois, la boucle fermée, la régénération, certains défauts, la stabilité et la thermique doivent être corrélés avec un moteur, une inertie et un refroidissement représentatifs du produit.
Quels résultats faut-il enregistrer par numéro de série ?
Au minimum, version PCB/BOM/firmware, coefficients de calibration, banc et version de procédure, valeurs mesurées critiques, résultats de programmation/communication/protection, statut final, retest/réparation et lots de composants exigés par le plan de traçabilité.
Qu’est-ce qui rend deux devis de PCBA servo réellement comparables ?
Le même stackup, la même BOM et politique de substitution, les mêmes inspections, le même périmètre de test/calibration, les mêmes données et documents, les mêmes volumes/variantes et les mêmes règles de changement. Sinon, le prix unitaire compare des livrables différents.
Normes et sources techniques
- IEC 61800-3, systèmes d’entraînement électrique de puissance à vitesse variable — exigences CEM et méthodes d’essai dans le périmètre de l’édition invoquée.
- IEC 61800-5-1, systèmes d’entraînement électrique de puissance à vitesse variable — exigences de sécurité électrique, thermique et énergétique.
- IEC 61800-5-2, systèmes d’entraînement électrique de puissance à vitesse variable relatifs à la sécurité — cadre des fonctions de sécurité du variateur.
- ISO 13849-1 et IEC 62061 — systèmes de commande de machines relatifs à la sécurité, selon l’architecture et le référentiel du projet.
- IEC 61000-4-x — méthodes d’essai d’immunité applicables lorsque leurs niveaux, ports, couplages, modes et critères sont définis.
- IPC-2221 et normes sectionnelles applicables — règles génériques de conception PCB à compléter par les conditions électriques, environnementales et de construction réelles.
- IPC-6012, IPC-A-600, J-STD-001 et IPC-A-610 — fabrication/acceptation PCB et assemblage uniquement lorsque l’édition, la classe et les critères sont contractuels.
- Texas Instruments, TIDM-SERVODRIVE — architecture de référence ouverte pour servovariateur industriel, à adapter au produit.
- Fiches techniques et guides de layout des semi-conducteurs, drivers, isolateurs, capteurs, récepteurs de codeur et connecteurs effectivement sélectionnés.
Auteur et revue technique
Ce guide a été préparé et revu par l’APTPCB Engineering Team pour les équipes de conception, puissance/CEM, NPI, qualité et achats. Transmettez votre paquet contrôlé via le formulaire de contact APTPCB afin d’obtenir une revue de fabricabilité et une offre portant sur le périmètre PCB, PCBA et test demandé.