
Robotik / Bewegung, Rückmeldung, Steuerung
Roboterelektronik.Den Regelkreis schließen.
Controller-, Antriebs-, Sensor- und Leistungsplatinen arbeiten in einer Maschine zusammen. Prüfen Sie die Fertigungsanforderungen im Zusammenhang mit Bewegung, Rückmeldung und Integration.
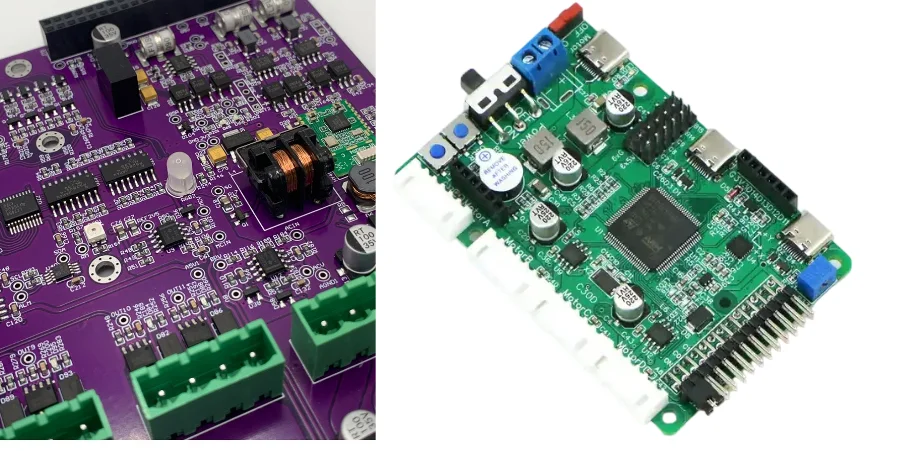
01 / Durch den Regelkreis
Erfassen. Entscheiden. Antreiben.
- 01
Maschinenzustand erfassen
Encoder, IMUs, Kameras und Abstandsschnittstellen liefern Rückmeldung und Umgebungsdaten.
- 02
Reaktion koordinieren
Controller verbinden Echtzeitverarbeitung, Feldbus, I/O und Bewegungskoordination.
- 03
Antreiben und rückmelden
Leistungsstufen liefern Motorstrom; Rückmeldung und Kommunikation schließen den Regelkreis.
Robotik-PCB-Auswahl nach Subsystem und dominantem Risiko
| Subsystem | Dominantes Fertigungsrisiko | Erforderliche RFQ-Eingabe | Passender Freigabenachweis |
|---|---|---|---|
| Controller / Compute | BGA/QFN-Lötstellen, Power-Sequencing, High-Speed-Referenzlagen und thermische Pfade | Stack-up, Impedanzklassen, Package-Daten, Power-Rail-Liste und Testzugang | DFM/DFT-Freigabe, SPI/AOI, packagebezogenes Röntgen und vereinbarter Funktionstest |
| Servo / Motor Drive | Hohe Schaltströme, Hotspots, Isolation, Gate-Loop-Geometrie und Motorstörungen | Arbeits- und Transientenspannung, Lastprofil, Kupferaufbau, Isolation und thermische Schnittstelle | Stack-up-/Layoutfreigabe, elektrische Prüfung und kundendefinierter Last- oder FCT-Nachweis |
| Sensor / Vision | Low-Noise-Signale, Taktkopplung, Kalibrierzugang und empfindliche Steckverbinder | Sensorinterface, Bandbreite, Massekonzept, Kalibrier- und Sauberkeitsanforderung | Sichtprüfung, elektrische Netzkontrolle und vereinbarter Sensor- oder Kalibrierablauf |
| Kommunikation | Impedanz, Isolation, Schutzbeschaltung, Taktpfade und Connector-Pinout | CAN/CANopen-, EtherCAT-, PROFINET-, RS-485- oder Ethernet-Vorgaben samt Testgrenzen | Impedanznachweis nach Auftrag, elektrische Prüfung und kundenseitige Protokollvalidierung |
| Safety-I/O / EOAT | Kanaltrennung, Diagnosepfade, I/O-Schutz und Variantenverwechslung | Schaltplan, Sicherheitsanforderungen, I/O-Matrix, Lasten, Steckverbinder und Prüfrezept | Konfigurationsnachweis und vereinbarter elektrischer/Funktionstest; System-Safety separat |
| Batterie / DC/DC / Laden | Strompfade, Wärme, Creepage/Clearance, Messketten und Ladeanschlüsse | Zellchemie, Spannungsbereich, Stromprofil, Schutzkonzept, Temperaturpunkte und Lasttest | Fertigungsprüfung plus kundendefinierte Funktions-, Lade- und Systemqualifikation |
Scrollen Sie in der Tabelle, um alle Spalten zu sehen.
Sechs Kontrollen für Robotik-Systeme mit mehreren Boards
Gemeinsame Baseline
Connector- und Harness-Matrix
Power-up und Sequencing
Firmware und Programmierung
Varianten und DNP-Regeln
Serien- und Losdaten
02 / An Gelenk und Rad
Schaltleistung neben empfindlicher Rückmeldung.
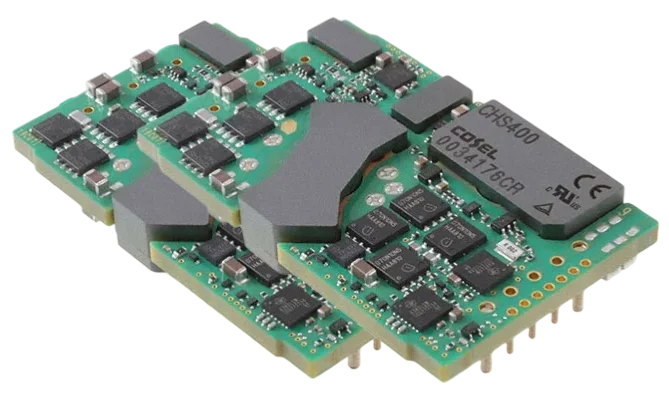
Stack-up, Strompfade und Schutzprozesse projektspezifisch festlegen
Typische Robotik-PCBA-Ausfallrisiken und objektive Nachweise
| Risiko | Mögliche Ursache | Präventiver Kontrollpunkt | Objektiver Nachweis |
|---|---|---|---|
| Verdeckter BGA-/QFN-Lötdefekt | Pastenauftrag, Pad-Design, Reflow, Voids oder Package-Geometrie | Stencil-, DFM- und Profilprüfung sowie packagebezogener Inspektionsplan | SPI, AOI und Röntgen im vereinbarten Umfang |
| Überhitzter Strompfad | Unvollständiges Lastprofil, zu kleiner Kupferquerschnitt oder unklare thermische Anbindung | Strom-, Duty-Cycle-, Kupfer- und Temperaturannahmen vor Layout-/Stack-up-Freigabe | Designfreigabe und kundendefinierter Last-/Temperaturtest |
| Motorstörung im Sensor- oder Datenpfad | Rückstromführung, Schaltflanken, Referenzlagen, Isolation oder Connector-Belegung | Power-/Signalzonierung, Massekonzept und Schnittstellenprüfung | Impedanz-/Netznachweis nach Auftrag und System-EMV-Validierung beim Kunden |
| Intermittierender Connector-Fehler | Pinout-, Orientierung-, Löt- oder mechanische Integrationsabweichung | Freigegebene Connector-/Harness-Matrix und mechanische Bezugspunkte | AOI/Röntgen nach Geometrie, elektrische Prüfung und System-Stecktest |
| Rückstand, Leckstrom oder Coating-Defekt | Flux, Reinigung, Feuchte, ungeeignete Maskierung oder Materialunverträglichkeit | Sauberkeits-, Reinigungs- und Coating-Spezifikation | Sauberkeits- oder Coating-Inspektion, wenn vereinbart |
| Falsche Hardware-/Firmware-Kombination | Unklare Revision, Variantenmix, ungeprüfte Alternative oder falsches Image | Gesperrte Baseline und dokumentierter Änderungsworkflow | Kennzeichnung, Programmlog, Prüfrezept- und Revisionsnachweis nach Auftrag |
Scrollen Sie in der Tabelle, um alle Spalten zu sehen.
03 / Energie für mobile Plattformen
Leistungsanforderungen in den RFQ-Daten festhalten.
RFQ-Checkliste für Robotik-PCB- und PCBA-Projekte
| Eingabepaket | Benötigte Angaben | Warum es vor Freigabe nötig ist |
|---|---|---|
| PCB-Fertigungsdaten | Gerber, ODB++ oder IPC-2581, Bohrdaten, Netzliste, Zeichnung, Stack-up und Panelvorgabe | Definiert Geometrie, Material, Impedanz, Oberfläche und elektrische Prüfung |
| PCBA-Daten | BOM/AVL, CPL, Bestückungszeichnung, DNP- und Variantenregeln | Reduziert das Risiko von Bauteil-, Orientierungs- und Variantenfehlern |
| Elektrische und thermische Lasten | Spannungen, Transienten, Ströme, Duty Cycle, Verlustleistung, Kühl- und Isolationskonzept | Steuert Kupferaufbau, Abstände, Material- und Prüfentscheidungen |
| Schnittstellen und Mechanik | Protokolle, Impedanzklassen, Connector-/Harness-Matrix, mechanische Bezugspunkte, Bauteilhöhen und Gehäusegrenzen | Liefert die Grundlage zur Prüfung der boardübergreifenden Integration und des Testzugangs |
| Firmware und Programmierung | Image, Version, Tool, Schlüsselbereitstellung, Programmierpunkte und Verifikationsregel | Bindet den Softwarestand eindeutig an Hardware und Prüfrezept |
| Prüf- und Abnahmeplan | SPI/AOI/Röntgen-Ziele, ICT/Flying-Probe/FCT-Grenzen, Fixture, Stichprobe und Fehlerreaktion | Definiert, was geprüft, protokolliert und bei Abweichung gestoppt wird |
| Programm- und Lieferanforderungen | Prototyp/Pilot/Serie, Losgrößen, Forecast, Kennzeichnung, Verpackung, Datenformat und Änderungsprozess | Richtet Material, Kapazität, Konfiguration und Lieferdossier am realen Bedarf aus |
Scrollen Sie in der Tabelle, um alle Spalten zu sehen.
04 / Mensch und Maschine
Safety-I/O und Systemverantwortung gesondert prüfen.
Robotik-Normen: Fertigungsnachweis und Systemverantwortung trennen
05 / Nachweise zur Inbetriebnahme
Die Schnittstellen prüfen, die am Roboter in Betrieb gehen.
Welche Prüfung findet welchen Robotik-PCBA-Fehler?
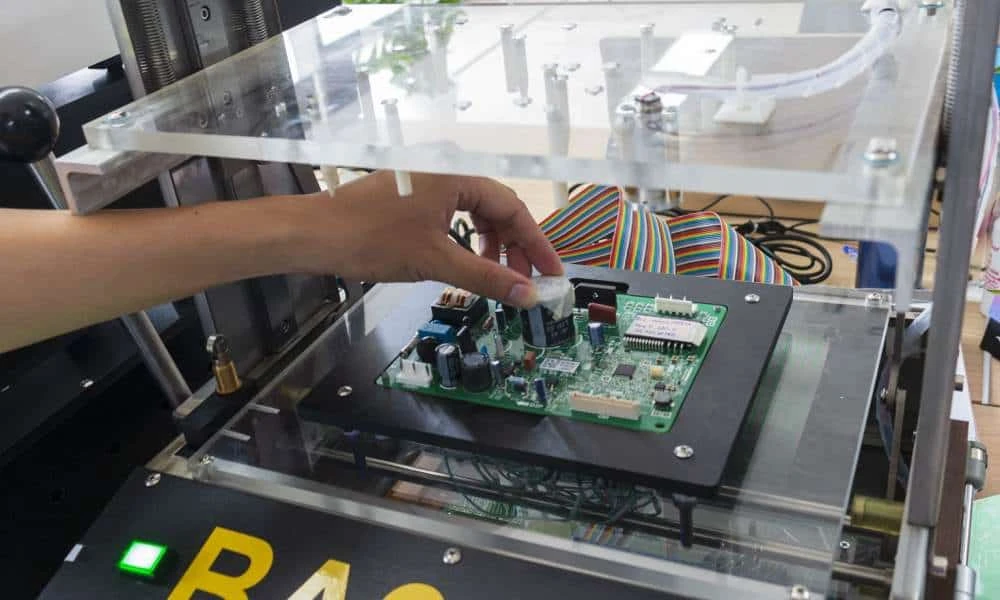
| Methode | Geeignet für | Wichtige Grenze | RFQ-/Freigabeinput |
|---|---|---|---|
| SPI | Pastenvolumen, Fläche, Höhe und Versatz vor dem Reflow | Bewertet weder fertige Lötstellen noch elektrische Funktion | Stencil-Daten, Package-Mix und vereinbarte Prozessgrenzen |
| AOI | Sichtbare Polarität, Bestückung, Versatz und zugängliche Lötmerkmale | Verdeckte Anschlüsse und interne Netze bleiben begrenzt | Freigegebene Referenz, Varianten/DNP und Akzeptanzregeln |
| Röntgen | Verdeckte BGA/QFN-Anschlüsse, Voids und bestimmte Through-Hole-Füllungen | Bildinterpretation ersetzt keinen elektrischen oder funktionalen Test | Ziel-Packages, Ansichten, Stichprobe und Abnahmekriterien |
| ICT | Elektrische Netze und zugängliche Bauteilwerte bei geeignetem Fixture | Abdeckung hängt von Testpads, Schaltung und Fixture ab | Netzliste, Testzugang, Grenzwerte und Fixture-Verantwortung |
| Flying Probe | Elektrische Prüfung ohne festes Nadelbett, besonders für Pilot- und kleinere Lose | Zykluszeit und Zugang begrenzen die praktische Abdeckung | Netzliste, CAD-Daten, zugängliche Punkte und Fehlerregeln |
| Programmierung und FCT | Firmware-Identität sowie vereinbarte I/O-, Kommunikations- oder Leistungsfunktionen | Prüft nur das definierte Rezept; Robotersicherheit und Systemleistung bleiben separat | Image, Tool, Fixture, Sequenz, Grenzwerte, Golden Sample und Logformat |
Scrollen Sie in der Tabelle, um alle Spalten zu sehen.
Fünf Freigaben vom Robotik-RFQ bis zum Serienlos
1. Daten- und Anforderungsprüfung
2. DFM-, DFT- und BOM-Freigabe
3. Kontrolliertes Pilotlos
4. Kundenseitige Systemqualifikation
5. Serien- und Änderungsfreigabe
TECHNISCHE REFERENZ
Weiterer Lieferantenkontext vom Prototyp bis zur Flotte
Was Sie vor der Robotik-PCBA-Freigabe von APTPCB erhalten
FRAGEN AUS DER PRAXIS
Häufig gestellte Fragen
Welche Unterlagen werden für ein Robotik-PCB- oder PCBA-Angebot benötigt?
Welche Roboter-Baugruppen kann APTPCB als PCB oder PCBA fertigen?
Welche Prüfverfahren sind für Robotik-PCBAs sinnvoll?
Wie werden Feldbus- und Ethernet-Schnittstellen berücksichtigt?
Wie lassen sich Firmware, BOM und Leiterplattenrevision gemeinsam freigeben?
Belegt eine geprüfte PCBA die Robotersicherheit oder funktionale Sicherheit?
Kann APTPCB Prototypen, Pilotlose und Serienlose unterstützen?
Welche Fertigungsstandards gelten für die industrielle Robotik-Leiterplattenbestückung und Robotersteuerungen?
Wie unterstützen Sie kundenspezifische Robotik-Baugruppen und empfindliche Sensorsysteme?
TECHNISCHE PRÜFUNG UND FERTIGUNGSPLANUNG
Die Elektronik Ihres Roboters prüfen
Teilen Sie den aktuellen Revisionsstand und die Anforderungen Ihrer Anwendung, damit Fertigungs- und Prüfumfang bewertet werden können.
- Roboterplattform und Platinenfunktionen
- Motor-, Versorgungs- und Rückmeldungsanforderungen
- Mechanik, Steckverbinder und Kabelführung
- Fertigungsdaten, Firmware und Inbetriebnahmeprüfungen