
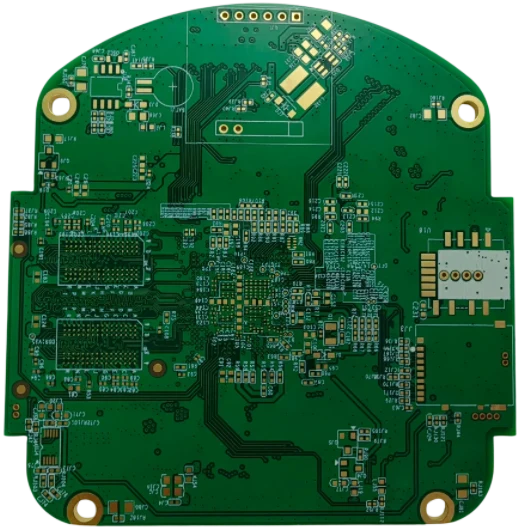
Ein Automotive Ethernet PCB Prototyp ist eine speziell entwickelte Leiterplatte zur Validierung von Fahrzeugnetzwerken wie 100BASE-T1 und 1000BASE-T1. Der Prototyp muss nicht nur elektrische Verbindung herstellen, sondern die vollständige Hochgeschwindigkeitsübertragung unter realistischen Fahrzeugbedingungen nachweisen.
Im Gegensatz zu klassischen CAN- oder LIN-Leiterplatten arbeitet Automotive Ethernet mit deutlich höheren Datenraten von 100 Mbps bis 10 Gbps. Dadurch werden Leiterbahnen selbst zu kontrollierten Übertragungssystemen. Impedanz, Materialeigenschaften, Rückstrompfade und elektromagnetische Verträglichkeit bestimmen direkt, ob ein Prototyp später serienfähig wird.
Warum unterscheidet sich ein Automotive Ethernet PCB Prototyp von einer normalen Leiterplatte?
Automotive Ethernet verwendet häufig Single-Pair-Ethernet mit einem ungeschirmten verdrillten Kabelpaar (UTP). Diese Architektur reduziert Gewicht und Kosten im Fahrzeug, erhöht jedoch die Anforderungen an das PCB-Layout.
Die Leiterplatte muss:
- eine stabile differenzielle Impedanz von 100 Ohm gewährleisten,
- elektromagnetische Störungen beherrschen,
- thermische Belastungen und Vibrationen überstehen,
- mit Automotive-Steckverbindern und PHY-Bausteinen kompatibel sein.
Ein erfolgreicher Prototyp ist deshalb keine einfache Funktionsplatine. Er ist ein Nachweis, dass Stackup, Materialsystem und Layout auch für eine spätere Serienfertigung geeignet sind.
Welche Messwerte entscheiden über die Qualität eines Automotive Ethernet PCB Prototyps?
Bei Automotive Ethernet entscheidet nicht nur die elektrische Funktion. Entscheidend sind messbare Hochfrequenzparameter.
| Kennwert | Bedeutung | Typischer Bereich oder Einflussfaktoren | Messung |
|---|---|---|---|
| Differenzielle Impedanz | Verhindert Reflexionen und Signalverluste. | 100 Ohm ±10% (oder ±5% für höhere Anforderungen). Abhängig von Leiterbreite, Abstand und Dielektrikum. | TDR-Messung mit Testcoupon oder Leiterbahn. |
| Einfügedämpfung | Zeigt Signalverlust entlang der Übertragung. | -0.5 dB bis -2.0 dB pro Inch abhängig von Frequenz, Kupferrauigkeit und Df. | VNA Messung S21. |
| Rückflussdämpfung | Bewertet Impedanzanpassung. | < -20 dB wünschenswert. | VNA Messung S11. |
| Mode Conversion | Zeigt Umwandlung in Störsignale. | < -40 dB. | Mixed-Mode-S-Parameter. |
| Propagation Delay Skew | Zeitunterschied innerhalb eines Differenzialpaares. | < 5 ps pro Inch. | TDR oder Oszilloskop. |
| Glasübergangstemperatur Tg | Bestimmt thermische Belastbarkeit. | > 170°C für Automotive-Anwendungen. | TMA oder DSC. |
| Dielektrizitätskonstante Dk | Beeinflusst Signalausbreitung und Impedanz. | 3.0 - 4.5. | Materialprüfung. |
Mit einem frühen Impedanz Rechner lassen sich Leiterbreiten und Abstände bereits vor der Fertigung überprüfen.
Welche PCB-Materialauswahl passt zu welcher Automotive Ethernet Anwendung?
Die richtige Materialentscheidung hängt von Datenrate, Einbauort und Kostenrahmen ab.
| Anwendung | Anforderungen | Geeignete Materialstrategie | Hauptentscheidung |
|---|---|---|---|
| ADAS Kameramodul | 1 Gbps bis 10 Gbps, kompakte Bauform | Hochleistungsmaterial wie Megtron 6 oder vergleichbare Low-Loss-Materialien, HDI | Signalverlust minimieren |
| Infotainment Steuergerät | Mehrere 1 Gbps Verbindungen | 10-12 Lagen Mid-Loss FR4 | Routing-Komplexität beherrschen |
| Karosserie Gateway | 100BASE-T1, kostenoptimiert | High-Tg FR4 | Kosten und Zuverlässigkeit ausbalancieren |
| Antriebssteuerung | Hohe Temperatur und Vibration | >180°C High-Tg, Heavy Copper 2oz+ | Mechanische Belastbarkeit |
| Diagnoseinterface | Hohe ESD-Belastung | Kontrollierte Impedanz mit naher Schutzbeschaltung | Schutz und Signalqualität verbinden |
| Zonencontroller | Power und Daten gemischt | Getrennte Strom- und Hochgeschwindigkeitsbereiche | Störeinflüsse reduzieren |
Welche Fertigungsschritte müssen vor dem Automotive Ethernet PCB Prototyp geprüft werden?
Stackup mit Hersteller abstimmen
Der Layeraufbau muss vor dem Routing bestätigt werden. Theoretische Werte aus CAD-Systemen stimmen nicht immer mit verfügbaren Materialien und Fertigungsprozessen überein.
Differenzielle Leiterpaare kontrollieren
Ethernet-Leiterbahnen benötigen konstante Breite und Abstand. Unsymmetrien erzeugen Gleichtaktstörungen und verschlechtern die EMV-Leistung.
Rückstrompfade sichern
Jede Hochgeschwindigkeitsleitung benötigt eine stabile Referenzfläche. Unterbrechungen in Masseflächen können zusätzliche Strahlung verursachen.
Via-Strukturen optimieren
Bei 1 Gbps und höheren Datenraten können Via-Stubs Reflexionen erzeugen. Backdrilling oder geeignete HDI-Strukturen reduzieren diesen Effekt.
Fasergewebeeffekt berücksichtigen
Bei hohen Frequenzen kann die unterschiedliche Verteilung von Glas und Harz innerhalb des Leiterplattenmaterials Laufzeitunterschiede verursachen.
Steckverbinderbereich simulieren
Automotive-Stecker wie H-MTD oder MATEnet benötigen eine sorgfältige Auslegung des Übergangsbereichs zwischen Kabel und PCB.
Welche Fehler treten bei Automotive Ethernet PCB Prototypen häufig auf?
| Fehlerbild | Ursache | Auswirkung |
|---|---|---|
| Ethernet wird wie CAN behandelt | Falsches Verständnis der Übertragung | Instabile Kommunikation |
| Lange Via-Stubs | Ungeeignete Bohrstrategie | Reflexionen und Signalverzerrung |
| Routing über Störflächen | Fehlende Referenzebene | EMV-Probleme |
| Ungünstige PHY-Platzierung | Schlechte Hochfrequenzführung | Höhere Verluste |
| Fehlende Testpunkte | Keine physische Diagnosemöglichkeit | Schwierige Fehlersuche |
Welche Unterlagen benötigt ein Fertiger für einen Automotive Ethernet PCB Prototyp?
Eine vollständige Anfrage sollte enthalten:
- Gerber-Daten RS-274X,
- Bohrdaten,
- Layeraufbau,
- Materialvorgaben,
- Impedanzanforderungen,
- Anforderungen an Backdrilling,
- Prüfanforderungen.
Eine frühzeitige DFM-Prüfung reduziert spätere Änderungen und stellt sicher, dass der Prototyp mit realistischen Produktionsparametern gefertigt werden kann.
FAQ zum Automotive Ethernet PCB Prototyp
Was ist der Unterschied zwischen Automotive Ethernet und normalem Ethernet?
Automotive Ethernet nutzt Varianten wie 100BASE-T1 mit einem einzigen verdrillten Leitungspaar und wurde speziell für Fahrzeugumgebungen entwickelt.
Kann FR4 für einen Automotive Ethernet Prototyp verwendet werden?
Für 100BASE-T1 ist High-Tg FR4 häufig ausreichend. Bei 1000BASE-T1 und höheren Geschwindigkeiten werden oft Mid-Loss- oder Low-Loss-Materialien eingesetzt.
Wie wird die Impedanz eines Prototyps geprüft?
Üblicherweise über TDR-Messungen mit einem Impedanzcoupon oder direkt auf geeigneten Leiterstrukturen.
Wann ist Backdrilling erforderlich?
Bei Geschwindigkeiten ab 1 Gbps kann Backdrilling helfen, Via-Stubs und daraus entstehende Reflexionen zu reduzieren.
Weiterführende Ressourcen
- Impedanz Rechner – Leiterbahnberechnung für kontrollierte Impedanz.
- DFM Richtlinien – Fertigungsgerechte PCB-Auslegung.
- Panasonic Megtron Materialien – Hochgeschwindigkeitsmaterialien für anspruchsvolle Anwendungen.
Fazit: Automotive Ethernet PCB Prototypen richtig für die Serie vorbereiten
Ein Automotive Ethernet PCB Prototyp ist die Schnittstelle zwischen Fahrzeugarchitektur und realer Fertigung. Erfolgreiche Projekte kombinieren elektrische Simulation, kontrollierte Materialien, präzises Layout und reproduzierbare Fertigungsprozesse.
Die wichtigste Entscheidung ist nicht nur die Funktion des ersten Musters, sondern ob dieses Muster belastbare Daten für die spätere Serienentwicklung liefert.