
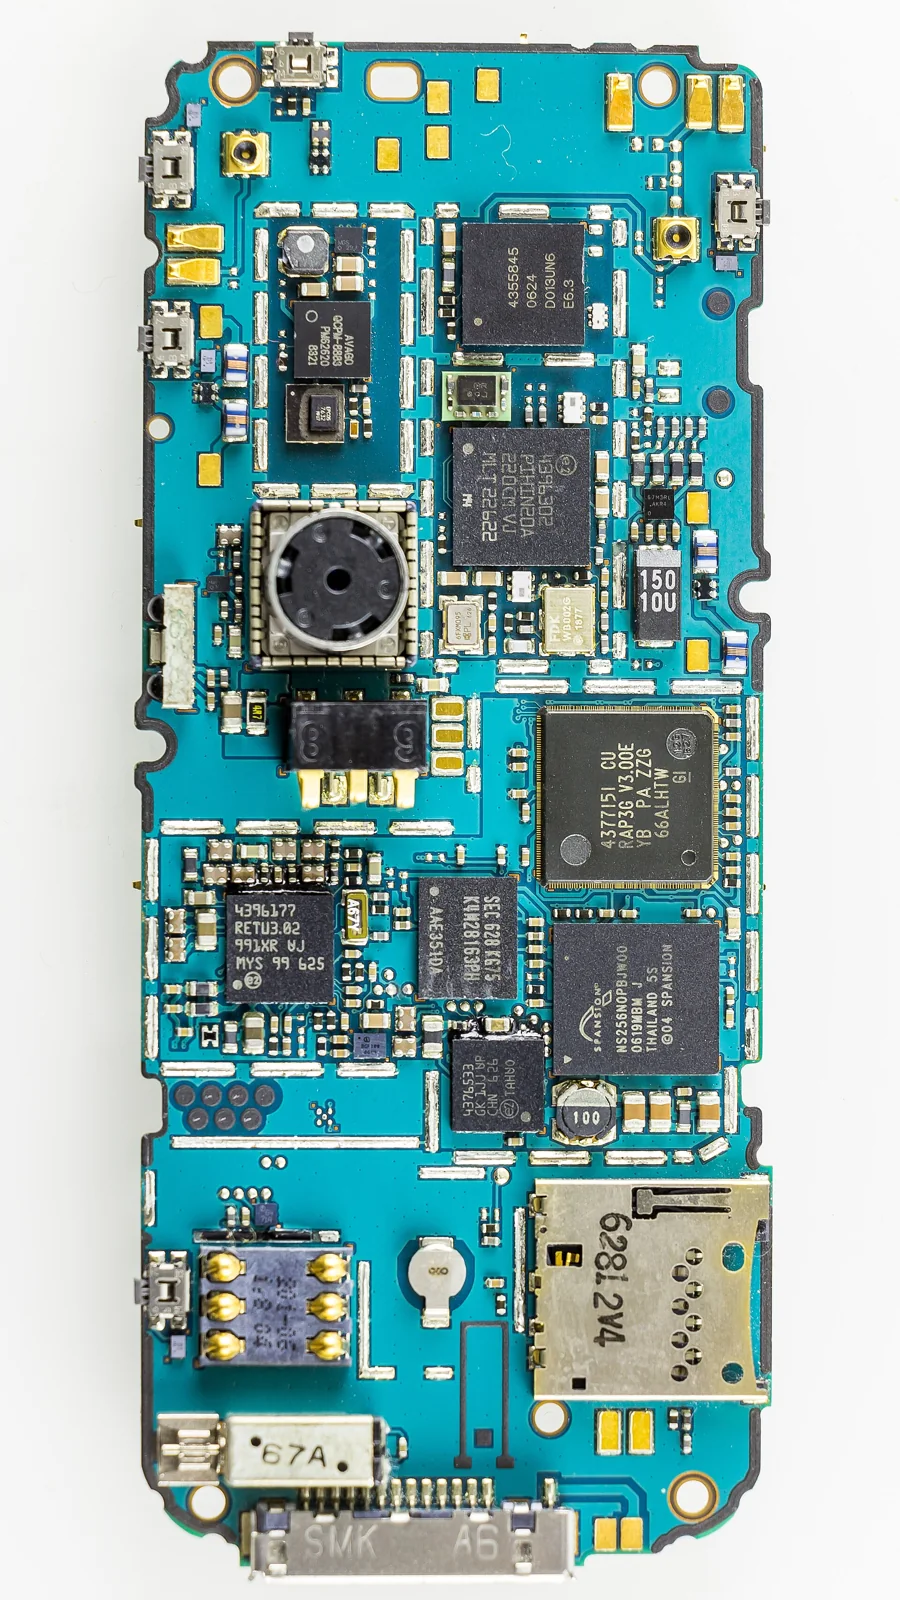
- Eine Machine-Vision-Leiterplatte wird am besten als High-Speed-Sensor-Schnittstellen-Platine (sensor-interface board) betrachtet und nicht als generische Kameraleiterplatte, da die strengsten Einschränkungen vom Bildsensor und den von ihm gespeisten Datenleitungen (data lanes) ausgehen.
- Die erste Frage auf Platinenebene ist, ob die Leitungen zwischen Sensor und Prozessor vom Sensorsteckverbinder bis hin zum FPGA oder Prozessor angepasste Differenzialpaare (matched differential pairs) und kontinuierliche Rückstrompfade (return paths) aufweisen.
- Eine saubere Strom- und Taktversorgung ist direkt neben dem Sensor erforderlich, da Versorgungsrauschen (supply ripple) und Referenzrauschen in denselben Signalpfad einkoppeln können, der auch die Bilddaten überträgt.
- Steckverbinder (connectors), Montagemerkmale und thermische Schnittstellen sind Teil der Platinenüberprüfung, da sie die mechanische Stabilität, die Sensorausrichtung und das Kontaktverhalten nach der Bestückung verändern.
- Die Überprüfung sollte sich auf die Platinengrenze beschränken. Es werden keine Aussagen über Bildqualität, Erkennungsgenauigkeit, Bildrate (frame-rate) oder Schnittstellenzertifizierung gemacht.
Kurze Antwort Eine
Machine Vision PCBlässt sich am besten als eine Platine beurteilen, die High-Speed-Sensordaten empfangen, angepasste Differenzialleitungen mit sauberen Rückstrompfaden routen, rauscharme Strom- und Taktsignale liefern und mechanische Schnittstellen während der Bestückung stabil halten muss. Die praktische Frage vor der Fertigung lautet nicht nur:Enthält der Schaltplan den Sensor und den PHY?Sie lautet vielmehr:Behalten die High-Speed-Leitungen ihre Impedanz, die Paaranpassung (pair matching) und ihren Rückstrompfad bei, nachdem Lagenaufbau (stackup), Vias, Steckverbinder und Montage feststehen?
Inhaltsverzeichnis
- Was eine Machine Vision PCB bewältigen muss
- Woher die Platinen-Einschränkungen (constraints) kommen
- Entscheidungen zu Layout und Integrität, auf die es ankommt
- Was vor der Freigabe zur Fertigung (build) bestätigt werden muss
- FAQ
- Öffentliche Referenzen
- Autoren- und Revisionsinformationen
Was eine Machine Vision PCB bewältigen muss
Gehen Sie bei der Überprüfung von den tatsächlichen Einschränkungen der Platine aus und nicht von der Bezeichnung als Kamera. Eine Machine-Vision-Platine befindet sich zwischen einem Bildsensor und einer Verarbeitungs- oder Schnittstellenstufe, und die meisten Schwierigkeiten liegen in vier miteinander verbundenen Bereichen.
| Einschränkungsbereich (Constraint area) | Was zu bestätigen ist | Warum es wichtig ist |
|---|---|---|
| Sensor-Interface | Die Sensorausgangsleitungen (MIPI CSI, LVDS-Klasse oder sub-LVDS als Schnittstellenkennung) werden als impedanzkontrollierte Differenzialpaare geroutet, wobei das Intra-Pair- und Lane-to-Lane-Matching entsprechend den Timing-Vorgaben des Sensors eingehalten wird | Die Erfassungsverbindung (capture link) ist der erste Ort, an dem eine Platine still und leise versagt; Anpassung und Impedanz entscheiden darüber, ob die Daten sauber ankommen |
| High-Speed-Daten | Der Pfad vom Sensor zum FPGA oder Prozessor sowie alle Speicher- und Ausgangstransceiver-Leitungen weisen kontinuierliche Referenzlagen und saubere Via-Übergänge auf | Eine Platine kann vollständig erscheinen, während ein einziger unterbrochener Rückstrompfad oder ein Stub eine Multi-Gigabit-Leitung verschlechtert |
| Strom- und Takt-Sauberkeit | Analoge und digitale Sensorversorgungen sind partitioniert und gefiltert, und die Taktverteilung wird fernab von verrauschten Schaltknoten (switching nodes) gehalten | Versorgungsrauschen und Referenzrauschen können in den erfassten Signalpfad einkoppeln, nicht nur in die Logik |
| Steckverbinder und Mechanik | Lötpads für Steckverbinder (connector landings), Verriegelungen, Sensormontage und thermischer Kontakt werden als Teil der Platine und nicht als nachträgliche Überlegung betrachtet | Mechanische Schnittstellen verändern nach Bestückung und thermischen Zyklen die Ausrichtung, das Klemmverhalten und die Kontaktstabilität |
Die nächstgelegene Supportseite auf Platinenebene für diesen Leitungsbereich ist High-Speed PCB. Für den Anwendungskontext sind die nächsten Industrieseiten Communication Equipment PCB, Robotics PCB und Security Equipment PCB, je nachdem, wo die Kamera am Ende eingesetzt wird.
Woher die Platinen-Einschränkungen (constraints) kommen
Die Arbeit an einer Machine Vision PCB wird schwierig, da die Einschränkungen geerbt und nicht frei gewählt werden. Sie stammen aus zwei Quellen: dem Bildsensor und der Host-Schnittstelle.
Auf der Sensorseite streamen CMOS-Bildsensoren Daten über Differenzialschnittstellen wie MIPI CSI, paralleles LVDS oder sub-LVDS als Schnittstellenfamilien. Jede überträgt Takt und Daten auf mehreren Paaren, und das Datenblatt des Sensors definiert das Impedanzziel, das Intra-Pair-Matching und den zulässigen Lane-to-Lane-Skew (Laufzeitunterschied). Diese Ziele sind nicht generisch; sie hängen vom Sensor, der Schnittstellenversion und dem Lagenaufbau (stackup) ab und sollten für jedes Design bestätigt werden, anstatt sie von einer vorherigen Platine zu kopieren. Die Spannungsversorgung des Sensors bringt ihre eigenen Einschränkungen mit sich: Analoge und digitale Spannungsschienen benötigen oft eine getrennte Filterung und eine definierte Einschaltreihenfolge (power-up sequence), da die Versorgung des Sensors sehr nahe an dem von ihm erzeugten Signal liegt.
Auf der Hostseite muss die Platine die Bilddaten über eine industrielle Schnittstelle wie GigE Vision, Camera Link, CoaXPress oder USB3 Vision übergeben (hier nach Identität, nicht nach Durchsatz benannt). Jede Schnittstelle bringt ihren eigenen PHY, ihre eigene Steckverbinderfamilie, Isolationserwartungen und Routing-Disziplin mit. Die Ausgangsstufe ist daher ein zweites High-Speed-Problem, das sich über die Sensorverbindung legt, und beide teilen sich oft denselben Platinenbereich und dieselben Referenzlagen (reference planes).
Diese beiden Ursprünge erklären, warum die Platine am besten als eine Reihe gekoppelter Zonen behandelt wird: die Sensor-Schnittstelle, der High-Speed-Verarbeitungs- und Speicherpfad, die Strom- und Takt-Domäne sowie die steckerbasierte und mechanische Übergabe. Wenn diese Zonen nicht strikt getrennt werden, wird die Überprüfung meist reaktiv – hier wird eine Massefläche (pour) hinzugefügt, da ein Schutzleiter (guard trace) gezogen – was lediglich Symptome behandelt, anstatt der zugrunde liegenden geerbten Einschränkung gerecht zu werden.
Entscheidungen zu Layout und Integrität, auf die es ankommt
Der entscheidende Mechanismus für diese Platinenklasse ist die Signalintegrität auf den High-Speed-Leitungen, wobei der Lagenaufbau (stackup) und der Rückstrompfad als direkter Verstärker wirken.
Die Entscheidungen, die am meisten ins Gewicht fallen, sind praktischer und physikalischer Natur:
- Definieren Sie die impedanzkontrollierten Leitungen anhand des tatsächlichen Lagenaufbaus (stackup), so dass das Differenzial-Ziel eine Eigenschaft des Stackups und nicht nur eine erhoffte Leiterbahnbreite ist. Die begleitende Seite hierzu ist PCB Impedance Control, und der Stackup selbst wird am besten anhand von PCB Stack-Up festgelegt.
- Halten Sie die Referenzlagen unter jedem High-Speed-Paar durchgängig und behandeln Sie jeden Via-Übergang als einen Punkt, an dem der Rückstrompfad bewusst mitgeführt werden muss, anstatt ihn nur vorauszusetzen.
- Passen Sie das Intra-Pair- und Lane-to-Lane-Matching an die Timing-Vorgaben des Sensors an. Beachten Sie, dass die genaue Toleranz von Sensor, Schnittstelle und Stackup abhängt und für jedes Design bestätigt werden sollte.
- Routen Sie die Sensorverbindung und etwaige Ausgangstransceiver-Leitungen so, dass sie keine verrauschten Austrittsbereiche (escapes) teilen, und reservieren Sie sauberes Routing für feine PHYs und Steckverbinder. Wenn die Dichte der Austritte dies erzwingt, hält eine HDI PCB-Konstruktion diese Austritte kurz.
- Partitionieren Sie die analogen und digitalen Sensorversorgungen und halten Sie die Taktverteilung fern von Schaltknoten (switching nodes), sodass die Sauberkeit von Strom und Takt bereits im Floorplan verankert ist und nicht später zurechtgeflickt werden muss.
Es lohnt sich, eine bestimmte Fehlerkette direkt zu benennen, da sie oft verborgen bleibt. Wenn eine High-Speed-Sensor-Schnittstellenleitung (MIPI oder LVDS-Klasse) mit einem unterbrochenen Rückstrompfad oder schlechtem Pair-Matching geroutet wird, verschlechtert sich das Datenauge (data eye), und die Verbindung kann zeitweise Bitfehler aufweisen. Eine grundlegende Funktionsprüfung auf dem Testtisch kann trotzdem bestanden werden, da nichts vollständig überlastet ist und die Verbindung meistens funktioniert. Dieselbe Platine kann jedoch später im Feld Bildfehler oder übersprungene Frames (dropped frames) aufweisen, sobald thermischer oder EMI-Stress die ohnehin grenzwertige Leitung über ihr Limit treibt. Die Lektion auf Platinenebene ist, dass ein elektrisch "funktionierender" Erfassungs-Link nicht dasselbe ist wie ein integritätssauberer Link, und der Unterschied wird durch den Rückstrompfad, das Matching und den Stackup bestimmt – nicht durch einen einzigen erfolgreichen Test am Labortisch.
Was vor der Freigabe zur Fertigung (build) bestätigt werden muss
Nutzen Sie eine gestaffelte Platinenüberprüfung (staged board review), anstatt darauf zu hoffen, dass ein Prototyp Integritätsprobleme auf dem Testtisch offenbart.
| Frage für die Überprüfung | Wonach zu suchen ist | Warum es ein Fertigungsproblem (build issue) ist |
|---|---|---|
| Sind die High-Speed-Leitungen anhand des realen Stackups definiert? | Sensor- und Ausgangs-Differenzialziele sind an den bestätigten Lagenaufbau gebunden, nicht an generische Breiten | Impedanz ist eine Stackup-Eigenschaft; eine isoliert definierte Leitung ist nach der Fertigung selten stabil |
| Ist jeder Rückstrompfad kontinuierlich? | Referenzlagen (Reference planes) unter High-Speed-Paaren sind ununterbrochen, und Via-Übergänge führen ihren Rückstrompfad bewusst mit | Ein einzelner unterbrochener Rückstrompfad kann eine Leitung beeinträchtigen, die im Schaltplan ansonsten vollständig aussieht |
| Entspricht das Pair-Matching der Sensorvorgabe? | Intra-Pair- und Lane-to-Lane-Matching spiegeln das Sensor- und Schnittstellen-Timing wider, bestätigt gemäß Design | Ein Skew (Laufzeitunterschied), der die Toleranz des Links überschreitet, zeigt sich in Form zeitweiser Erfassungsfehler, nicht als klarer Komplettausfall |
| Werden Strom und Takt in der Nähe des Sensors sauber gehalten? | Analoge und digitale Spannungsschienen sind partitioniert und gefiltert, und Taktsignale werden weit entfernt von Schaltgeräuschen (switching noise) geroutet | Versorgungs- und Referenzrauschen können in den erfassten Signalpfad einkoppeln, nicht nur in die Logik |
| Werden Steckverbinder und Montage als mechanische Schnittstellen geprüft? | Lötpads für Steckverbinder (Connector landings), Verriegelungen, Sensorausrichtung und thermischer Kontakt werden gemeinsam mit benachbarten High-Speed-Strukturen überprüft | Mechanische Schnittstellen verändern nach Bestückung und thermischen Zyklen die Ausrichtung und Kontaktierung |
| Ist die Validierungssprache noch auf Platinenebene? | Die Überprüfung konzentriert sich auf DFM, Stackup-Vorgaben, Impedanz und Testplanung, nicht auf Bildqualität oder Schnittstellenzertifizierung | Eine Platinenfreigabe sollte nicht als Leistungs- oder Konformitätsnachweis für die fertige Kamera missverstanden werden |
Für die Sprache der Validierung und Inspektion auf Seiten der PCBA-Bestückung ist die nächste Supportseite Testing & Quality, und die Planung auf Funktionsebene wird durch FCT Test abgedeckt. Wenn das Freigabepaket (release package) noch eine Abstimmung von Fertigungshinweisen oder des Stackups benötigt, dient die Ressource DFM Guidelines als Begleitung.
Wenn die High-Speed-Leitungen, der Lagenaufbau und die mechanischen Schnittstellen definiert sind und Sie vor der Fertigung eine Einschätzung auf Platinenebene wünschen, teilen Sie die Fertigungsdaten mit Stackup-Intention, ein Placement, das die Sensor- und PHY-Zonen erkennen lässt, den Stücklisten-Kontext (BOM) für den Sensor und High-Speed-Teile sowie die mechanischen Referenzen für Steckverbinder und Montage über die Angebotsseite (quote page).
FAQ
Beweist ein Artikel (Platine) über eine Machine Vision PCB die Bildqualität oder Erkennungsgenauigkeit?
Nein. Ein Leitfaden auf Platinenebene kann erklären, wie man Sensor-Schnittstellen, High-Speed-Leitungen und Integritätsentscheidungen überprüft, aber Bildqualität, Erkennungsgenauigkeit und Bildrate hängen vom gesamten Kamerasystem ab und werden in einem Artikel über Platinen nicht in Anspruch genommen.
Warum wird die Sensor-Schnittstelle als der schwierigste Teil der Platine behandelt?
Weil der Sensor geerbte Einschränkungen festlegt. Das Impedanzziel, das Pair-Matching und der Lane-to-Lane-Skew kommen von Sensor und Schnittstelle. Der Erfassungs-Link ist der erste Ort, an dem eine Platine still und leise versagt, wenn diese Vorgaben nicht eingehalten werden.
Kann eine Platine eine grundlegende Überprüfung auf dem Testtisch bestehen und dennoch eine schwache High-Speed-Verbindung aufweisen?
Ja. Eine Leitung mit einem unterbrochenen Rückstrompfad oder schlechtem Matching kann zeitweise Bitfehler verursachen, die eine einfache Funktionsprüfung möglicherweise besteht. Unter thermischem oder EMI-Stress im Feld kann es jedoch zu Bildfehlern oder übersprungenen Frames (dropped frames) kommen.
Sollten Impedanz- und Matching-Zahlen von einer vorherigen Platine übernommen (fixiert) werden?
Normalerweise nicht. Die genaue Impedanz, das Intra-Pair-Matching und die Skew-Toleranz hängen vom Sensor, der Schnittstellenversion und dem Stackup ab. Sie werden am besten für jedes Design separat bestätigt, anstatt sie einfach zu übertragen.
Wie werden die Host-Schnittstellen auf Platinenebene behandelt?
Schnittstellen wie GigE Vision, Camera Link, CoaXPress oder USB3 Vision werden auf Identitätsebene bezüglich PHY-Routing, Steckverbinderfamilie, Isolation und Signalintegrität überprüft. Der Platinenleitfaden macht keine Zusicherungen über Durchsatz, Latenz oder Schnittstellenzertifizierung.
Welches Paket (Package) macht die Platinenüberprüfung am nützlichsten?
Fertigungsdaten mit Stackup-Intention, ein Placement (Bestückungsplan), das die Sensor- und PHY-Zonen aufzeigt, Stücklistenkontext (BOM) für Sensor- und High-Speed-Teile sowie mechanische Referenzen für Steckverbinder und Montage. Zusammen ermöglichen diese Daten dem Platinen-Team, das tatsächliche Integritätsproblem zu kommentieren.
Öffentliche Referenzen
High-Speed PCB Support-Seiten-Kontext für High-Speed-Routing, Signalintegrität und EMV auf Platinenebene.
PCB Impedance Control Support-Seiten-Kontext für kontrollierte Impedanzdefinition anhand eines bestätigten Lagenaufbaus (Stackups).
PCB Stack-Up Support-Seiten-Kontext für die Konstruktion des Lagenaufbaus und die Planung der Lagenzuweisung.
HDI PCB Support-Seiten-Kontext für hochdichte Austrittsbereiche (escapes) um Sensoren mit feinem Raster (fine-pitch), PHYs und Steckverbinder.
Testing & Quality Support-Seiten-Kontext für die Sprache von Inspektion, Validierung und Testplanung auf Platinenebene.
Autoren- und Revisionsinformationen
- Autor: APTPCB Redaktionsteam
- Technische Überprüfung (Technical review): Imaging / High-Speed Interface PCB Engineering-Überprüfungsteam
- Umfang der Überprüfung (Review scope): Signalintegrität der Sensor-Schnittstelle auf Platinenebene, Absichten bezüglich High-Speed-Leitungen und Stackup, Partitionierung von Strom und Takt, Passform der mechanischen Schnittstellen sowie Konsistenz an der Freigabegrenze (release-boundary).