
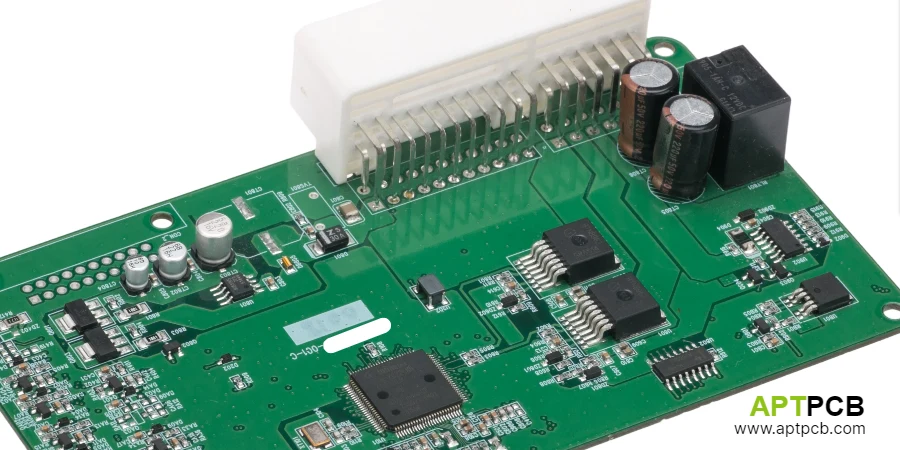
- Ein Hersteller von Robotik-Controller-PCBs prüft zuerst den Umfang des Platinenaufbaus: Stackup, Routing-Absicht, Montagebereitschaft, mechanische Schnittstellen, Beschichtungsgrenzen und Testzugang.
- Die Prüfung sollte auf welche Steuerplatinen im Umfang liegen und welche Fertigungsrisiken jede Platinenfamilie mitbringt fokussiert bleiben, nicht auf Aussagen zur Feldleistung, die erst in die spätere Systemvalidierung gehören.
- Mixed-Signal-Steuerplatinen benötigen oft eine klarere Übergabe für Stromverteilung, analoge Erfassungszonen, digitale Verarbeitungsbereiche, Erdungsgrenzen und Steckverbinderplatzierung.
- Robotikprojekte profitieren in der Regel von einer frühen Prüfung von Montagepunkten, Kabelaustritten, verriegelbaren Steckverbindern, Schirmschnittstellen und Servicezugang, weil diese Details Ausbeute und Nacharbeitsaufwand direkt beeinflussen.
- Prüfungen auf dieser Stufe sollten als DFM/DFT-Abdeckung und Prozessverifikation formuliert werden, etwa AOI, bei Bedarf Röntgen, Flying Probe, ICT, Prüfadapterstrategie oder Erstmusterprüfungen.
Kurzantwort Ein Hersteller von Robotik-Controller-PCBs bearbeitet die Platinen innerhalb der Steuerkette, etwa Hauptsteuerung, I/O-, Antriebsinterface-, Sensorik- und Stromverteilungsbaugruppen. Der praktische Prüfungsumfang umfasst ein fertigungsgerechtes Stackup, Layout-Partitionierung, Steckverbinder- und Gehäuseabgleich, Kontrolle des Montageprozesses, Beschichtungs- und Schirmungsgrenzen sowie die Vollständigkeit des Freigabepakets.
Wenn Sie vom breiteren Brancheneinstieg aus starten, gehen Sie zuerst zu Robotics PCB. Auf Leiterplattenebene verengt sich die Arbeit dann auf PCB- und PCBA-Themen, die direkt geprüft, angeboten und gebaut werden können.
In diesem Leitfaden
- Welche Steuerplatinen liegen üblicherweise im Umfang?
- Wie sollten Stackup und Layout-Übergabe geprüft werden?
- Welche mechanischen Details und Steckverbinder beeinflussen den Aufbau?
- Wie passen Montage-, Beschichtungs- und Testprozesskontrollen hinein?
- Was sollte die Fertigungsübergabe enthalten?
- Nächste Schritte: Mechanische Integrations- und Montagezuverlässigkeitsprüfung anfordern
- FAQ
- Öffentliche Referenzen
- Verwandte APTPCB-Seiten
- Autoren- und Prüfinformationen
Welche Steuerplatinen liegen üblicherweise im Umfang?
Bei Robotikprojekten prüft ein Hersteller meist mehrere Platinenklassen statt einer generischen Robotik-Controller-PCB.
| Platinenklasse | Typischer Fertigungsschwerpunkt | Sinnvolle Prüfperspektive auf Leiterplattenebene |
|---|---|---|
| Hauptsteuerplatine | Multilayer-Stackup, Mixed-Signal-Partitionierung, dichte Bestückung, Prüfplanung | Durchgängigkeit der Massebezüge, Packungsdichte, Testzugang |
| Antriebsinterface- oder Servo-Interface-Platine | Anzahl der Steckverbinder, Routing der Strompfade, Isolationsgrenzen im Designumfang, Kabelhandhabung | Anschlussbild, Kupferverteilung, Montagereihenfolge |
| Sensor- oder I/O-Platine | Routing niederpegeliger Signale, Steckverbinderplatzierung, Schirmungsdetails, Sauberkeit der Montage | Analoge Trennung, Disziplin der Rückstrompfade, Servicezugang |
| Backplane- oder Interconnect-Platine | Platinen-zu-Platinen-Ausrichtung, Koplanarität der Steckverbinder, Stapelung mechanischer Toleranzen | Zuverlässigkeit der Paarung, Einsteckkräfte, Vorrichtungsabstützung |
| Stromverteilungs- oder Hilfsversorgungsplatine | Kupferbalance, Wärmeverteilung, Robustheit der Montage, Keepouts für Beschichtungen | Wärmeverteilendes Kupfer, Abstützung schwerer Bauteile, geschützte Testpunkte |
Deshalb sollte eine Build-Review damit beginnen, die genaue Platinenfamilie und ihre Rolle im System zu benennen. Eine Hauptsteuerplatine, eine Sensor-Interface-Platine und eine Stromverteilungsplatine können alle zu einer Robotikplattform gehören, erzeugen aber nicht dieselben Fertigungshinweise, Montagerisiken oder Prüfpläne.
Wenn der Lagenaufbau noch offen ist, ist PCB Stack Up die passendste Seite für diese Diskussion.
Wie sollten Stackup und Layout-Übergabe geprüft werden?
Bei Robotik-Steuerplatinen konzentriert sich das Gespräch zum Stackup meist auf Kontrolle der Signalrückführung, Stromverteilung, Layoutdichte und fertigungsgerechte Partitionierung.
Typische Prüfpunkte sind:
- ob digitale Verarbeitung, analoge Erfassung, Kommunikation und Leistungsbereiche klar genug partitioniert sind, damit Routing und Erdung beherrschbar bleiben
- ob Kupferverteilung und Ebenenkontinuität einen stabilen Fertigungs- und Reflow-Prozess unterstützen
- ob dichte Gehäuse, Fine-Pitch-Fanout und Via-Nutzung zu einem praktikablen Aufbau- und Prüfpfad passen
- ob Schirmhauben, geerdete Rahmen oder Gehäusekontaktmerkmale explizite Keepouts und Erdungshinweise benötigen
- ob das Designpaket erklärt, welche Bereiche rauschempfindlich, stromstark, servicekritisch oder mechanisch eingeschränkt sind
Die zentrale Fertigungsfrage ist enger gefasst als das Verhalten des Endprodukts:
Kann dieses Stackup und Layout zum Freigabezeitpunkt ohne vermeidbare Unklarheiten gefertigt, montiert und geprüft werden?
Damit richtet sich die Prüfung üblicherweise auf Lagennutzung, Kontinuität der Bezugsebenen, Kupferbalance, Unterbrechungen der Rückstrompfade, Via-Belastung, Wahl thermischer Entlastungen und den Reifegrad des Freigabepakets. Wenn diese Punkte noch in Bewegung sind, ist DFM Guidelines vor dem Pilotaufbau die richtige Seite.
Welche mechanischen Details und Steckverbinder beeinflussen den Aufbau?
Robotik-Steuerplatinen sitzen oft in Schaltschränken, Bewegungsmodulen, kompakten Gehäusen oder servicefähigen Elektronikfächern. Dadurch wird die Integration von Steckverbindern und Mechanik zu einem Teil des PCB-Fertigungsgesprächs.
Zu den typischen Themen auf Leiterplattenebene gehören:
- Steckverbinderorientierung relativ zu Kabelbiegerichtung, Kabelbaumzugang und Verriegelungsmerkmalen
- Keepouts um Montagebohrungen, Abstandshalter, Schirme, Kühlkörper und Gehäuserippen
- Abstützung schwererer Bauteile dort, wo Transformatoren, größere Kondensatoren oder robuste Steckverbinder Verstärkung benötigen können
- Randabstände der Platine und Panelstrategie dort, wo Steckverbinderüberhang oder Gehäusegeometrie das Depaneling erschweren
- ob Platinen-zu-Platinen-, Mezzanine- oder Flex-Übergänge die Belastung im Vergleich zu direkter Drahtführung reduzieren
Diese Details beeinflussen Lötstellenbelastung, Pad-Verankerung, Steckverbinderhalt, Beschichtungsmasken und Zugang für Nacharbeit. Sie sollten früh genug eingefroren werden, damit Fertigungszeichnung, Montageanweisungen und Vorrichtungsplanung nicht auseinanderlaufen.
Der am häufigsten übersehene Ausfallmodus ist Ermüdung durch Vibration an schweren Bauteilen. Eine Robotik-Steuerplatine an einem Arm oder mobilen Chassis arbeitet nicht in einer statischen Laborumgebung; sie sieht dauernde Stöße, hochfrequente Vibration und abrupte Beschleunigung bei Start-Stopp-Bewegungen. Wenn ein Entwickler große Elektrolytkondensatoren, Leistungsinduktivitäten oder vertikale Steckverbinder mit hohen Einsteckkräften platziert und sich nur auf Standard-SMT-Pads verlässt, kann die Baugruppe auf dem Papier akzeptabel aussehen und im Einsatz dennoch ausfallen. Das erste Symptom sind Mikrorisse um die Lötstelle. Der nächste Schritt ist schwerer zu beheben: Die Trägheit des Bauteils beginnt, das Kupferpad vom FR-4-Substrat abzureißen. Ab diesem Punkt verschlechtert sich die Platine nicht mehr kontrolliert. Versorgung bricht weg, Steuersignale verschwinden und der Roboter stoppt mitten in der Zelle.
Deshalb ist DFM für Robotik-Steuerplatinen nicht auf die Frage beschränkt, ob sie gelötet werden können. Die eigentliche Frage lautet, ob sie die mechanische Umgebung überstehen. Mechanische Verstemmung, Epoxidkleber, Keepouts für Beschichtungen und Spannungsentlastung um schwere Bauteile müssen während DFM festgelegt werden, nicht erst nach dem ersten Feldausfall verhandelt werden.
Wie passen Montage-, Beschichtungs- und Testprozesskontrollen hinein?
Viele Probleme bei Robotik-Steuerplatinen treten an der Schnittstelle zwischen Layout-Absicht und Montageausführung auf, deshalb sollte die Prozessdiskussion konkret bleiben.
Sinnvolle Prüfthemen sind:
- Platzierungsplanung für Fine-Pitch-Bauteile und Inspektionsplanung verdeckter Lötstellen auf dichten Steuerplatinen
- thermische Massenungleichgewichte oder ungleichmäßige Kupferverteilung, die das Löten erschweren können
- selektive Grenzen der Schutzlackierung rund um Steckverbinder, Testpads, Schirmschnittstellen, Kühlkörper und Fügeflächen
- Sauberkeitserwartungen, wenn niederpegelige analoge Erfassung oder Mixed-Signal-Bereiche vorhanden sind
- Zugang für Vorrichtungen, Prüfspitzen oder temporäre Programmierung, bevor die Platine in ihr Gehäuse eingebaut wird
- Erstmusterprüfungen, die Verarbeitung, Polarität, Ausrichtung, Steckverbinderpassung und Klarheit der Montagedokumente bestätigen
Prüfung auf dieser Ebene betrifft Fertigbarkeit und Prozessabdeckung, nicht den Nachweis des Robotikverhaltens im Einsatz. Die nächstliegenden Seiten für diesen Umfang sind:
Wenn Schirmungs- oder Erdungshardware beteiligt ist, sollte das Build-Paket außerdem klären, ob Hauben, Dichtungen, Rahmenkontakte oder Montagehardware Einschränkungen für Reihenfolge oder Maskierung in der Montage erzeugen.
Was sollte die Fertigungsübergabe enthalten?
Die besten Prüfungen von Robotik-Controller-PCBs finden rund um das Freigabepaket statt, nicht rund um allgemeine Geräteaussagen.
Die Übergabe sollte normalerweise enthalten:
- Fertigungsdaten wie Gerber oder ODB++, Stackup-Absicht, Zieldicke, Oberfläche und Hinweise zu Spezialmaterialien oder Schirmung
- Montagedaten wie BOM, Centroid, Montagezeichnungen, Polaritätsmarkierungen, freigegebene Alternativen und eindeutige Referenzkennzeichen
- mechanischen Kontext wie Gehäusegrenzen, Montagepunkte, Kabelaustritte, Steckverbinder-Steckrichtung und Höhenbeschränkungen
- Prozesshinweise wie Beschichtungsmasken, Sperrbereiche, Anforderungen an Verstärkung, Kennzeichnung oder Reinigung
- Testabsicht wie Flying Probe, ICT, Vorrichtungsplanung, Programmierzugang oder Erstmuster-Checkpoints
Wenn diese Punkte unvollständig sind, verbringt der Hersteller Zeit damit, fehlende Absicht aufzulösen, statt die eigentlichen Risiken zu prüfen. Sind sie vollständig, wird die Diskussion nützlicher: Was ist schwer zu fertigen, was lässt sich leicht falsch montieren, was ist schwer zu inspizieren und was sollte vor dem Serienaufbau korrigiert werden?
Nächste Schritte: Mechanische Integrations- und Montagezuverlässigkeitsprüfung anfordern
Wenn Ihre Robotik-Steuerplatine mit Mixed-Signal-Partitionierung, Vibrationsbelastung oder Steckverbinder- und Schirmgeometrie arbeitet, die Montageinterferenzen erzeugen kann, warten Sie nicht darauf, dass der erste Aufbau das Problem sichtbar macht. Senden Sie das Freigabepaket an Quote oder direkt an [email protected], zusammen mit Gerber oder ODB++, BOM, Montagezeichnungen und allen Hinweisen zu Verstemmung, Schutzlackierung oder mechanischer Befestigung.
APTPCBs PCBA-Prozess- und DFM-Engineering-Team liefert innerhalb von 24 Stunden eine Mechanische Integrations- und Montagezuverlässigkeitsprüfung zurück. Die Prüfung soll das Risiko schwerer Bauteilbelastung markieren, Mixed-Signal-Grenzen bestätigen und den robustesten Fertigungs- und Testpfad festlegen, bevor Sie sich auf teure Pilotaufbauten festlegen.
FAQ
Bewertet diese Seite Bewegungsqualität, Timing oder Systemverhalten des Roboters?
Nein. Der Fokus ist hier auf PCB- und PCBA-Themen wie Stackup, Partitionierung, Steckverbinderintegration, Montagekontrollen und Testprozessplanung begrenzt.
Kann ein Artikel über Robotik-Controller-PCBs Aussagen zu Protokollkonformität oder Zertifizierungsergebnissen machen?
Nein. Diese Punkte liegen außerhalb der Grenze der Leiterplattenfertigung, die diese Seite behandelt.
Sind Schirmungs- und Erdungsentscheidungen weiterhin relevant, wenn diese Seite Systemaussagen vermeidet?
Ja. Sie sind hier nur als Themen zu Layout auf Leiterplattenebene, Montage und mechanischen Schnittstellen relevant, die Fertigbarkeit und Klarheit der Übergabe beeinflussen.
Sollten alle Robotik-Steuerplatinen eine Schutzlackierung erhalten?
Nicht immer. Beschichtung hängt von Gehäusebedingungen, Kontaminationsrisiko, Steckverbinderexposition, Serviceerwartungen, Maskierungsanforderungen und Nacharbeitsbedarf ab.
Was ist aus Fertigungssicht der Hauptunterschied zwischen einer Hauptsteuerplatine und einer Robotik-Sensor-Interface-Platine?
Eine Hauptsteuerplatine treibt in der Regel Mixed-Signal-Dichte, Package-Fanout und Prüfplanung. Eine Sensor-Interface-Platine legt meist mehr Gewicht auf Steckverbinderhandhabung, diszipliniertes Analogrouting, Schirmungsdetails und Servicezugang.
Öffentliche Referenzen
Analog Devices, "MT-031: Grounding Data Converters and Solving the Mystery of AGND and DGND" Unterstützt die Mixed-Signal-Prüfpunkte zu Partitionierung, Rückstrompfaden und Erdungsgrenzen auf Steuerplatinen.
IPC-2581 Consortium, "What is IPC-2581?" Unterstützt den Punkt im Abschnitt zur Fertigungsübergabe, dass die Prüfung von Fertigung und Montage von einem vollständigen digitalen Freigabepaket abhängt und nicht nur von allgemeinen Platinenbeschreibungen.
HumiSeal, "Conformal Coatings" Unterstützt die Einordnung im Beschichtungsabschnitt, dass Schutzlackierung eine Prozessentscheidung mit Applikations- und Maskierungsgrenzen ist und keine Standardvorgabe für jede Steuerplatine.
Keysight, "In-Circuit Test Systems" Unterstützt die Diskussion zur Testbereitschaft, indem gezeigt wird, wo ICT in die PCBA-Verifikation passt und warum Testzugang weiterhin auf Leiterplattenebene geplant werden muss.
Keysight, "ICT vs Flying Probe: Best Method for High-Volume Manufacturing" Diese Referenz dient der Unterscheidung zwischen fixture-basiertem ICT und Flying-Probe-Strategie bei Pilot- oder Produktionsplanung.
Verwandte APTPCB-Seiten
Robotics PCB Zentrale Branchen-Landingpage für robotikorientiertes PCB- und PCBA-Routing, bevor auf den Build-Umfang von Steuerplatinen eingegrenzt wird.
PCB Stack Up Unterstützende Seite für Lagenplanung, Erdung und fertigungsgerechte Dichtediskussionen bei Robotik-Steuerplatinen.
DFM Guidelines Unterstützende Seite für Freigabereife und Fertigbarkeitsprüfung vor Pilot- oder Serienaufbauten.
Testing & Quality Unterstützende Seite für AOI, Röntgen, Flying Probe, ICT und weitere Wege der Fertigungsverifikation.
PCB Conformal Coating Unterstützende Seite für Diskussionen zu Beschichtungsabdeckung, Maskierung und Prozessgrenzen.
Autoren- und Prüfinformationen
- Autor: Content-Team für Branchenlösungen von APTPCB
- Technische Prüfung: Team für PCB-Fertigung, PCBA-Prozess und DFM-Review
- Zuletzt aktualisiert: 2025-01-03